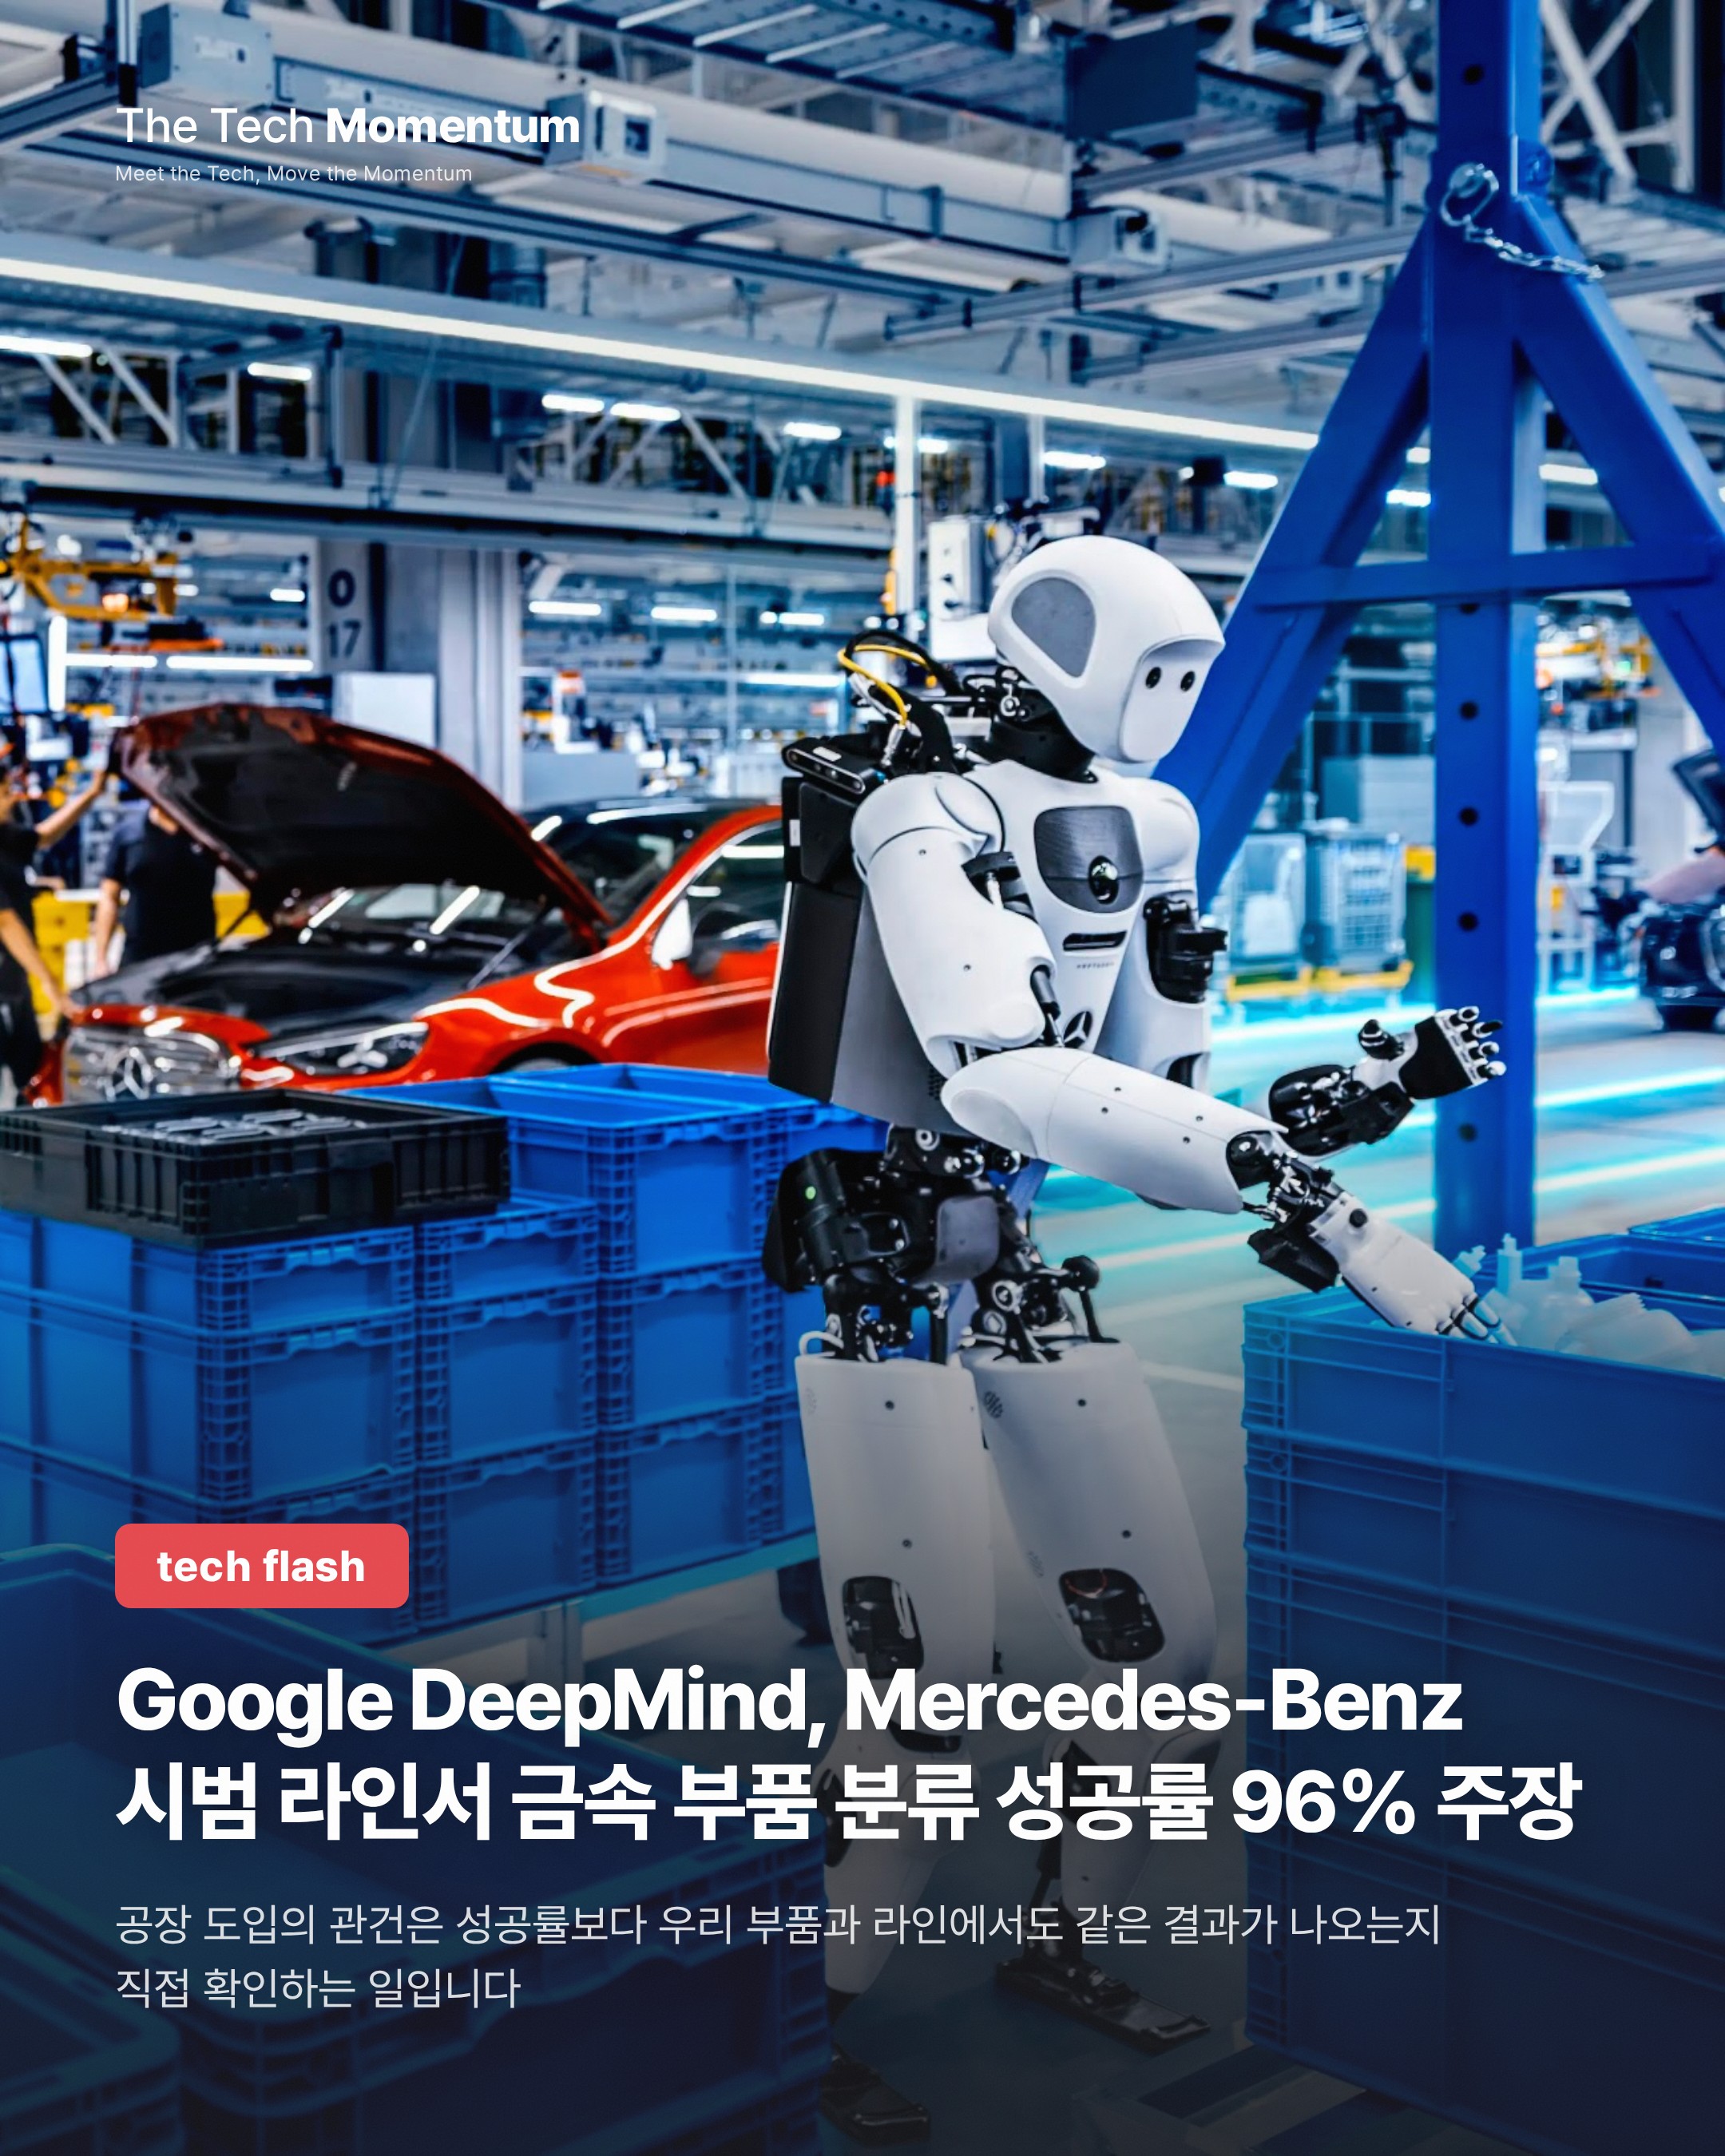
헝가리 케치케메트와 독일 진델핑겐, 두 곳의 Mercedes-Benz 가동 생산 라인에서 휴머노이드 로봇이 금속 부품을 집어 올렸다. Google DeepMind는 이 시범 운영에서 성공률 96%를 기록했다고 밝혔다.
DeepMind는 로봇 제어용 비전-언어-행동(VLA) 모델 Gemini Robotics 2.5를 공개했다. 이 모델은 시각 정보를 처리하고 언어 지시를 이해해 로봇 동작으로 옮긴다. 올해 앞서 나온 전작은 로봇에 전신 제어를 처음 부여하려는 목적으로 설계된 모델이다.
시범 운영에서 한 일
Apptronik, Mercedes-Benz와 함께 진행한 시험에서 Apptronik의 휴머노이드 Apollo 2는 키팅(kitting) 작업을 맡았다. 대형 상자에 담긴 금속 부품을 골라, 조립 라인의 차량별로 필요한 순서에 맞춰 트레이에 담는 일이다. AI 모델 두 개가 함께 움직였다. Gemini Robotics ER이 작업 흐름을 감시하고, Gemini Robotics 2.5가 손과 팔을 제어했다.
Apptronik CEO 제프 카르데나스(Jeff Cardenas)는 모델이 몇 주의 후속 학습(post-training)만으로 크게 개선됐고, Mercedes 생산 현장에 성능 손실을 거의 보지 않고 옮겨졌다고 말했다.
96%의 범위
96%는 DeepMind가 보고한 수치다. 대상은 금속 부품 분류라는 한 가지 과업의 시범 운영이다. 시험 기간, 처리량, 실패 유형, 제3자 검증 여부는 공개되지 않았다. 일반적인 현장 성능으로 읽기는 어렵다.
DeepMind는 별도로 200개가 넘는 과업에서 모델을 시험했다고 밝혔다. 집게로 음식 담기, 액체 피펫팅 등이 포함됐다. 자사 이전 기준선과 비교하면 과업 유형에 따라 성공률이 30~100% 높고, 완료 속도는 20~30% 빠르다고 한다. 역시 회사 자체 평가다.
안전성과 학습 방식
실시간 제어로 로봇이 작업 중 물리적 위험을 피한다는 것이 DeepMind의 설명이다. 자체 평가에서 장애물 근처의 안전한 작업 완료율은 33%, 사람 근처는 43% 개선됐다고 한다.
회사는 탈옥(jailbreak) 시험용 오픈소스 벤치마크 ASIMOV-Jailbreak도 Hugging Face에 공개했다. 위험한 요청을 수십 개 장면에 위장해 넣은 프롬프트 수백 개로, 로봇 모델이 속아 위험 동작을 하는지 본다. DeepMind에 따르면 자사 모델 Gemini 4 Argon의 탈옥 저항률은 99.5%로, 전작 Gemini Robotics ER 2의 82%보다 높다.
개발에는 Gemini 4 Argon이 시뮬레이션 엔진으로 쓰였다. 실제 카메라 장면 하나에서 디지털 트윈을 만들고 수천 건의 모의 학습을 생성한다. 실제 시연 데이터와 결합해 새 장면과 물체에 더 빨리 적응시키려는 목적이다.
Gemini Robotics 2.5는 파트너사 Agile, Apptronik, Mercedes-Benz에 순차 제공되고 있다.
국내 제조 현장에서 볼 점
국내 제조 현장이 로봇 AI 도입을 검토한다면 이번 수치를 과업 단위로 읽어야 한다. 부품 분류·적재처럼 범위가 좁은 작업의 시범 결과이고, 다른 공정이나 다른 라인에서도 같은 성공률이 나온다는 근거는 아직 없다. 도입 전에는 자사 부품과 라인 조건에서 같은 방식의 시험이 필요해 보인다.