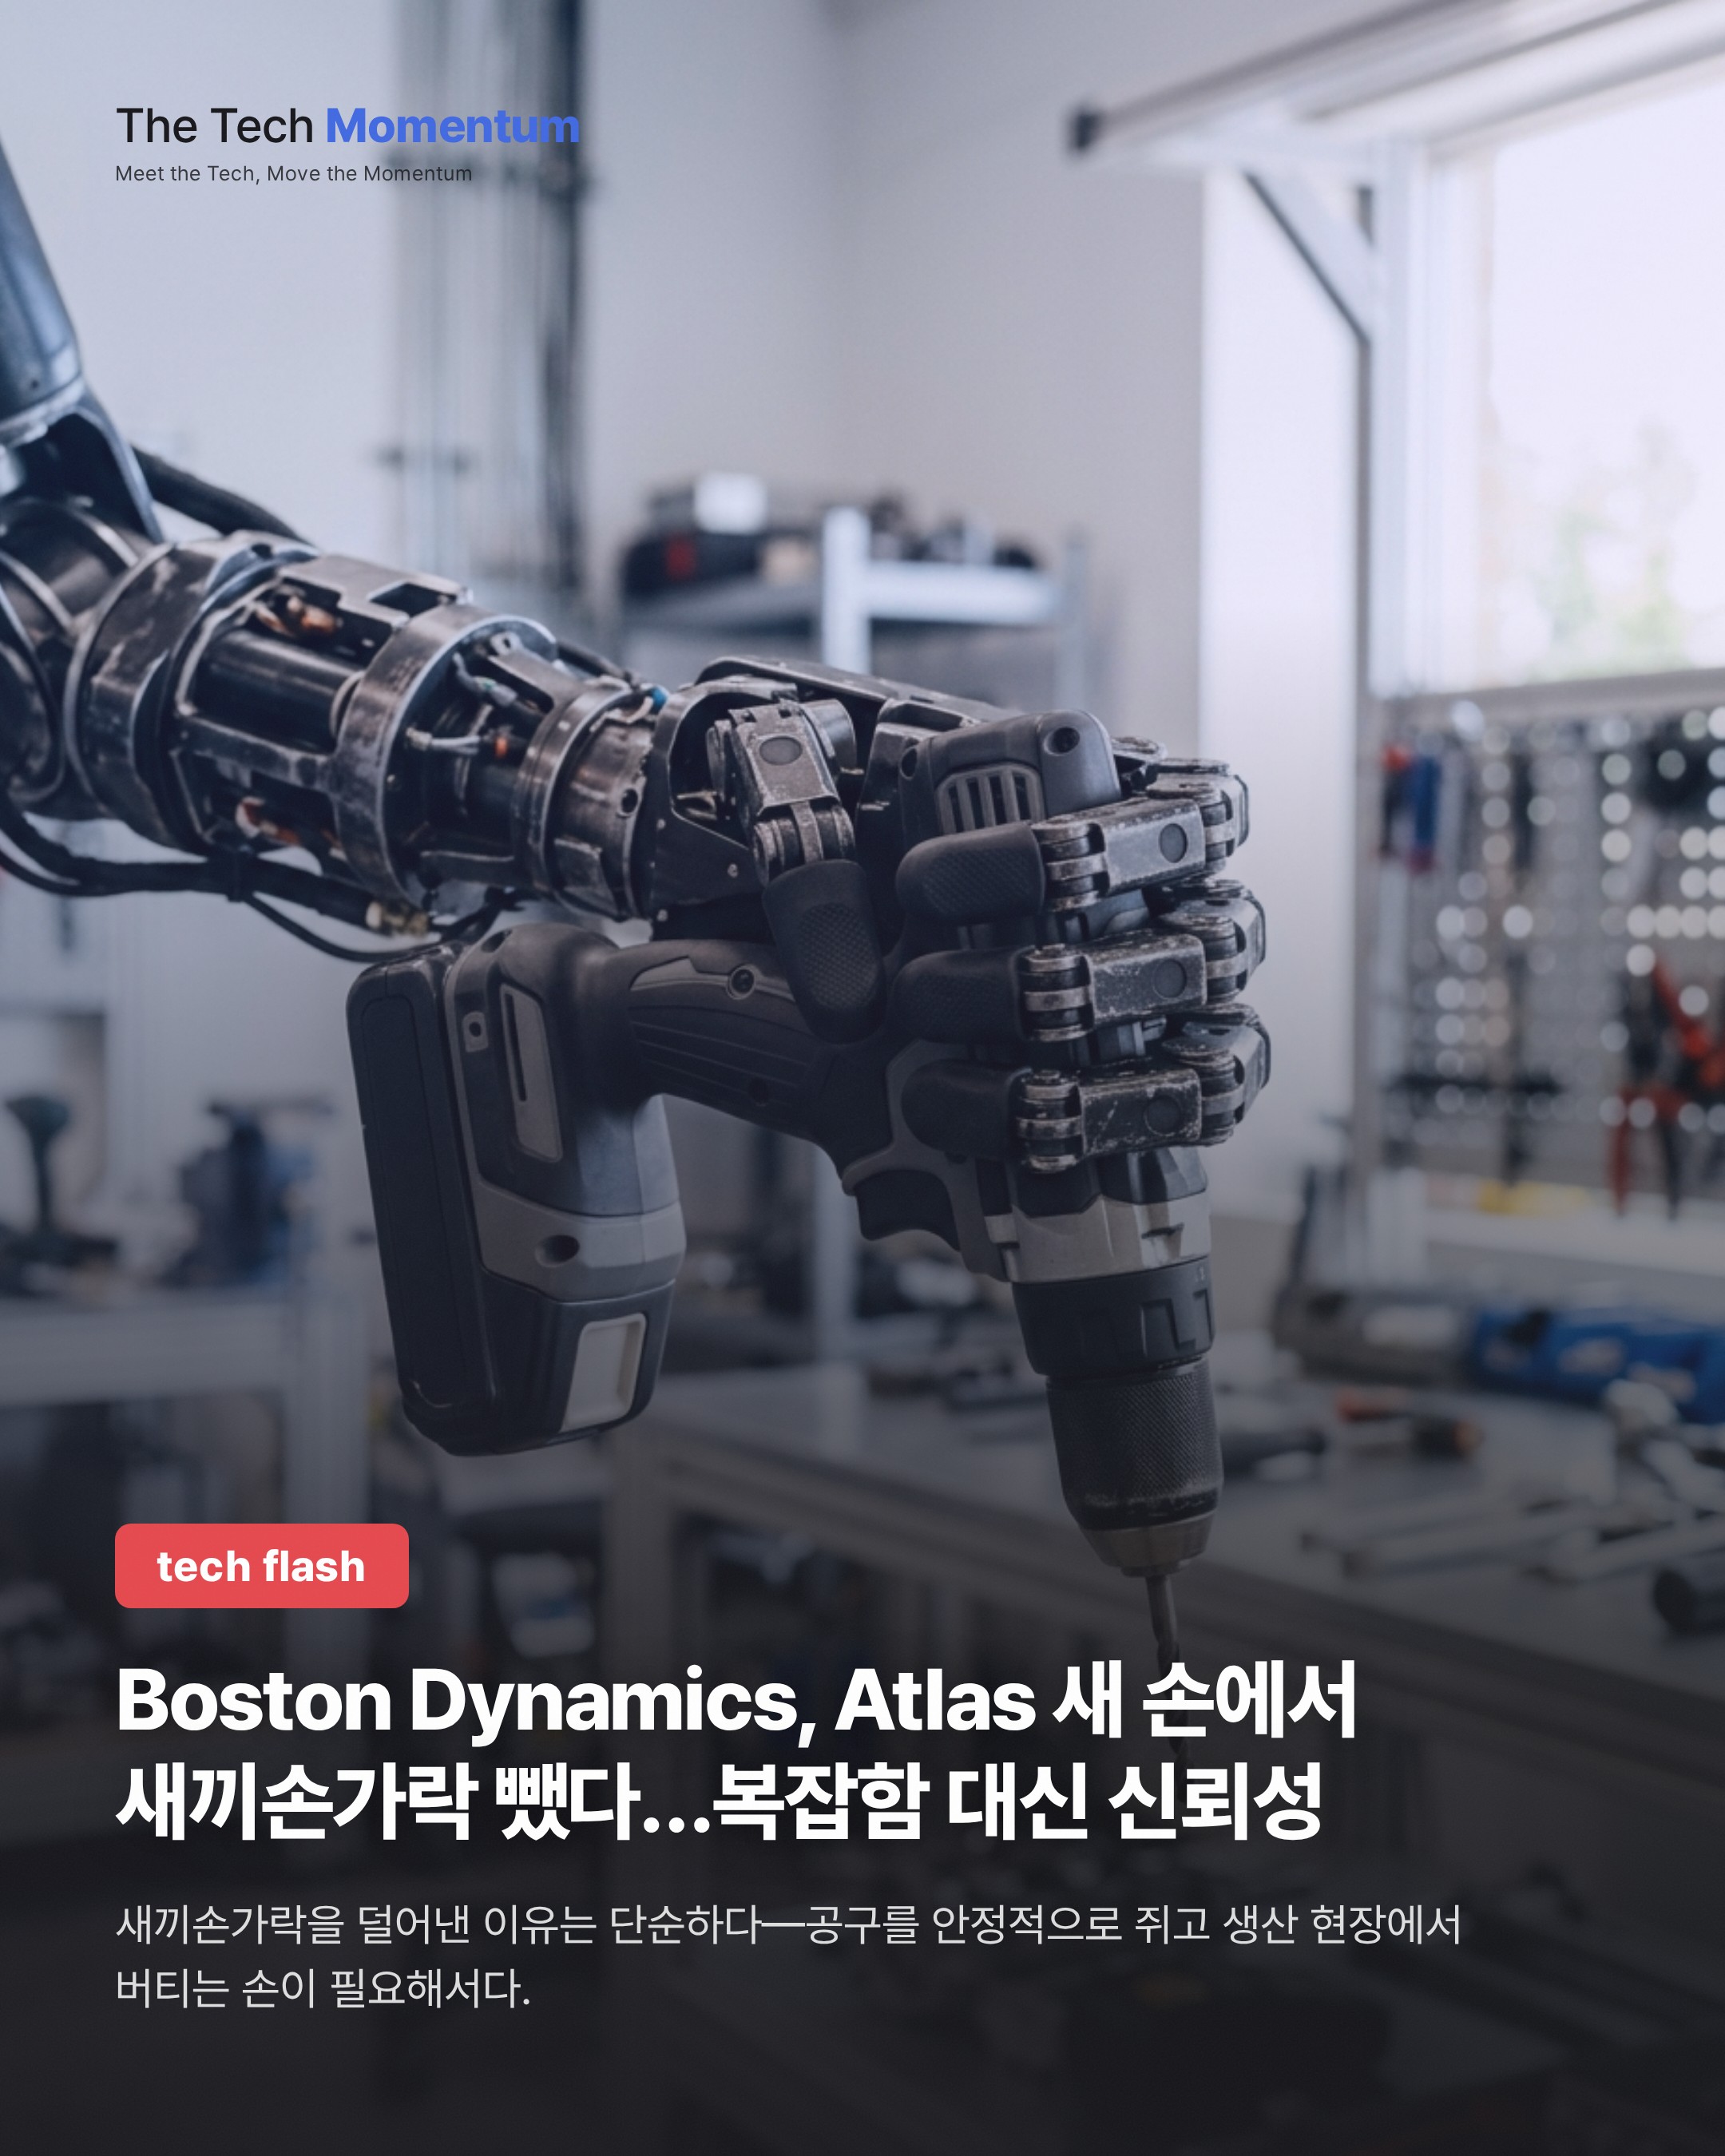
Boston Dynamics가 휴머노이드 Atlas의 새 손을 공개했다. 이 손에는 새끼손가락이 없다. 손가락 4개, 자유도(DOF) 13개로 구성됐고, 관절을 직접 구동하는 방식이며 대량 생산을 염두에 두고 설계했다.
회사는 복잡한 손을 만들려던 게 아니라 공구를 쓸 수 있는 믿을 만한 손을 만들려 했다고 밝혔다. 이전 Atlas 손은 자유도가 7개였고 다양한 물체를 쥐는 데 맞춰져 있었다. 새 손은 쥔 물체를 다루는 쪽으로 초점을 옮겼다.
새끼손가락을 뺀 이유
Atlas 팀 기계 엔지니어 딜런 트러시(Dylan Thrush)는 새끼손가락이 없는 이유를 이렇게 설명했다. 추가로 얻는 정교함과 작업 범위가 자유도 3개, 크기, 전력 소모 증가를 감수할 만큼 크지 않다고 판단했다는 것이다.
결정 과정에는 이런 장면이 있었다. 최고제품기술책임자 재커리 재코프스키(Zachary Jackowski)가 팀원들에게 하루 동안 새끼손가락과 약지를 테이프로 묶고 지내며 무엇을 못 하는지 보고하라고 했다. 실험이 끝나자 팀은 로봇 손에 새끼손가락이 필요 없다는 데 뜻을 모았다.
로봇 행동 총괄 알베르토 로드리게스(Alberto Rodriguez)는 엄지를 몇 개 둘지, 새끼손가락을 둘지 같은 질문에 정답이 없었다고 말했다. 직관과 실험, 상충하는 목표 사이의 절충이었다는 설명이다.
손이 할 수 있는 일
엄지는 자유도 4개, 나머지 세 손가락은 각각 3개다. 회사가 밝힌 동작은 다음과 같다.
- 엄지 끝을 다른 손가락의 길이와 폭 방향으로 미끄러뜨리기
- 엄지와 다른 손가락 사이의 정밀 집기
- 세 손가락으로 쥐는 삼점 파지
- 드릴, 전동 토크 드라이버, 그라인더, 네일건, 용접 토치처럼 방아쇠가 달린 공구 쥐기
이 밖에 손 안에서 물체 방향 바꾸기, 미끄러지는 물체 다시 잡기, 방아쇠를 누르며 공구 다루기도 가능하다.
크기는 큰 사람 손과 비슷하다. 사람 손과 닮을수록 사람의 조작 데이터와 로봇 사이의 격차가 줄어든다는 이유도 있다. 회사는 독자 구동 기술 덕분에 이전 손과 비슷한 힘을 유지했다고 밝혔다. 모든 관절에 액추에이터 한 종류만 쓰고, 관절을 가로지르는 약한 케이블 없이 액추에이터를 완전히 밀봉했다. 손끝과 손바닥에는 촘촘한 압력 촉각 센서를 달아 작은 접촉 신호도 잡는다.
시뮬레이션 학습을 전제로 한 설계
Boston Dynamics는 이 손을 시뮬레이션에서 현실로 옮기는 강화학습(sim-to-real RL)을 염두에 두고 만들었다고 했다. 착용형 장치로 사람 시연을 모으는 방식은 시각적 복잡성을 담는 데 좋지만, 빠른 폐루프 제어와 힘 조절은 담지 못한다는 게 회사 판단이다. 그래서 시뮬레이션 강화학습이 정교한 조작을 풀 핵심 요소라고 본다.
회사는 시뮬레이션에서 학습시킨 동작을 하드웨어에 올려 액추에이터 고유수용감각만으로 피드백을 받는 동적 작업에서 가능성 있는 초기 결과를 얻었다고 밝혔다.
현대차 공장과의 연결
이번 공개는 Boston Dynamics가 미국 조지아주 현대차그룹 메타플랜트 아메리카에 로보틱스 메타플랜트 응용센터(RMAC)를 연 지 일주일 만이다. 이 센터는 모회사 현대차의 자동차 제조 현장에 Atlas를 투입하는 훈련 거점이다. 공구를 쥐고 반복 작업을 견디는 손은 현대차 생산 라인 투입을 가늠할 때 국내 독자에게도 눈여겨볼 대목이다.