토론토 ROSCon 행사장. NVIDIA가 Isaac ROS 5.0을 발표한 무대에서 제품 마케팅 매니저 Katie Washabaugh는 이렇게 말했다. "로봇 개발 과정에는 마찰이 너무 많다. 배관을 이어 붙이는 데만 엄청난 시간이 든다."
그 마찰을 AI 에이전트로 없애겠다는 것이 이번 릴리스의 핵심이다.
GPU 가속에서 에이전트 오케스트레이션으로
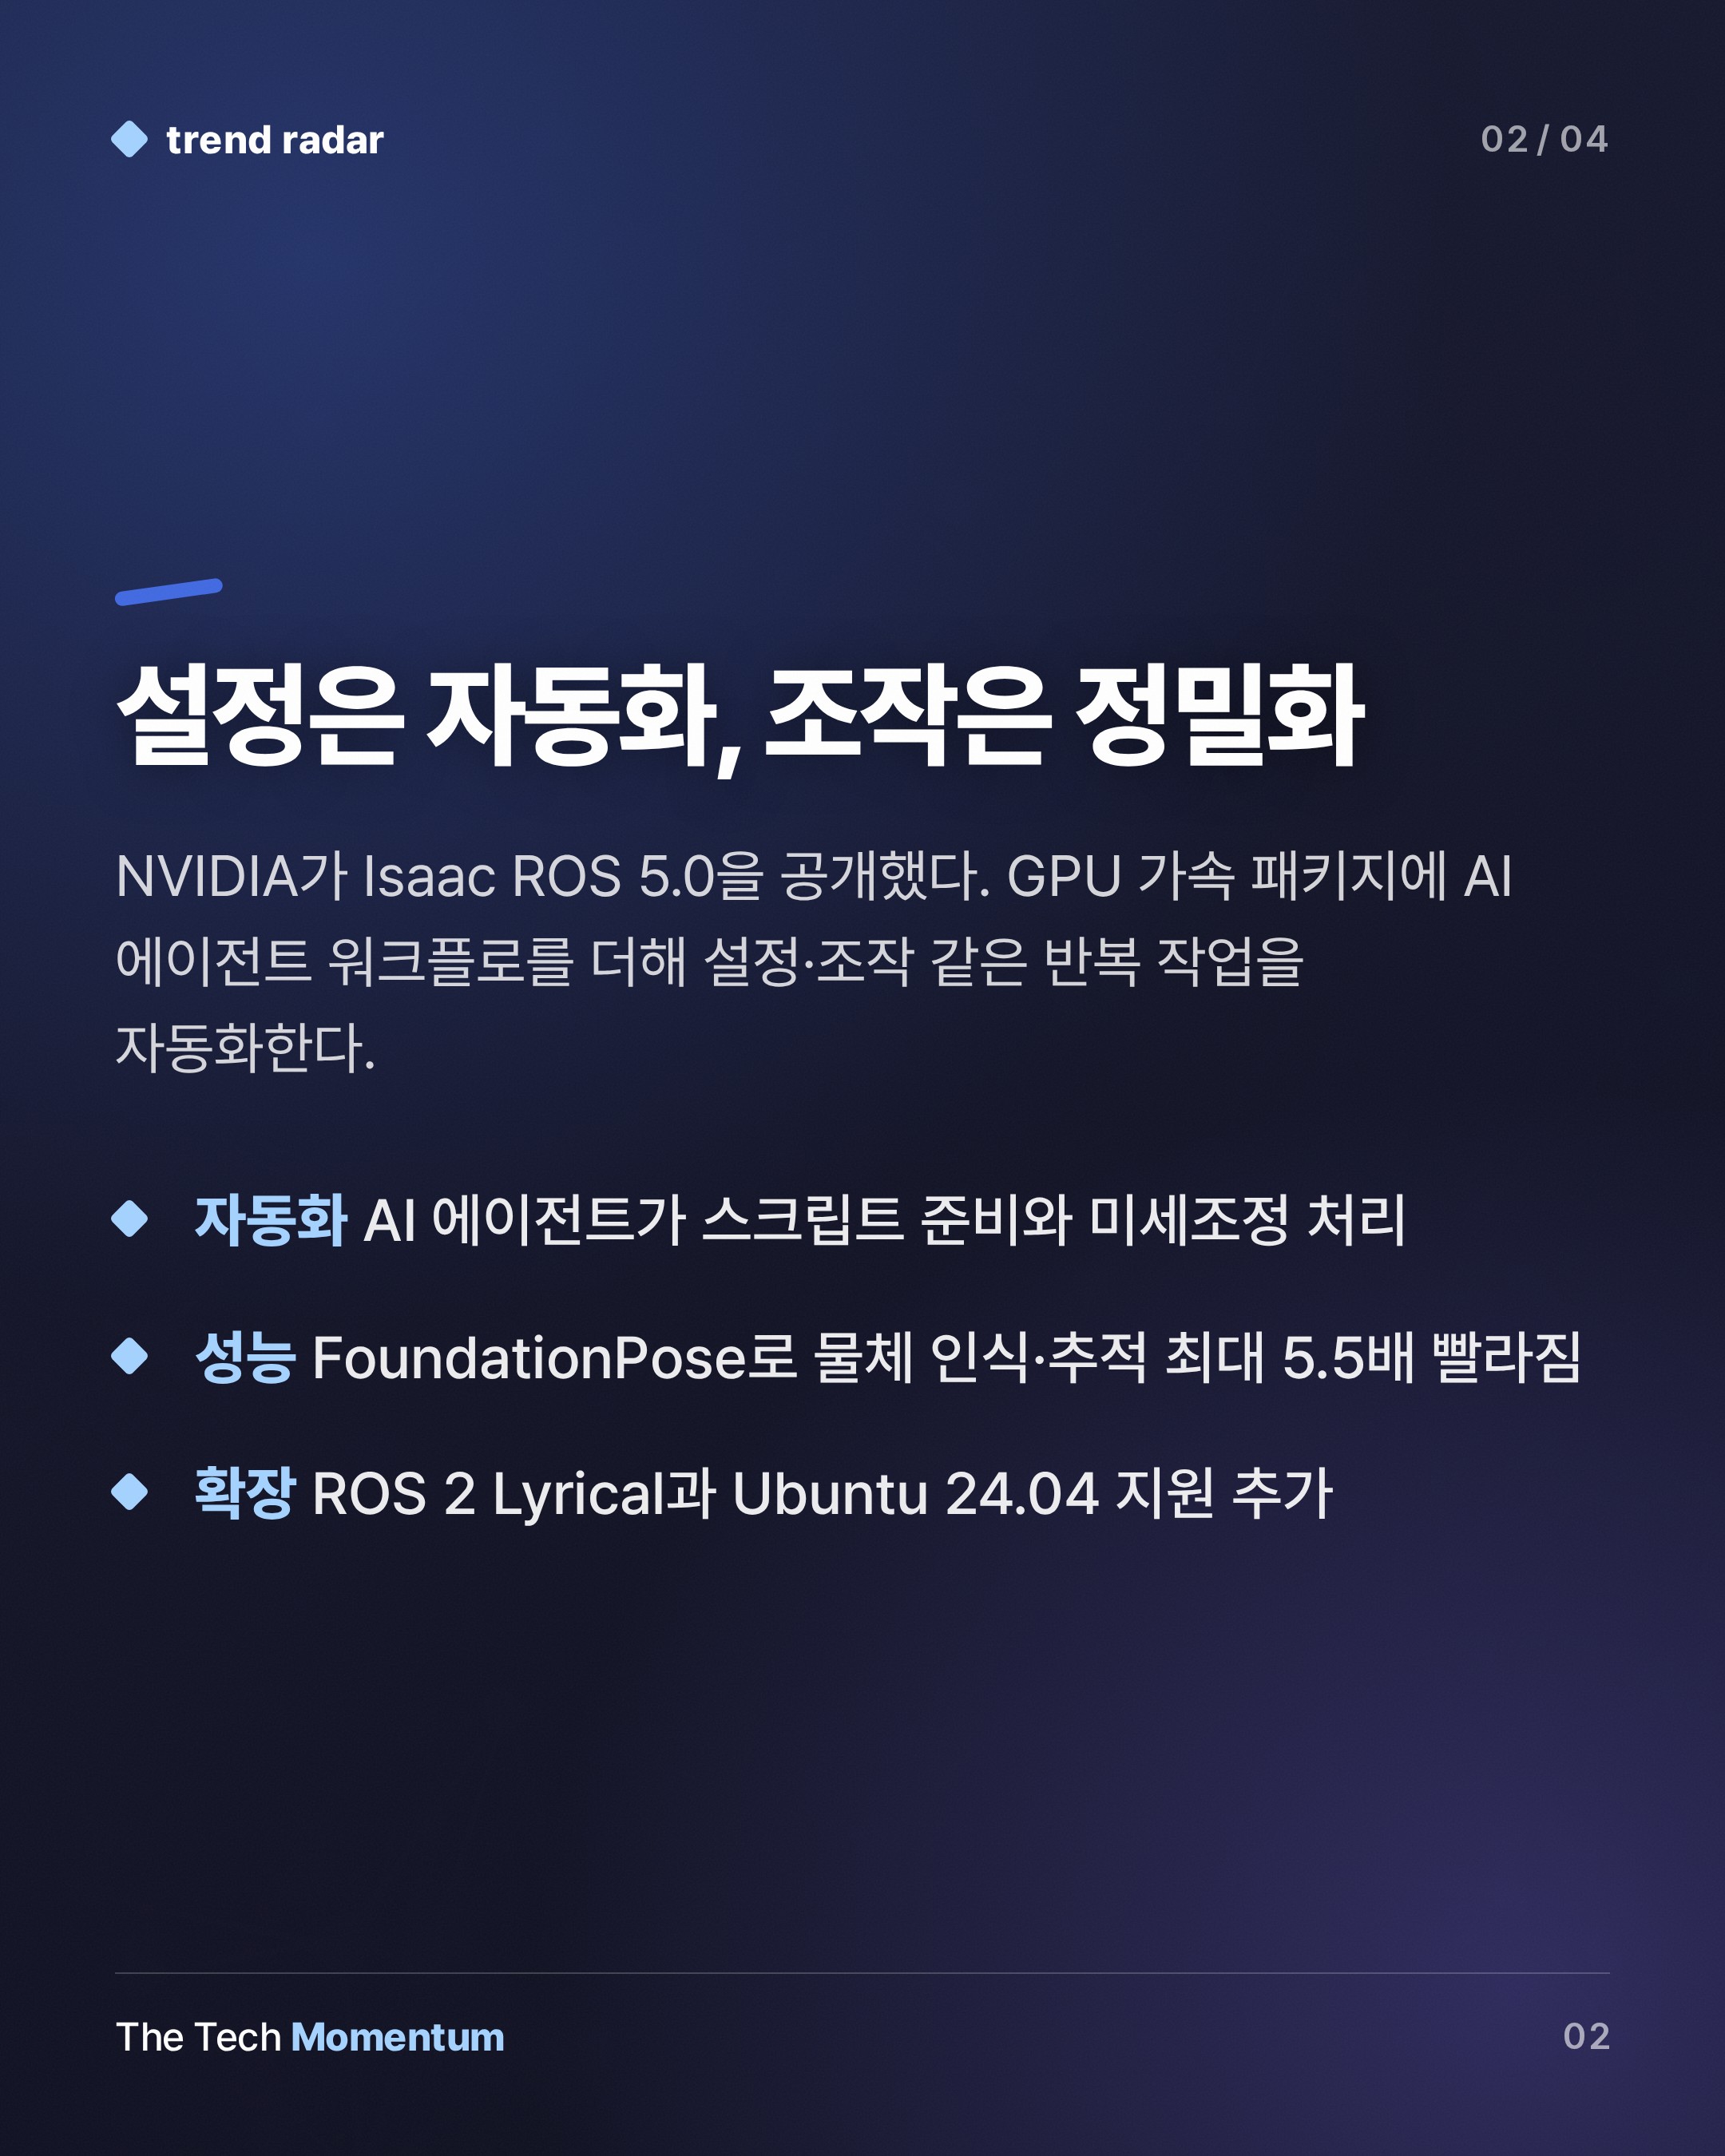
Isaac ROS는 ROS(Robot Operating System) 오픈 프레임워크 위에 GPU 가속 패키지를 쌓은 NVIDIA의 로봇 개발 도구 모음이다. 전 세계 약 130만 명의 ROS 사용자를 겨냥해 컴퓨팅 자원, 피지컬 AI 모델, 프로덕션용 라이브러리를 묶어 제공한다.
5.0에서 달라진 점은 에이전트 레이어의 추가다. AI 에이전트가 스크립트 준비, 환경 설정, 미세조정 같은 반복 작업을 대신 처리한다. Washabaugh는 "에이전트를 풀어놓으면 설정 작업을 전부 알아서 한다"고 설명했다.
플랫폼 지원도 확장됐다. ROS 2 Lyrical과 Ubuntu 24.04를 새로 지원하며, NVIDIA가 ROS 2 Lyrical에 기여한 표준 데이터 처리 인터페이스가 GPU를 포함한 다양한 하드웨어에서 일관된 가속 경로를 제공한다. CUDA가 GPU 가속의 레퍼런스 구현체 역할을 한다.
"ROS로 작업 중이라면 이미 이 노드들을 쓰고 있다. GPU로 옮기고 싶을 때 최신 Isaac ROS 기능을 가져오면 재구성 없이 깔끔하게 이어진다." Washabaugh의 말이다.
설정과 조작, 두 개의 타깃
이번 릴리스에서 NVIDIA가 집중한 영역은 설정(setup)과 조작(manipulation)이다.
Washabaugh는 설정을 "낮게 달린 과일"이라 표현했다. 누구도 하기 싫어하고, 자동화하기 비교적 쉬운 영역이다. 조작은 반대다. "수없이 많은 세부 사항을 정확히 맞춰야 한다. 더 크고 복잡한 문제다."
이를 위해 Isaac Skills를 새로 내놨다. 개발자와 AI 에이전트가 재사용할 수 있는 워크플로 묶음이다. 에이전트 친화적 문서도 함께 제공해, 개발자 의도를 작동하는 애플리케이션으로 빠르게 전환할 수 있게 했다.
구체적인 성능 개선도 있다. 물체 자세 추정·추적 기반 모델인 FoundationPose가 에이전트 친화적 추론 라이브러리로 업그레이드돼 물체의 위치와 방향을 최대 5.5배 빠르게 인식하고 추적한다. 탐지·깊이 추정·자세 출력을 연결하는 픽앤플레이스(pick-and-place) 워크플로도 독립형 스킬로 분리됐다.
FoundationStereo 미세조정 스킬도 추가됐다. AI 에이전트가 스테레오 인식 모델을 개발자의 카메라, 환경, 로봇 애플리케이션에 맞게 조정하는 작업을 돕는다.
Intrinsic의 오픈소스 선언과 교차하는 흐름
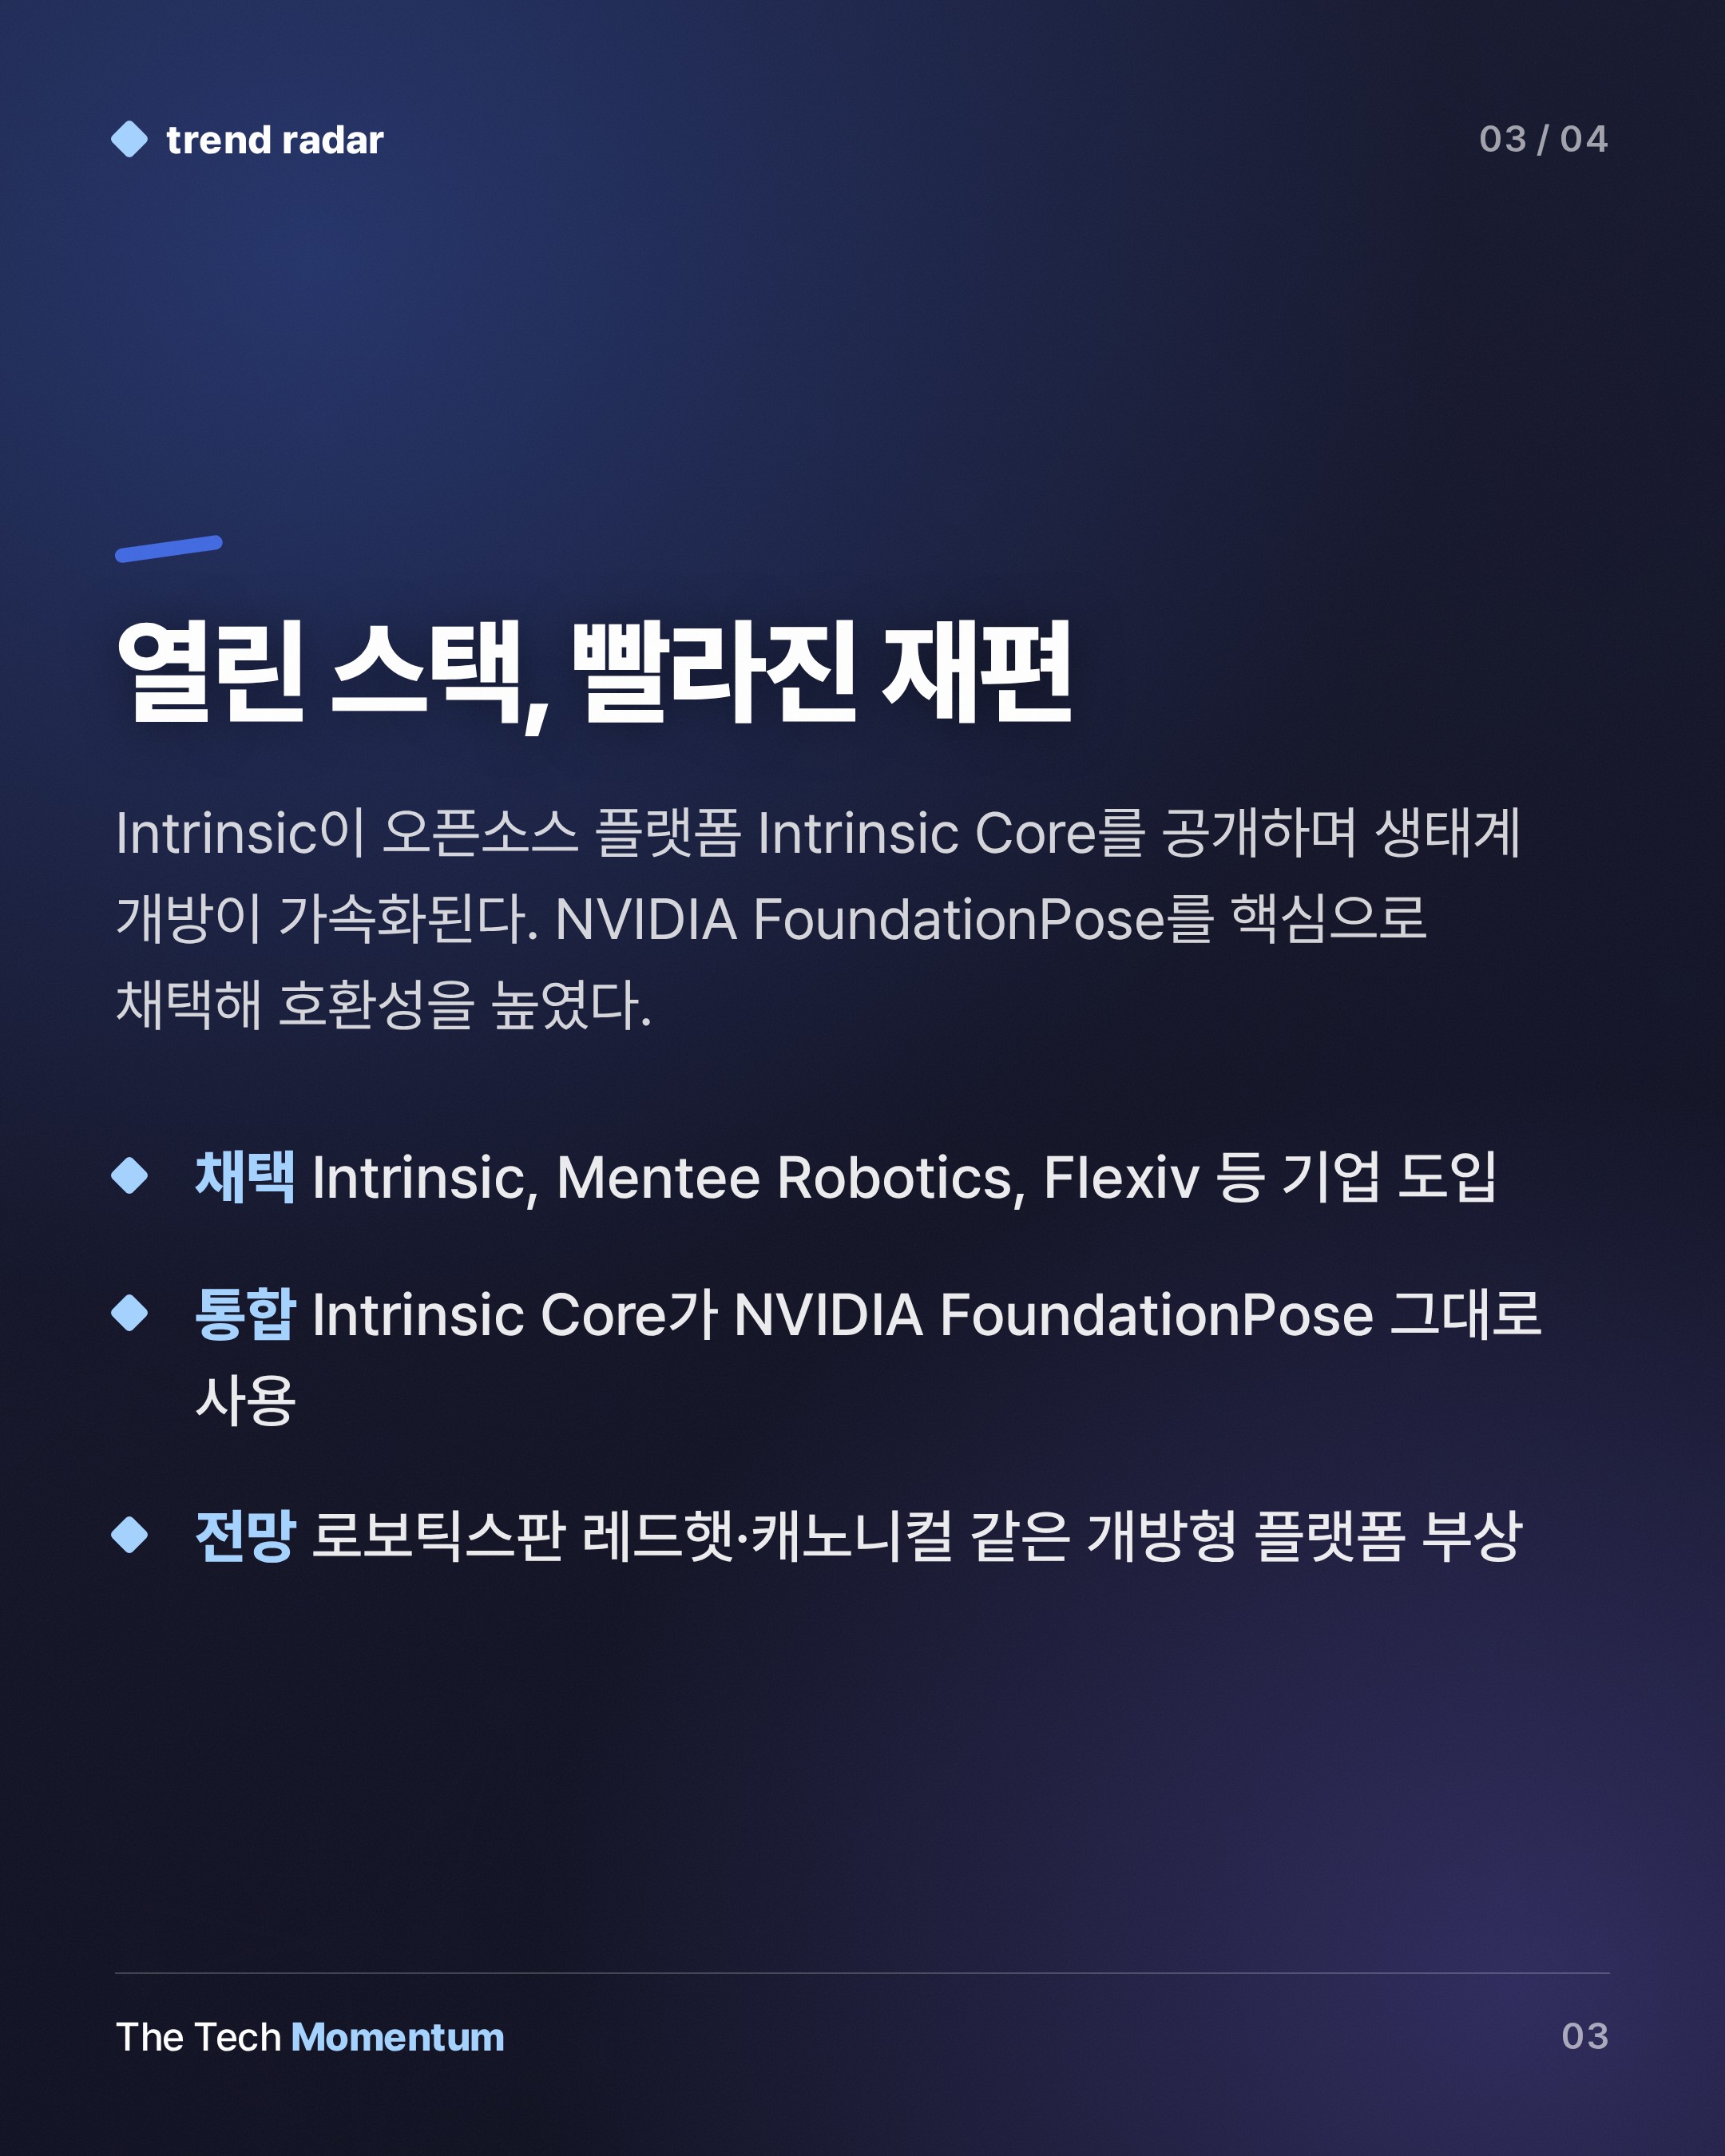
Isaac ROS 5.0 발표와 같은 ROSCon 행사에서 올해 Google에 합류한 AI 로보틱스 그룹 Intrinsic도 주목할 만한 발표를 했다. ROS 호환 오픈소스 플랫폼 Intrinsic Core를 Apache 2.0 라이선스로 공개한 것이다.
Intrinsic Core의 중심에는 하드웨어에 구애받지 않는 실시간 제어 프레임워크 Intrinsic Control이 있다. 로봇팔, 그리퍼, 센서를 드라이버 재작성 없이 교체할 수 있다. 여기에 모션 플래닝, 그래스프 플래닝, Gazebo 기반 시뮬레이션 서비스, 카메라 캘리브레이션, ROS 드라이버가 묶였다.
두 릴리스의 교차점이 눈에 띈다. Intrinsic Core의 자세 추정 기능은 NVIDIA FoundationPose를 그대로 쓴다. 6자유도(6 DoF) 자세 추정을 제공하며, 별도 파이프라인 래퍼 없이 바로 쓸 수 있다. Isaac ROS 5.0이 FoundationPose를 에이전트 친화적으로 업그레이드한 시점에, Intrinsic은 그 모델을 자사 오픈소스 스택의 핵심으로 채택했다.
Intrinsic CTO Brian Gerkey는 "오픈소스는 단순히 코드를 던져주는 게 아니다. 우리 자신도 이 스택에 의존하고 있다. 지속 가능한 커밋이다"라고 말했다. Open Source Robotics Foundation CTO Geoffrey Biggs는 Intrinsic Core를 로보틱스판 레드햇·캐노니컬의 출발점으로 봤다. "ROS 위에서 프로덕션 품질의 로봇 제품을 최소한의 노력으로 만들 수 있는 플랫폼"이라는 설명이다.
Intrinsic은 CNC 머신 텐딩 레퍼런스 설계인 Open Machine Tending Solution(OMTS)도 함께 공개했다. FANUC, Universal Robots 모델에 맞춰 커스터마이징 가능하며, Intrinsic Core와 ROS Suite 양쪽에서 구동된다.
실제 채택 기업들
Isaac ROS 5.0은 이미 현장에서 쓰이고 있다. Intrinsic은 NVIDIA FoundationPose로 물체 등록·추적·자세 추정을 바로 쓸 수 있는 형태로 통합했다. Mentee Robotics, EKUMEN, Flexiv도 채택 기업으로 이름을 올렸다. Magna는 Isaac ROS와 Isaac Sim을 연동해 하드웨어인더루프 테스트를 빠르게 돌리고 있다.
Washabaugh는 특정 산업이나 로봇 형태를 타깃으로 삼지 않는다고 했다. "열어두고 사람들이 가져다 쓰게 한다. 지금 생태계에서 가장 많이 보이는 건 제조 우선 접근이다."
국내 로봇·제조 스타트업에 주는 신호
국내 로봇·제조 스타트업 입장에서 이번 흐름은 생태계 진입 비용과 직결된다. Isaac ROS는 무료 오픈소스 도구를 기반으로 하고, Intrinsic Core도 Apache 2.0으로 공개됐다. 두 플랫폼 모두 ROS 호환을 전제로 하기 때문에, 기존 ROS 기반 개발 자산을 유지하면서 GPU 가속과 에이전트 워크플로를 단계적으로 얹을 수 있다.
개발 도구 선택 기준도 달라지고 있다. 과거에는 GPU 가속 패키지 자체가 차별점이었다면, 이제는 에이전트가 설정·조작·미세조정 같은 반복 작업을 얼마나 줄여주느냐가 평가 기준이 됐다. Washabaugh가 말한 "개발 초기부터 로봇 구동까지 하나의 깔끔한 선"이 실제로 작동하는지가 관건이다.