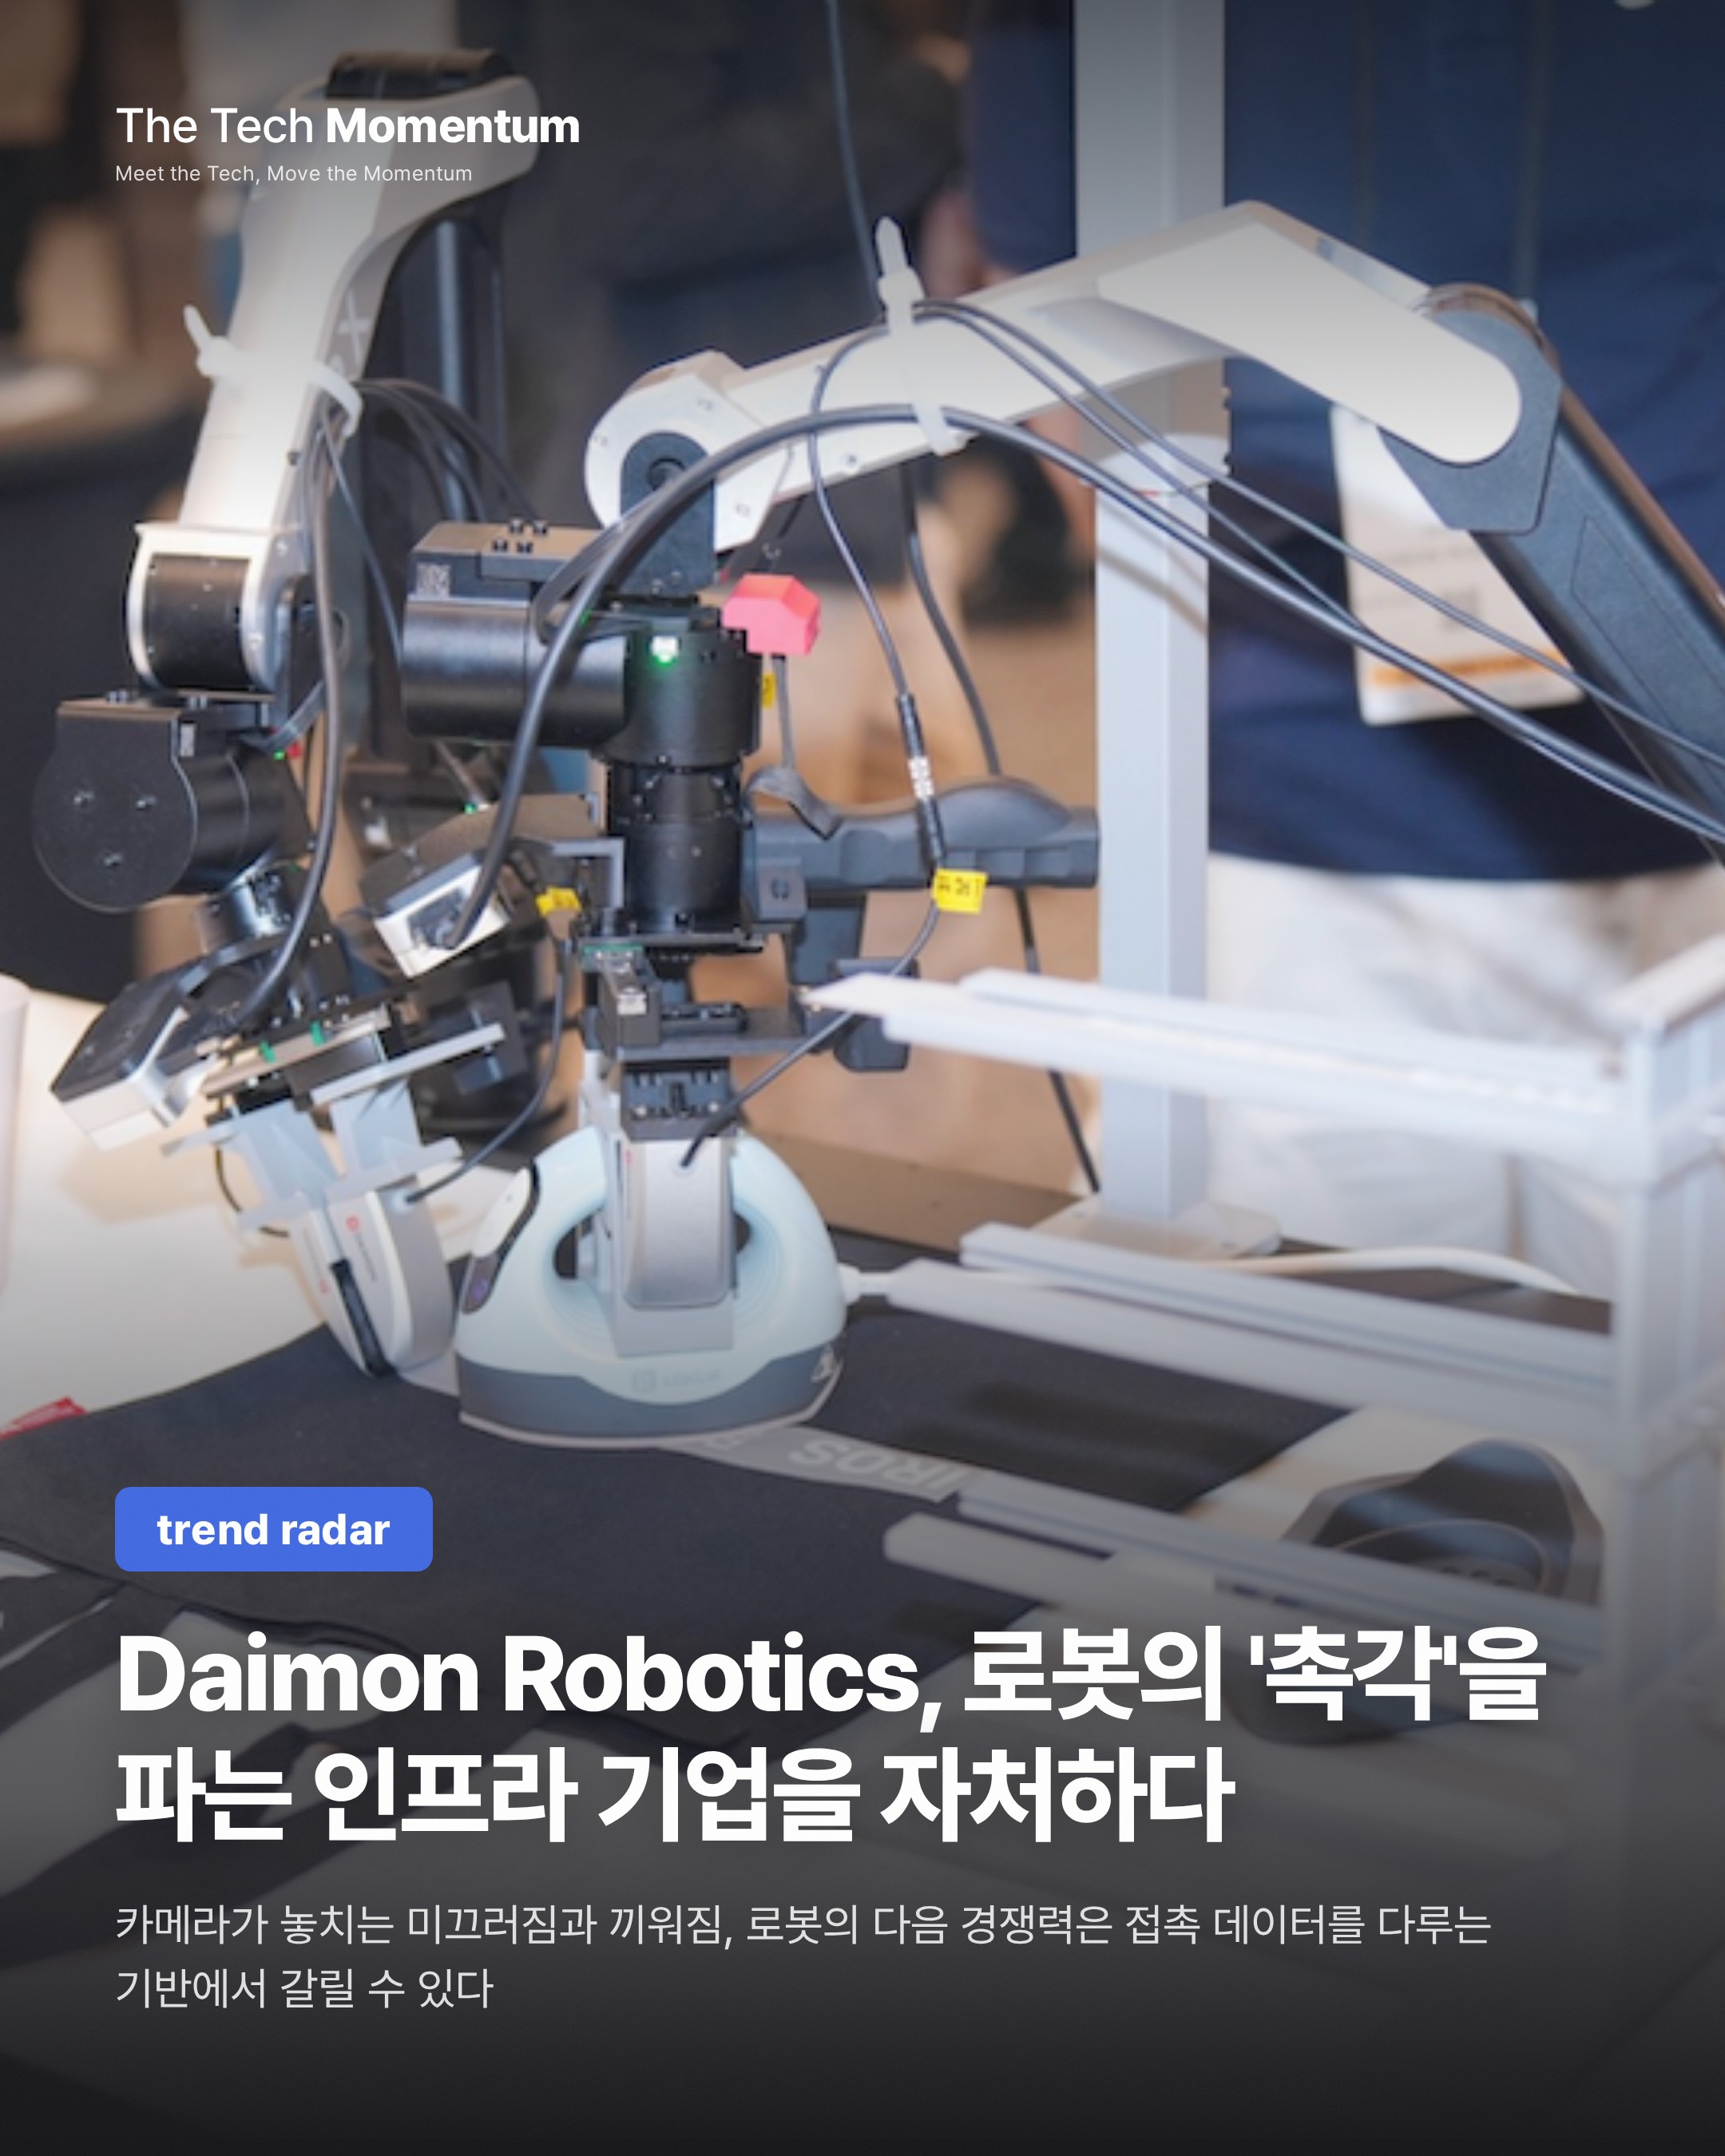
로봇이 부품을 끼우는 순간, 카메라는 많은 것을 놓친다. 힘이 얼마나 걸리는지, 물체가 미끄러지는지, 부품이 제대로 들어갔는지는 눈으로 확인하기 어렵다. 유연한 물체를 다루거나 섬세한 물건을 집을 때 특히 그렇다.
모델이 아니라 '배관'을 만든다
중국 로봇 기업 Daimon Robotics는 이 빈틈을 겨냥한다. 촉각 센서 하나, 혹은 자체 파운데이션 모델 하나에 집중하지 않는다. 촉각 센싱, 데이터 수집, 시뮬레이션, AI 모델을 한 줄로 잇는 파이프라인을 만든다는 구상이다. 물리적 상호작용을 쓸 만한 학습 데이터로 바꿔 로봇의 조작 성능을 안정시키겠다는 목표다.
기술 부문 파트너 겸 부사장 Zhu 박사는 The Robot Report에 이렇게 말했다. "우리는 파운데이션 모델 개발자를 목표로 하지 않는다. 하류 고객이 모델을 만들 수 있도록 인프라를 제공한다." 다른 기업이 쓸 도구와 데이터 기반을 만든다는 뜻이다.
촉각 데이터는 모으기부터 어렵다
영상 데이터는 카메라만 있으면 비교적 쉽게 모인다. 촉각 데이터는 직접 닿아야 얻는다. 물체의 재질, 형상, 가해진 힘, 작업 종류에 따라 값이 달라진다.
Daimon은 이 상호작용을 포착·처리하는 파이프라인을 개발 중이며, 촉각 피드백은 30Hz로 동작한다. 현실 데이터를 시뮬레이션과 연결하는 작업도 병행한다. 먼저 현실 측정값으로 시뮬레이션을 보정한 뒤, 모은 데이터를 가상 환경으로 옮기는 방식이다.
회사는 스스로 현재 수준을 냉정하게 본다. 시뮬레이션과 현실의 격차를 두고 Zhu는 "솔직히 충분하지 않다. 꽤 형편없다"고 말했다. 회사는 1만 시간 넘는 데이터 수집을 언급했고, 장기 계획인 Daimon-Infinity는 100만 시간이 넘는 촉각 체화 데이터를 목표로 한다.
시연은 있고, 고객 이름은 없다
Daimon이 노리는 일은 조립과 포장처럼 정해진 궤적만 따라가선 안 되는 작업이다. 부품이 제대로 끼워졌는지 판단하고, 물체가 미끄러지면 감지하고, 부품이 예상과 다르게 움직이면 동작을 바꿔야 한다.
IROS 2026에서는 토트백에 열전사 디자인을 입히고 팔찌를 꿰는 시연을 보였다. 깨진 유리를 모아 포장하는 장면도 공개했다. 회사 설명에 따르면 시연은 여러 상황에서 모은 데이터로 학습한 파운데이션 모델이 구동했다. 데이터는 자체 장치 Umi로 사람의 동작에서 수집한다.
파트너로는 Lenovo Capital과 Inovance Technology를 꼽았다. Zhu는 개념 검증을 넘어 산업용 조립 라인과 물류창고까지 들어갔다고 했지만, 비공개 계약 때문에 고객사는 밝히지 않았다. 이 부분은 회사의 주장이며 외부에서 확인된 바는 없다. 기사도 상업적 시험대를 분명히 짚는다. 물체·재료·작업 조건이 계속 달라지는 생산 현장에서 성능이 일관되게 오르느냐다.
시각만으로는 닫히지 않는 고리
Daimon-TWM은 촉각에 기반한 월드 모델이다. 물체를 알아보는 것은 조작의 절반일 뿐이다. 내 동작이 물체에 어떤 결과를 냈는지 알고, 기대와 다르면 바로잡아야 한다. 촉각은 이 고리를 닫는 정보를 준다.
Zhu는 촉각의 역할을 둘로 나눴다. 모델이 물리적 특성을 추론하게 돕는 것, 그리고 접촉이 많은 작업에서 빠르게 조정하게 하는 것이다. 후자에는 고주파 피드백이 필요하고, 회사는 30Hz 제어를 목표로 한다. 사람 상호작용으로 모은 데이터를 휴머노이드와 쌍팔 로봇 같은 서로 다른 구성에 쓰는 방안도 탐색한다.
Zhu 본인도 현재 모델의 한계를 인정했다. "모델은 우리가 생각하는 만큼 똑똑하지 않다. 일반화 능력이 일부 있지만 때로는 같은 영역 안에서의 일반화였다." 비슷한 작업의 데이터를 모으면 새 응용으로 넓히는 데 도움이 된다고 덧붙였다. 서로 다른 물체와 재료, 로봇, 작업 조건에서도 통한다는 증명은 아직 남은 숙제다.