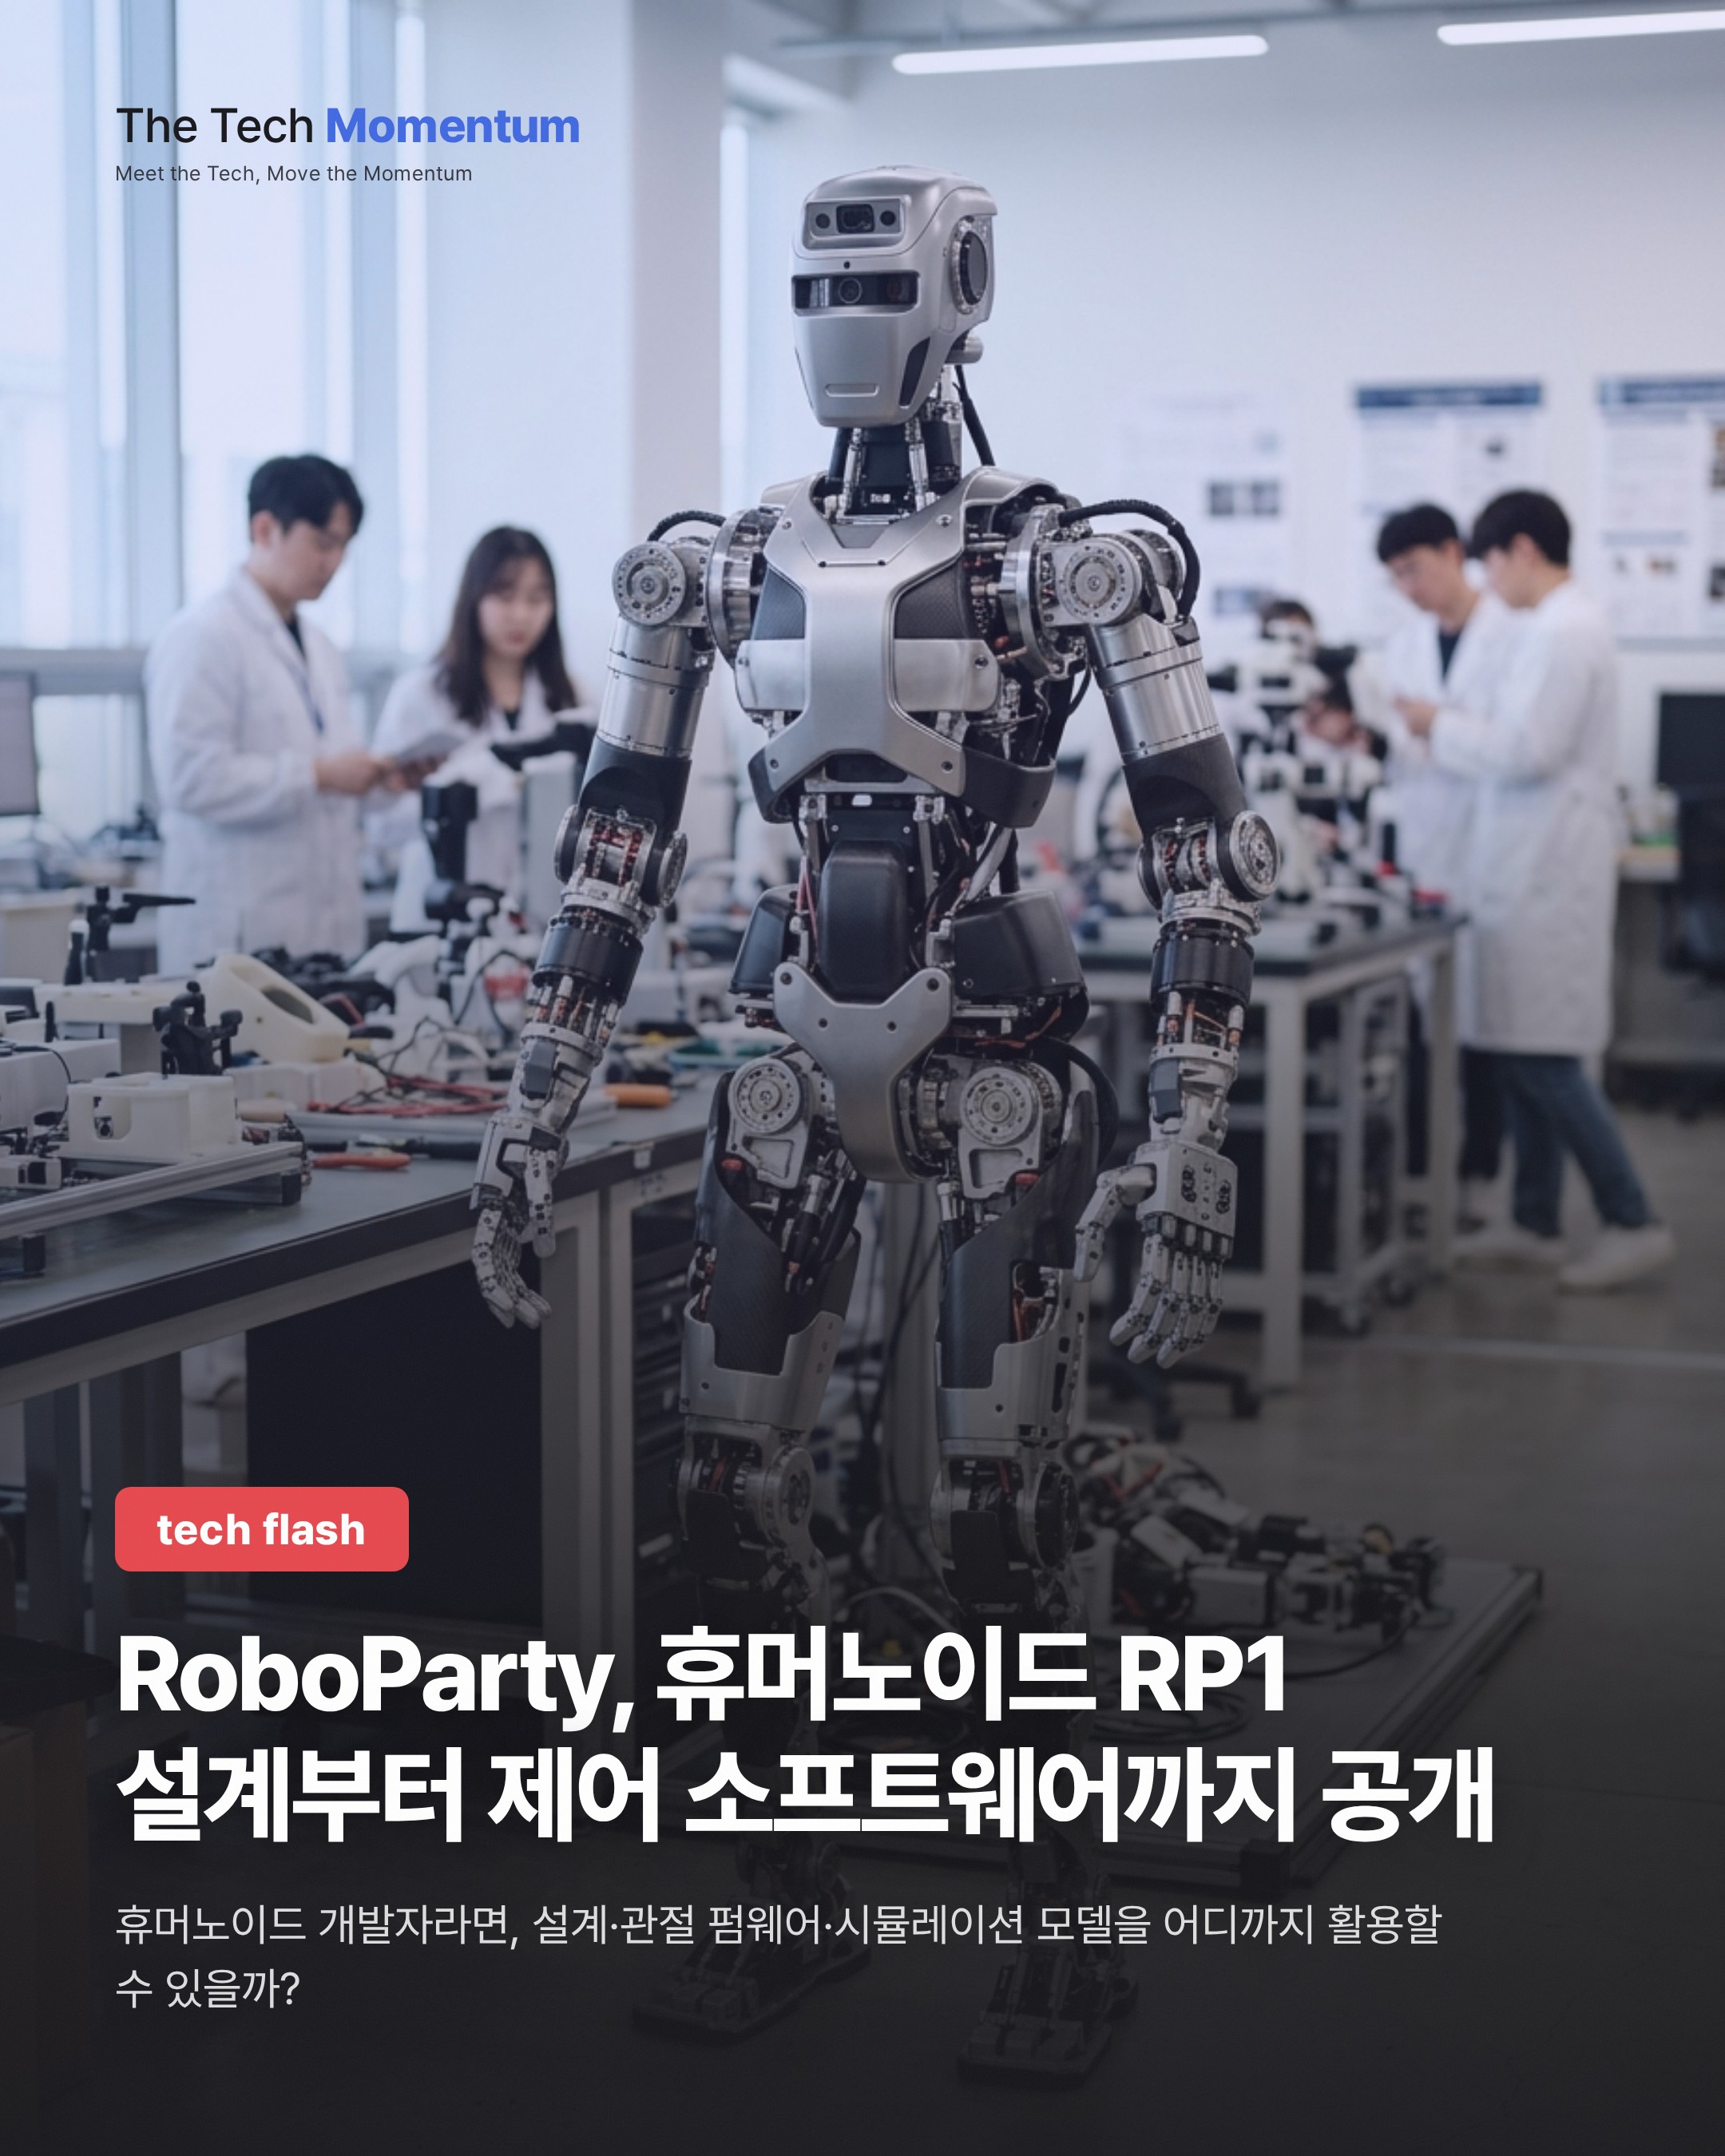
RoboParty가 휴머노이드 RP1을 공개했다. 회사는 RP1을 "풀스택 오픈소스" 플랫폼이라고 설명한다. SDK나 API 몇 개만 여는 방식이 아니라, 개발 과정 전반의 자료를 내놓겠다는 취지다. 백서는 10월 25일 나왔다.
공개 범위: 기계·전장에서 모델까지
GitHub의 RP1 개요 저장소에는 하위 프로젝트가 줄줄이 걸려 있다. 기계 소스 파일, 전자부품, 테스트와 조립 절차, ROMOMO 관절 펌웨어와 호스트 도구, 다지 손 RP Hand, 전체 기체 테스트, 컨트롤러 앱이다. RP Hand는 C++, Python, ROS 2 SDK를 제공한다.
하드웨어 자료에는 기계 CAD, 회로도, PCB 레이아웃, Gerber 파일, 부품 목록(BOM), 조립 문서가 들어간다. 시뮬레이션용으로는 URDF, MJCF, 메시 모델이 있다. 다만 원문은 각 저장소의 공개 범위를 개별로 확인하라고 덧붙였다.
기체와 관절 사양
RP1의 키는 135cm다. 오픈소스 버전은 능동 자유도 24개, Pro 버전은 30개다. Pro는 머리 2개, 양팔 각 7개를 포함하며 더 복잡한 조작 연구에 맞는다고 한다. 머리와 손 모듈은 교육·연구, 데이터 수집, 안내, 엔터테인먼트 등 용도에 따라 바꿔 끼울 수 있다.
핵심 부품은 자체 일체형 회전 관절 모듈 ROMOMO다. 공개 사양상 정격 최대 토크는 25~160N·m, 전원은 48V, 통신은 CAN-FD다. 이너로터 모터와 유성 감속기를 짝지어, 낮은 회전자 관성과 빠른 응답을 얻는 대신 강성, 과부하 내성, 비용 면에서 타협했다. 고관절은 비동축 구조, 발목은 모터 두 개가 피치와 롤을 함께 제어하는 병렬 구조다. 클램프 방식 고정과 중공 배선 덕에 관절을 떼어내기 쉽다.
소프트웨어: 하위 계층은 열고, 상위는 연구 중
임베디드 스택은 모터, 관성 센서, 배터리 관리 시스템을 통합 장치 인터페이스로 묶는다. 제어는 500Hz, 정책 갱신은 50Hz로 돈다. 인간 동작을 관절 한계와 지면 접촉을 지키며 로봇에 옮기는 리타게팅 도구 hhtools도 열려 있다.
RoboParty의 개발 기반 PartyOS에서는 기본 동작 계층 일부가 공개 대상이다. hhtools, MimicLite, 외란·넘어짐 복구 프로젝트 UFO가 여기에 속한다. 반면 의도 표현과 에이전트 스킬 조율 같은 상위 계층은 아직 연구 중이다.
회사는 지속 보행, 사람 동작 추종, 밀침 복구, 넘어진 뒤 일어서기를 시연했다. 또 실제 프로젝트가 있고 이슈 제출과 피드백에 응할 개발자·팀을 대상으로 RP1 베타 프로그램 신청을 받는다.
국내 휴머노이드 개발자와 연구자는 저장소별 공개 항목을 살펴 기계 설계, 관절 펌웨어, 시뮬레이션 모델을 어디까지 활용할 수 있는지 가늠할 수 있다.