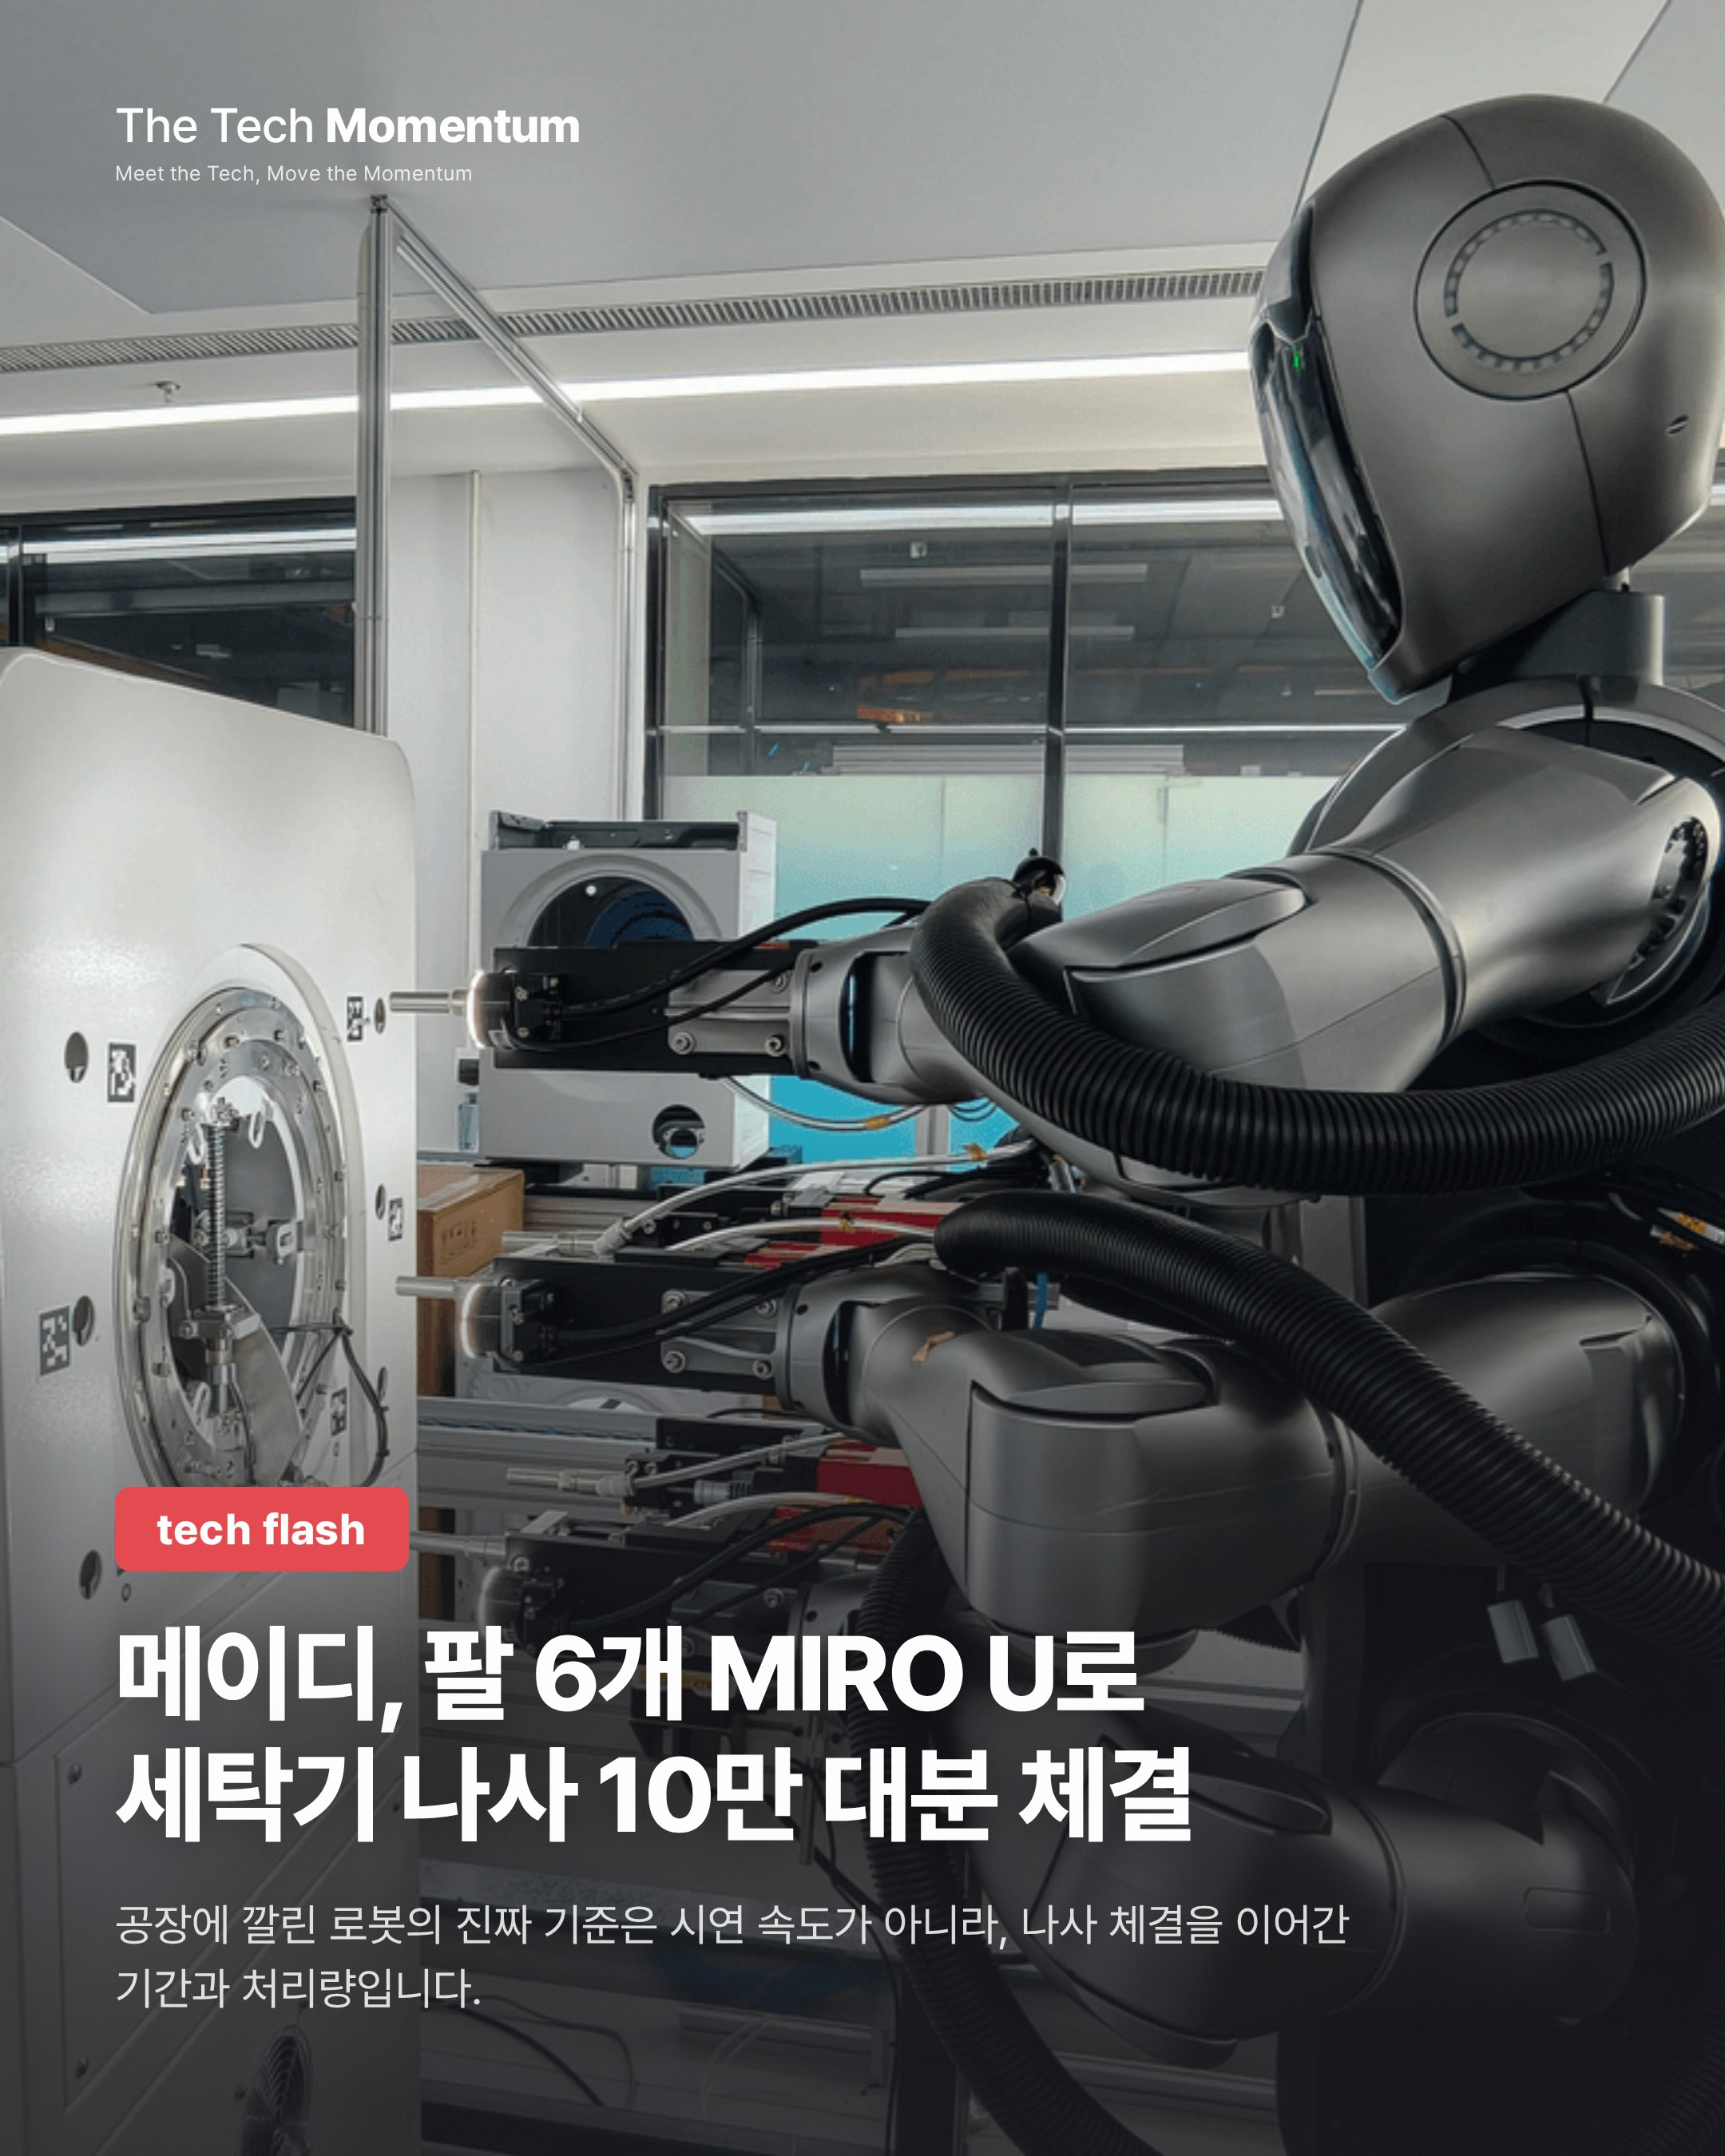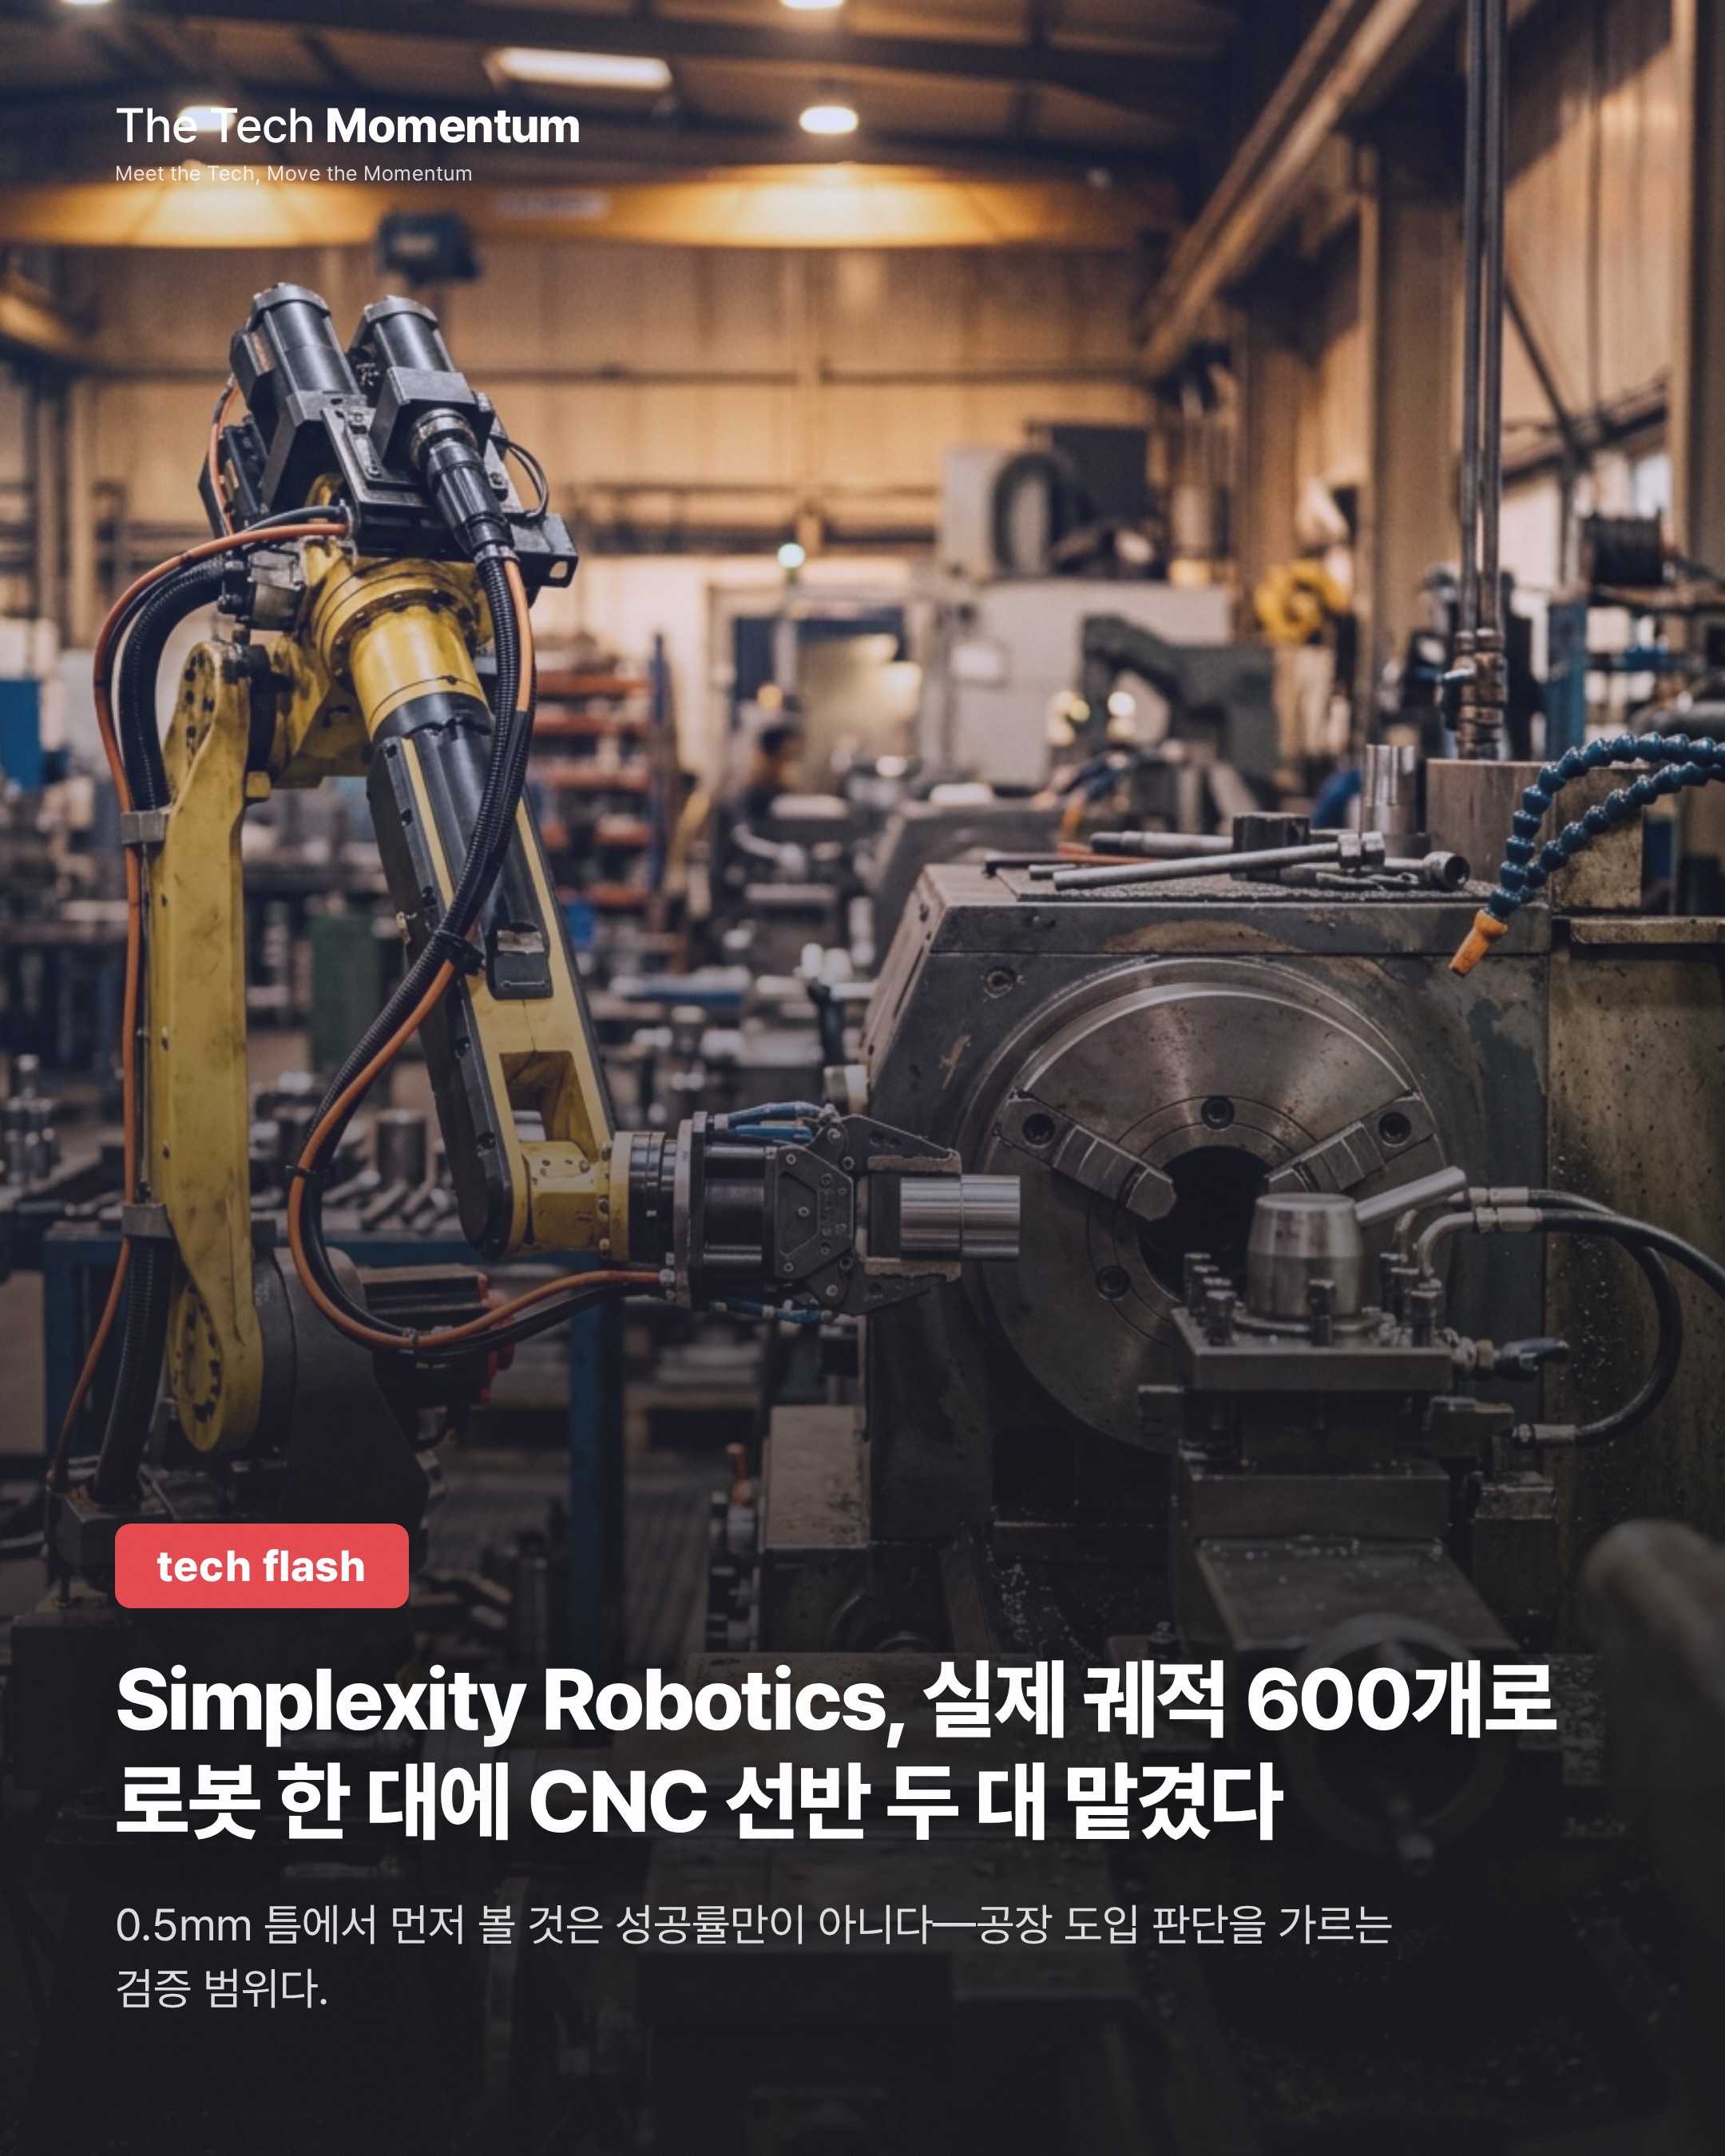
로봇이 척(chuck)에 부품을 밀어 넣는다. 부품과 척 사이 간격은 0.5mm 안팎이다. 가공이 끝나면 완성품을 꺼내 내려놓는다. 중국 피지컬 AI 기업 Simplexity Robotics가 이 작업을 로봇 한 대로 CNC 선반 두 대에 대해 해냈다고 밝혔다.
학습에 쓴 데이터는 실제 로봇 궤적 600개다. 이 회사 강화학습 총괄 펑쭝바오(Feng Zongbao)가 9월 29일 미국 피츠버그에서 열린 IROS 2026 Tech Talk에서 발표했고, Leiphone이 10월 8일 편집본 전문을 실었다.
왜 어려운가
회사는 이 작업을 "로봇이 로봇을 만드는 일"로 설명한다. 관절, 척, 정밀 부품이 모두 CNC 기계에서 나오기 때문이다. 펑 총괄은 실험실 벤치마크와 공장 정밀도 사이의 간극이 여기서 드러난다고 짚었다.
- 간격이 빠듯해 정렬 오차를 받아줄 여유가 거의 없다.
- 반사가 심한 금속과 질감 약한 표면이 비전을 헷갈리게 한다.
- 비슷하게 생긴 부품을 서로 바꿔 집기 쉽다.
- 좁은 셀 안에서는 핵심 접촉면이 카메라에 가린다.
세 가지 구성 요소
행동 생성, 기억, 행동 선택을 각각 다른 모듈이 맡는다.
행동 생성은 월드 액션 모델 SimpleWAM이 담당한다. 학습 때는 미래 영상 프레임, 3D 상태, 행동 묶음을 복원하도록 배우지만, 추론 때는 현재 이미지와 3D 상태, 지시문만 받아 곧바로 행동을 낸다. 머리와 손목 카메라 특징은 적응적으로 합쳐 어느 한쪽이 다른 쪽을 압도하지 않게 했다. 기본 시험에서 이 결합 방식은 15번 성공했고(시행 횟수는 소스에 없음), 지도 미세조정으로 학습한 π0.5 기준 모델은 8번 성공했다.
기억은 DRAM(Delta-Rule Recurrent Associative Memory)이 맡는다. 학습이 끝난 정책을 고정한 채 붙이는 모듈이다. 앞선 단계의 맥락을 고정 크기 메모리 행렬에 담기 때문에 작업이 길어져도 메모리 부담이 늘지 않는다.
행동 선택은 DPE가 맡는다. 별도로 학습한 평가기가 후보 행동 묶음에 점수를 매기고, 행동을 제안하는 쪽은 고정돼 있다. 성공과 실패 사례는 평가기만 갱신한다. 회사는 이 구조가 정책 표류를 피하면서 성공률을 높이고 실행 단계를 줄인다고 설명했다.
영상만으로는 부품이 어떻게 들어가는지 알 수 없다. 그래서 힘·토크 값을 정책의 상태 입력과 실시간 임피던스 제어기에 함께 넣었다. 곧게 넣던 삽입이 막히면 이 제어기가 복구를 돕는다.
성과와 검증 범위
Simplexity는 정밀 CNC 삽입 작업에서 성공률 100%를 보고했다. 다만 이 수치는 삽입 작업에 한정되며 셀 전체의 수율이 아니다. 발표에서는 이 수치를 낸 시행 횟수도 밝히지 않았다. 5배속으로 공개한 시연은 공작물 집기, 척에 넣기, 완성품 꺼내 내려놓기까지 담았다.
작업은 이 회사의 바퀴형 로봇 i7 Pro에서 돌렸다. 하드웨어 라인 네 가지 가운데 하나이며, 나머지 라인에는 개발자 플랫폼 SimpleClaw가 있다.
한 대의 로봇이 여러 설비를 오가며 소재를 넣고 빼는 구조는 국내 제조 현장의 자동화 논의와도 맞닿는다. 다만 이번 결과는 회사 발표 단계다. 실제 공장 수율은 별개로 확인이 필요하다.