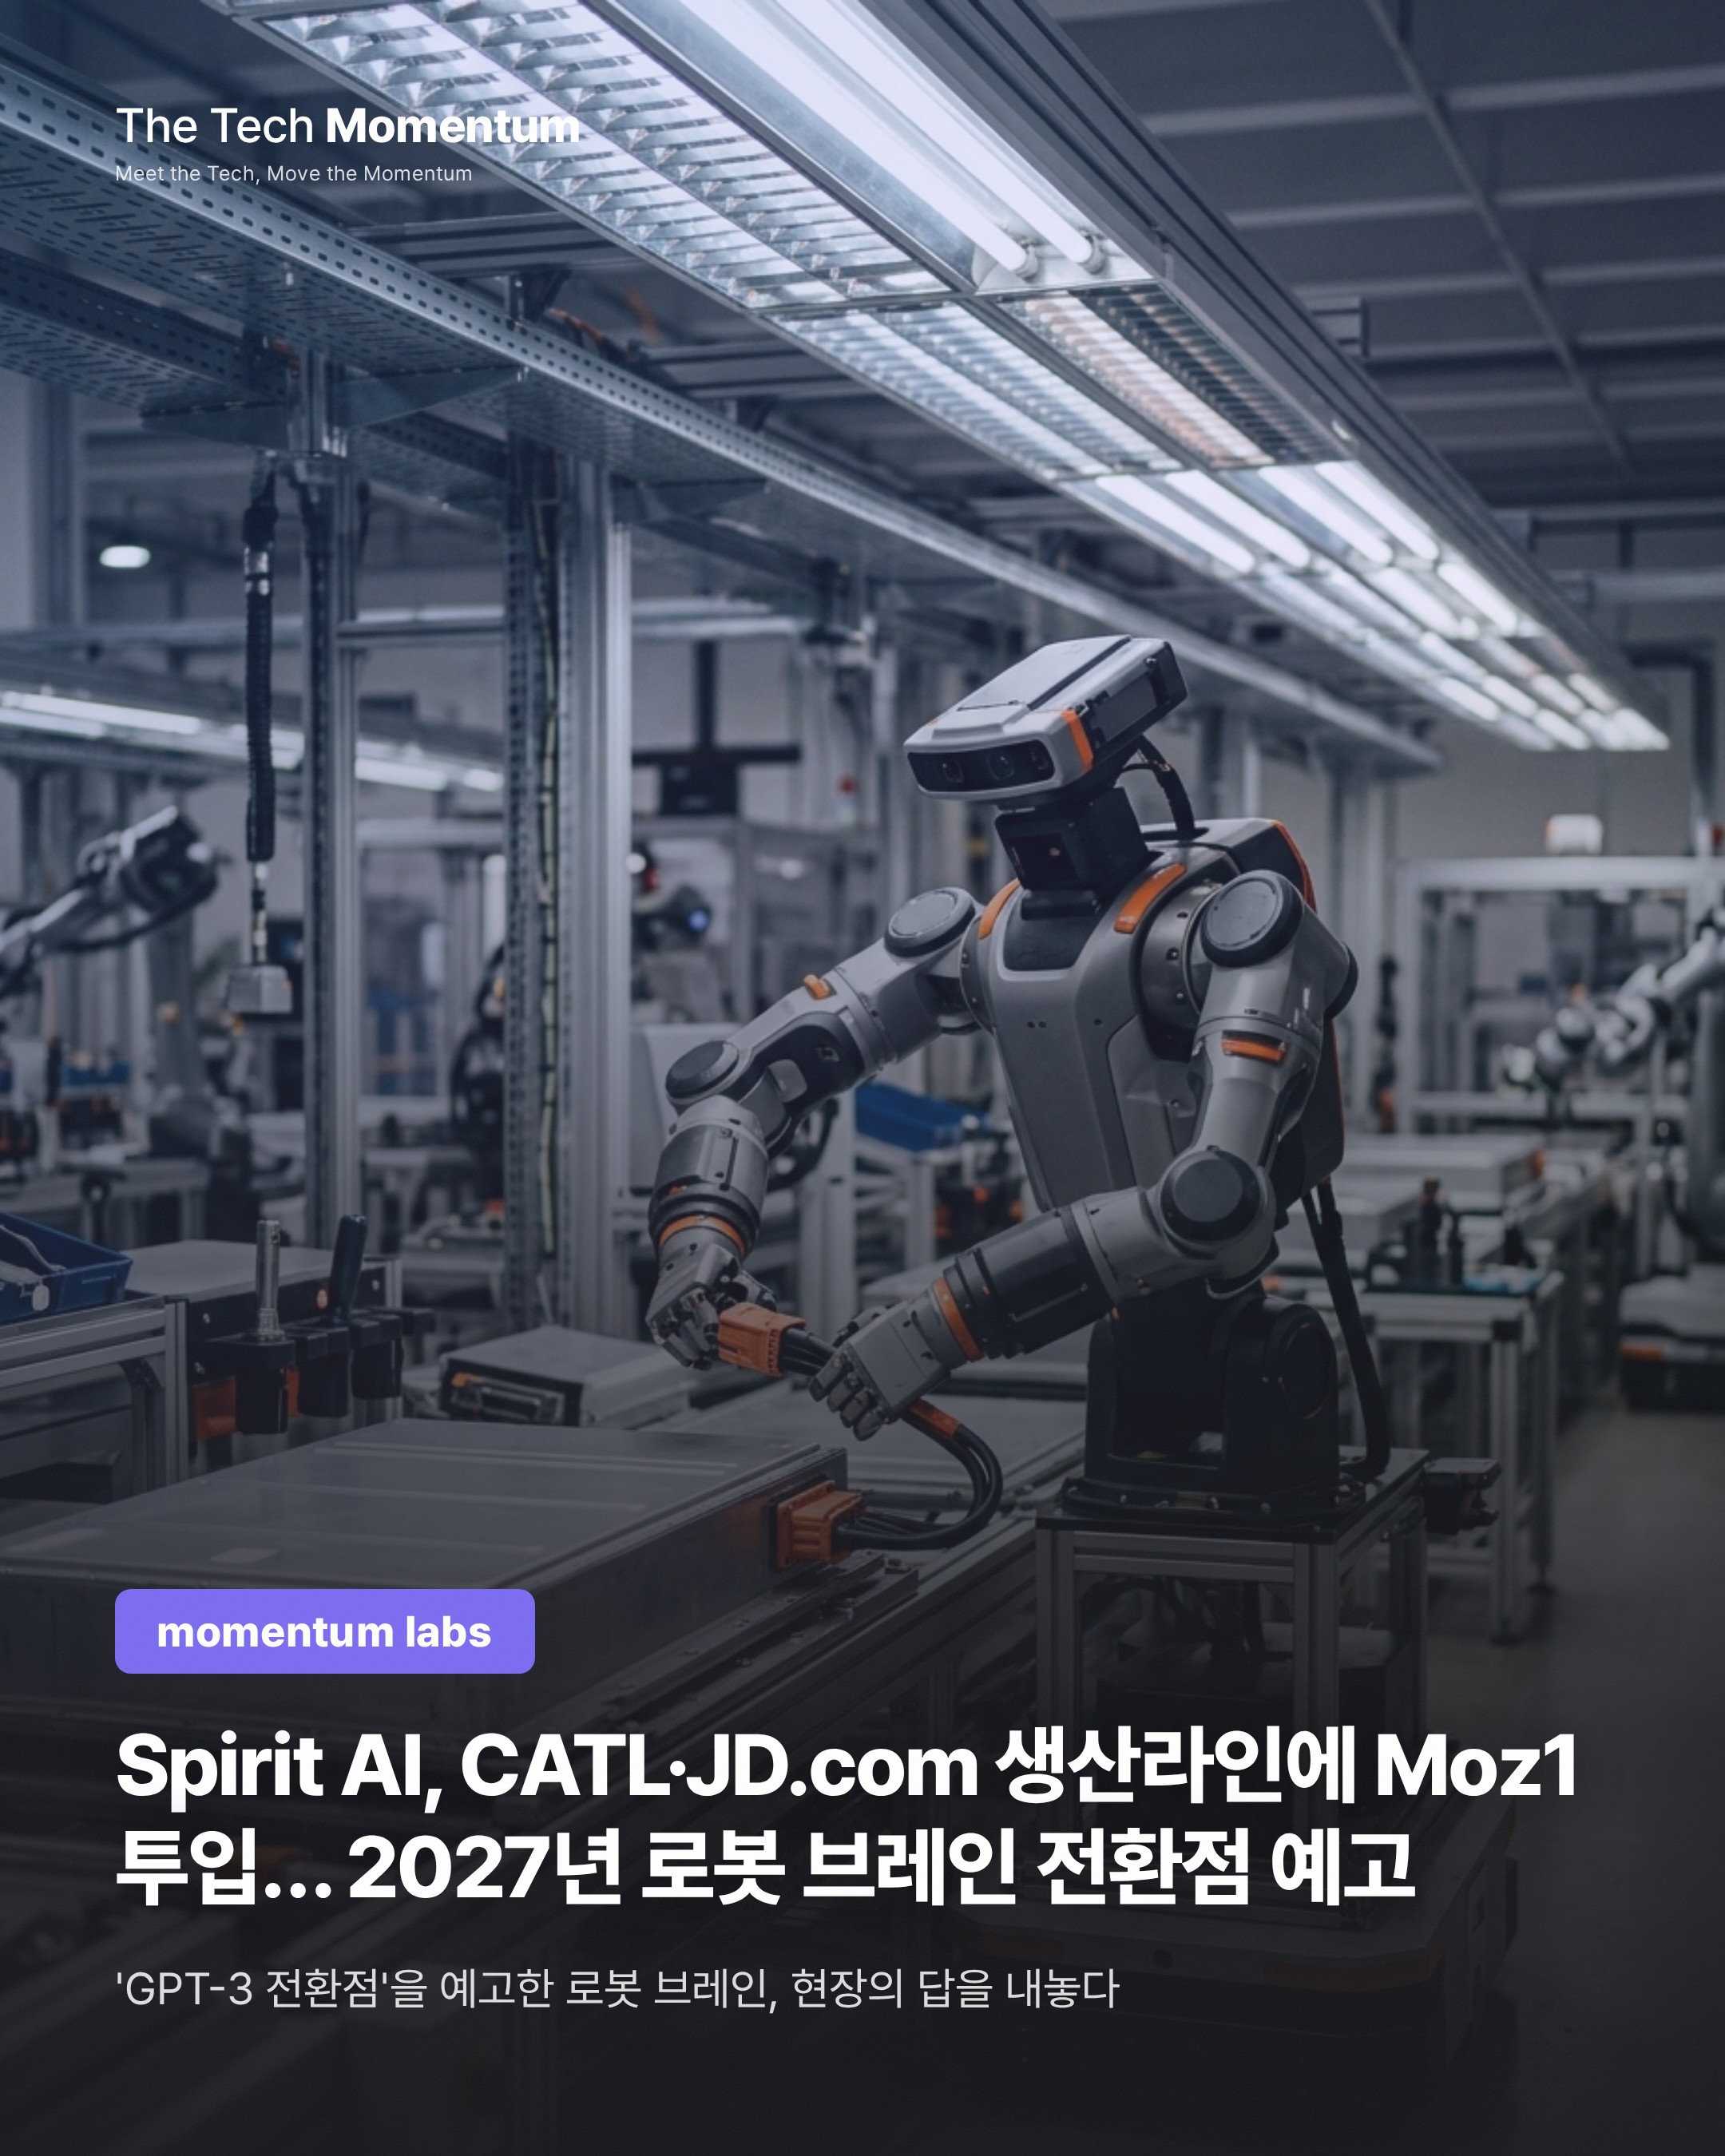
CATL 중저우 공장 생산라인 끝자락. 고전압 배터리 팩에 DCR 커넥터를 꽂는 작업은 아크 방전 위험과 품질 편차로 숙련 작업자가 직접 손을 댔던 공정이다. 지금은 Spirit AI의 Moz1 휠형 휴머노이드가 그 자리를 채우고 있다.
중국 로보틱스 스타트업 Spirit AI는 Moz1 로봇 수십 대가 배터리 제조사 CATL과 전자상거래 기업 JD.com의 생산라인에서 실제 가동 중이라고 밝혔다. 단순 시연이나 파일럿이 아니라 현장 양산 라인에 투입된 사례다.
커넥터 삽입 성공률 99% 이상, 숙련공 수준 사이클 타임
CATL 중저우 기지에서 Moz1은 전력 배터리 팩 라인의 후공정과 DCR 커넥터 삽입을 담당한다. 다품종 소량 생산 구간으로, 부품 자세가 매번 조금씩 달라지고 유연한 하네스를 다뤄야 하는 까다로운 공정이다.
Spirit AI에 따르면 Moz1은 엔드투엔드 비전-언어-액션(VLA) 모델로 구동돼 들어오는 부품 자세 변화에 실시간으로 적응하고, 유연 하네스에 가하는 힘을 조절한다. 삽입 성공률은 99% 이상을 유지하며 사이클 타임은 숙련 작업자 수준이다. 다품종 연속 가동 시에는 하루 처리량이 기존 대비 세 배 늘었다. 주 작업 사이 순찰 점검 모드로 전환해 하네스 이상을 자동으로 감지하는 기능도 갖췄다.
소프트웨어가 병목, 하드웨어 묘기는 이미 충분
Spirit AI 공동창업자이자 칭화대 로보틱스 조교수인 가오양(Gao Yang)은 로이터와의 인터뷰에서 "달리기나 백플립 같은 하드웨어 묘기가 아니라 소프트웨어 지능이 지금의 가장 약한 고리"라고 진단했다. 그는 2027년 중반을 로봇 브레인의 'GPT-3 전환점'으로 제시했다. 자연어 지시를 받아 합리적인 물리 동작 시퀀스를 스스로 구성하는 수준에 도달한다는 뜻이다.
가오양의 로드맵은 단계적이다. 향후 1~2년은 산업 현장 응용 창구가 열리는 시기, 2년 후쯤에는 단순 작업 위주의 상업 서비스 로봇이 등장하고, 가정용 로봇은 최소 8년 이상이 더 필요하다고 봤다.
시뮬레이션보다 실제 텔레오퍼레이션 데이터
Spirit AI가 강조하는 차별점은 학습 데이터 전략이다. 케이블처럼 형태가 변하는 유연 물체를 다루는 데 시뮬레이션보다 실제 텔레오퍼레이션과 웨어러블 센서 데이터가 유효하다고 판단해, 약 1,000명의 계약 작업자로부터 실세계 데이터를 수집했다. 정돈된 거실 환경의 단순 작업에서는 약 90% 성공률을 보이지만, 병뚜껑 열기 같은 정밀 손동작은 아직 모델이 어려워하는 영역으로 꼽힌다.
안전 측면에서는 전신 힘 제어와 과도한 접촉력 감지 시 자동 비상 정지 기능을 탑재했다. 가오양은 피지컬 AI 모델이 아직 미성숙한 단계에서 로그 에이전트 위험은 당장의 현안이 아니지만, 파운데이션 모델이 더 자율적인 단계에 이르면 얼라인먼트 작업이 중요해질 것이라고 밝혔다.
이 점은 로봇 보안 연구와도 맞닿는다. VLA 모델을 겨냥한 백도어 공격 연구(BadVLA, 2025)는 트리거 없이는 정상 작동하다가 특정 조건에서 동작 궤적이 바뀌는 취약점을 보여줬다. 현장 투입이 늘수록 모델 무결성과 런타임 이상 감지가 안전 설계의 필수 요소가 된다.
국내 배터리·물류 자동화에 던지는 질문
CATL 사례는 국내 배터리 제조사와 물류 기업에 직접적인 참조점이 된다. 다품종 소량 생산, 유연 하네스 조립, 고전압 커넥터 삽입처럼 자동화가 어렵다고 여겨졌던 공정에서 휴머노이드 로봇이 99% 이상의 성공률로 가동된다는 사실은 기존 자동화 라인 설계의 전제를 다시 보게 만든다. Spirit AI의 Moz1이 그 첫 번째 현장 증거를 내놓고 있다.