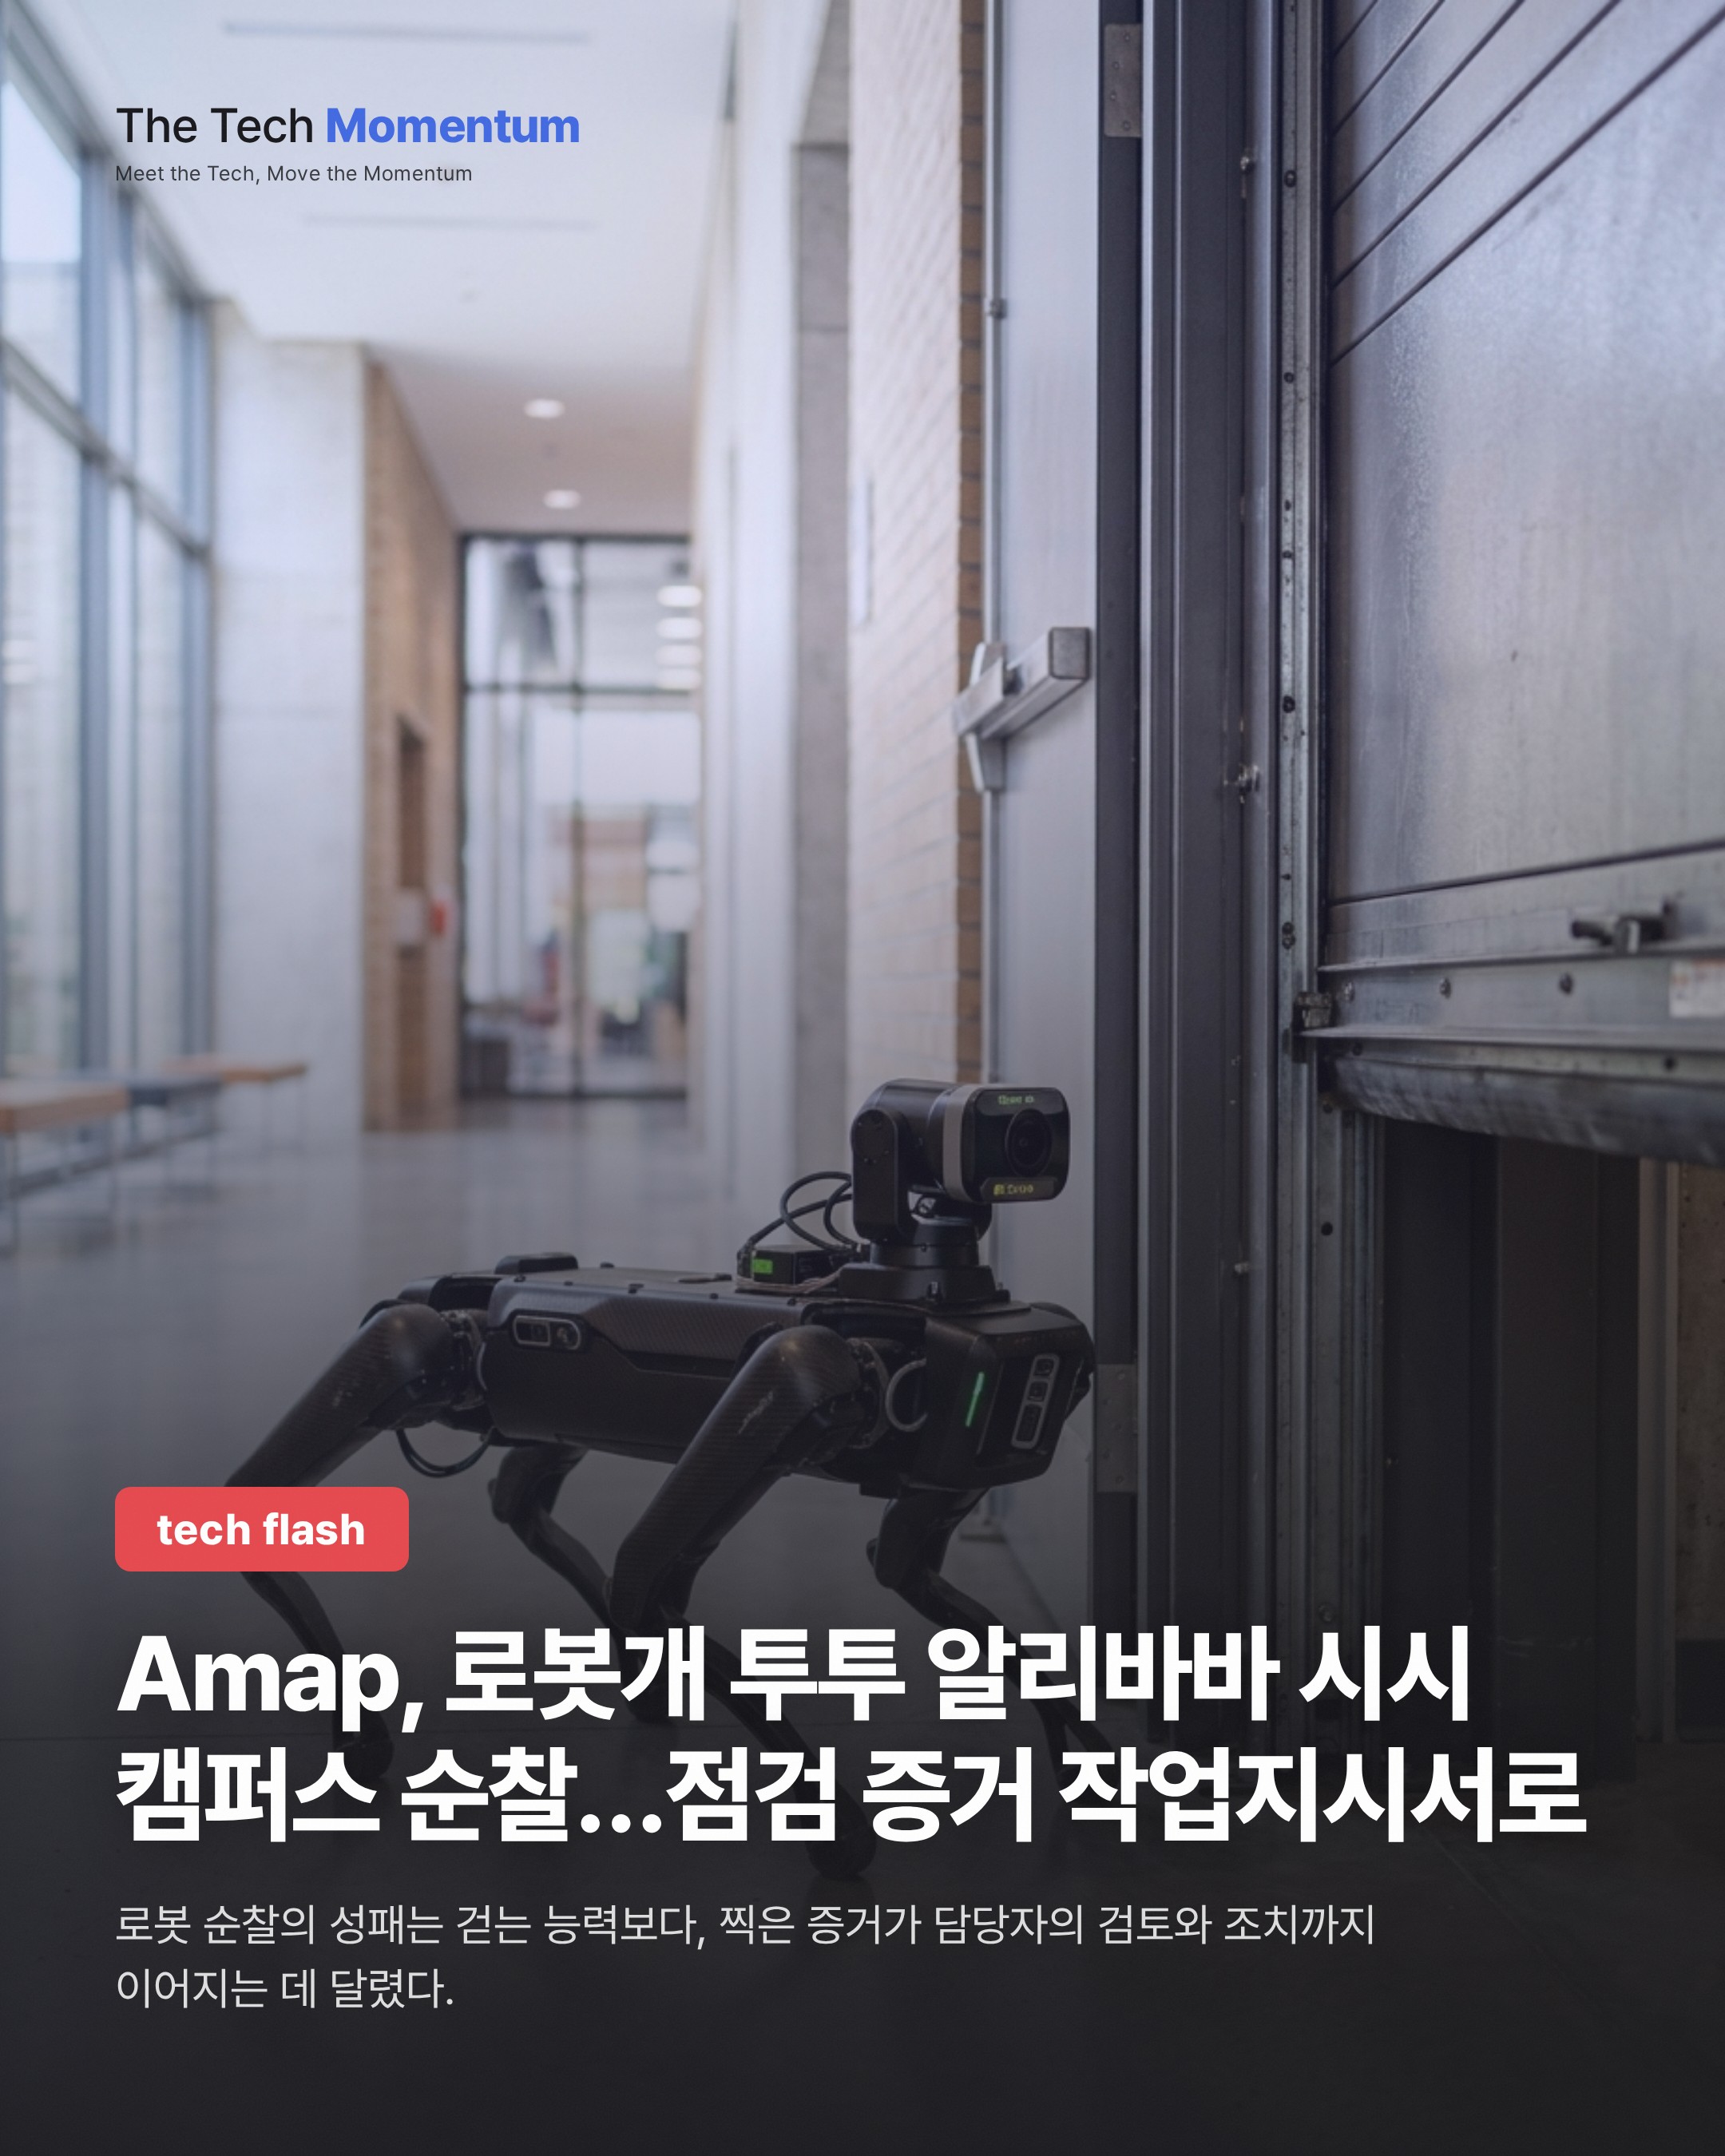
방화 셔터 앞에 선 로봇개가 몸을 낮추고 카메라 각도를 맞춘다. 점검 기준에 맞는 사진을 찍은 뒤 증거를 담당자에게 보낸다. 중국 알리바바의 지도·내비게이션 플랫폼 Amap이 사족보행 로봇개 투투(Tutu)를 항저우 시시 캠퍼스 정기 순찰에 투입했다.
하드웨어가 아니라 공간 지능을 판다
Amap 체화 AI 팀은 알리바바 2026 칭청 컨퍼런스에서 스마트 캠퍼스 사례와 공동 솔루션을 공개했다. 알리바바그룹 총무 부서, 캠퍼스 서비스 조직 칭청즈후이와 함께 만들었다. 중국 로봇 매체 Robot Qianzhan의 보도를 Tencent News가 실었다.
Amap은 로봇 본체를 직접 만들지 않는다. 캠퍼스 운영을 넘겨받는 것도 아니다. 공간 지능과 작업 수행 능력을 제공하고, 로봇 본체를 불러 움직이게 한 뒤 캠퍼스 업무·운영 시스템에 연결하는 역할이다. 투투는 최근 몇 달간 시각장애인 안내, 투어, 쇼핑 보조, 순찰, 라스트마일 배송에서 시험을 거쳤다.
클라우드는 계획, 로봇은 즉석 경로
투투를 움직이는 소프트웨어는 Amap의 ABot 시스템이다. 세 층으로 나뉜다.
- 데이터 층: ABot-World, ABot-Earth. 시뮬레이션과 환경 이해를 위한 세계 모델과 공간 데이터 기반이다.
- 모델 층: 내비게이션 파운데이션 모델 ABot-N1, 조작 모델 ABot-M0.5.
- 에이전트 층: ABot-AgentOS, ABot-ER. 작업 계획·실행·기억을 맡고 물체 상태와 공간 관계를 추적한다.
이동은 이원 구조다. 클라우드가 작업과 지도 데이터로 상위 계획을 세우고, 로봇은 실시간 카메라 영상으로 경로를 기기 안에서 직접 만든다. 좁은 복도, 인파, 임시 장애물이 나와도 멈추지 않고 경로를 고친다.
새로운 점은 작업 지시서 순환
시시 캠퍼스에서 새로 붙은 건 작업 지시서 고리다. 공동 솔루션은 서비스 목록, 점검 대상, 주기, 검수 기준을 실행 가능한 작업으로 바꾼다. 이를 지도, 출입 권한, 캠퍼스 시설, 작업 지시서와 연결한다.
방화 셔터를 점검할 땐 로봇이 정확한 위치까지 가야 한다. 점검 요건에 맞게 촬영 각도를 조정해야 한다. 증거는 직원에게 돌아가 검토와 조치로 이어진다. 판단이 어려운 사례는 사람이 검토해 라벨을 달고, 모델 평가와 테스트에 되먹임한다. 임시 공사 현장 확인 같은 돌발 업무는 중간에 끼워 넣을 수 있고, 처리 후 로봇은 정기 경로로 돌아간다.
역할은 넷으로 나뉜다.
- 알리바바 총무팀: 실제 작업과 기준 설정
- 칭청즈후이: 서비스 운영과 검수
- Amap: 내비게이션과 다단계 실행
- 캠퍼스 전문 인력: 최종 판단
첫 활용 사례는 보안 순찰이다. 경량 배송, 안내 투어, 소방 안전 지원이 다음 후보로 꼽혔다. 같은 구성을 다른 캠퍼스에 재사용하면서 작업별 기준과 책임 경계를 지킬 수 있을지는 아직 열린 질문이다.