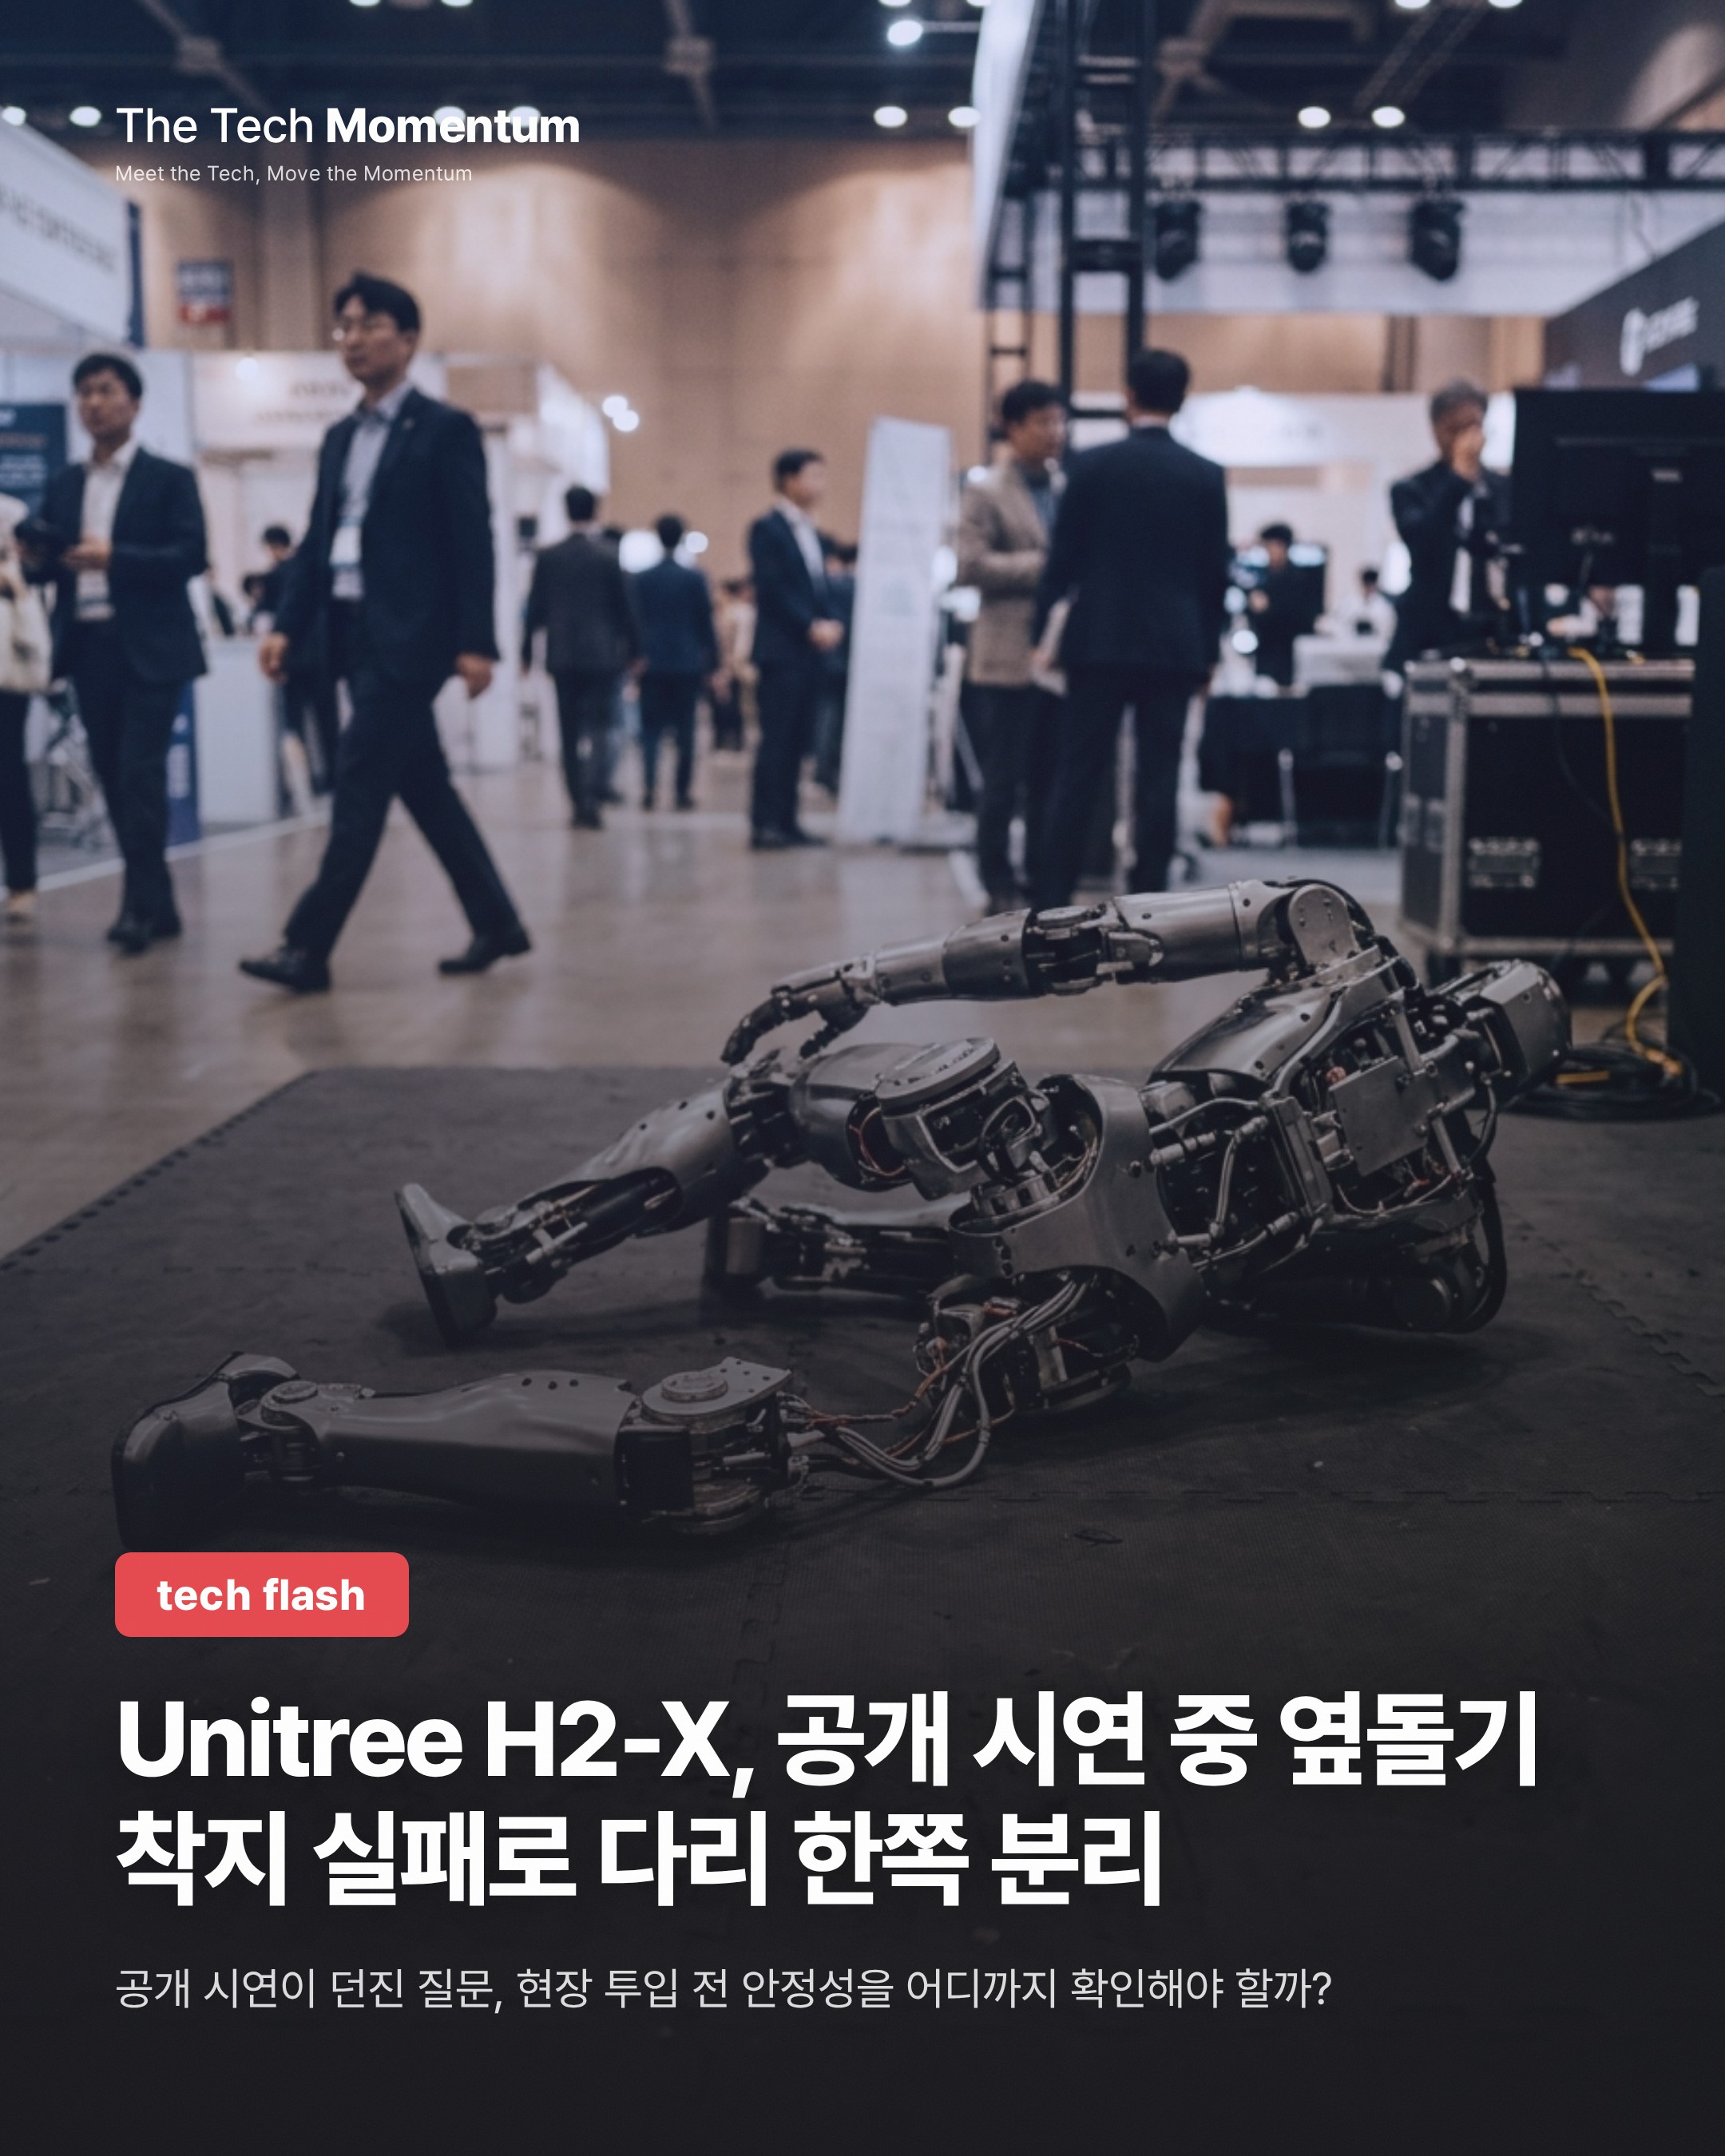
검은 쿠션 매트 위에서 H2-X가 무술 동작을 이어갔다. 옆돌기 착지 순간 무게중심을 잡지 못했고, 로봇은 옆으로 쓰러졌다. 충격에 오른쪽 하체가 관절 연결부에서 떨어져 나갔다.
중국 Unitree Robotics의 휴머노이드 H2-X가 지난 목요일 항저우에서 열린 '2026 세계 피지컬 AI 콘퍼런스'와 Unitree 파트너 생태계 콘퍼런스 시연 중 겪은 사고다. 객석에서 촬영한 영상이 업계 채널과 소셜미디어로 빠르게 퍼졌다. 회사는 아직 공식 입장을 내지 않았다.
공개 하루 만의 사고
H2-X는 사고 하루 전인 10월 21일 '쿵푸 레전드: 가디언'이라는 슬로건으로 공개됐다. 회사는 경비 순찰, 긴급 구조 같은 보호 용도를 겨냥한 모델로 내세웠다. 앞서 공개한 홍보 영상에는 자동차 문을 발로 차 찌그러뜨리고, 맨손으로 차량 앞부분을 들어 올리고, 4m 높이 플랫폼에서 뛰어내려 뒤공중제비를 도는 장면이 담겼다. 최대 배터리 지속 시간은 약 8시간으로, 기본 H2의 3시간보다 크게 늘었다고 회사는 밝혔다.
착지 순간에 걸리는 하중
일반론으로는 다음과 같은 원인 후보가 거론된다. 옆돌기 같은 고강도 동작에서 착지 충격력은 수천 뉴턴에 이를 수 있다. 다리 연결부, 서보 관절, 전신 균형 제어가 모두 한계까지 몰린다. 자세 조정이 몇 밀리초만 늦어도 관절의 하중 지지 핀에 전단 응력이 걸려 한계를 넘을 수 있다. 경량화를 위해 다리에 쓰는 탄소섬유는 극한 응력에서 구조적 여유가 작을 수 있다는 설명도 붙었다. 다만 이는 이번 사고의 확인된 원인이 아니라 일반적인 분석이다.
같은 날 나온 CEO의 발언
사고가 난 날 콘퍼런스에서 왕싱싱(Wang Xingxing) Unitree CEO는 체화 지능의 핵심 과제로 AI 모델의 입출력을 실제 로봇과 맞추는 일을 꼽았다. 모델이 정교한 명령을 만들어도 로봇이 물리 세계에서 정확히 수행한다는 보장은 없다는 취지다. 센서 값과 구동기 움직임 사이의 차이가 모델의 판단과 실제 동작 사이에 간극을 만든다고 했다.
확인된 것과 아직 모르는 것
Unitree는 공식 채널로 사고 원인을 설명하지 않았다. 후속 조사 결과나 개선 계획도 공개하지 않았다. 보안·구조용으로 설계한 제품이 공개 시연에서 한 번 넘어졌다고 기술 방향 전체가 틀렸다고 볼 수는 없다. 다만 휴머노이드가 실험실을 벗어나 공개 시연과 실제 현장으로 나올수록 극단적 동작의 과시보다 안정성, 고장 대비 장치, 장기 운용 신뢰성이 더 중요해진다는 점은 분명하다.