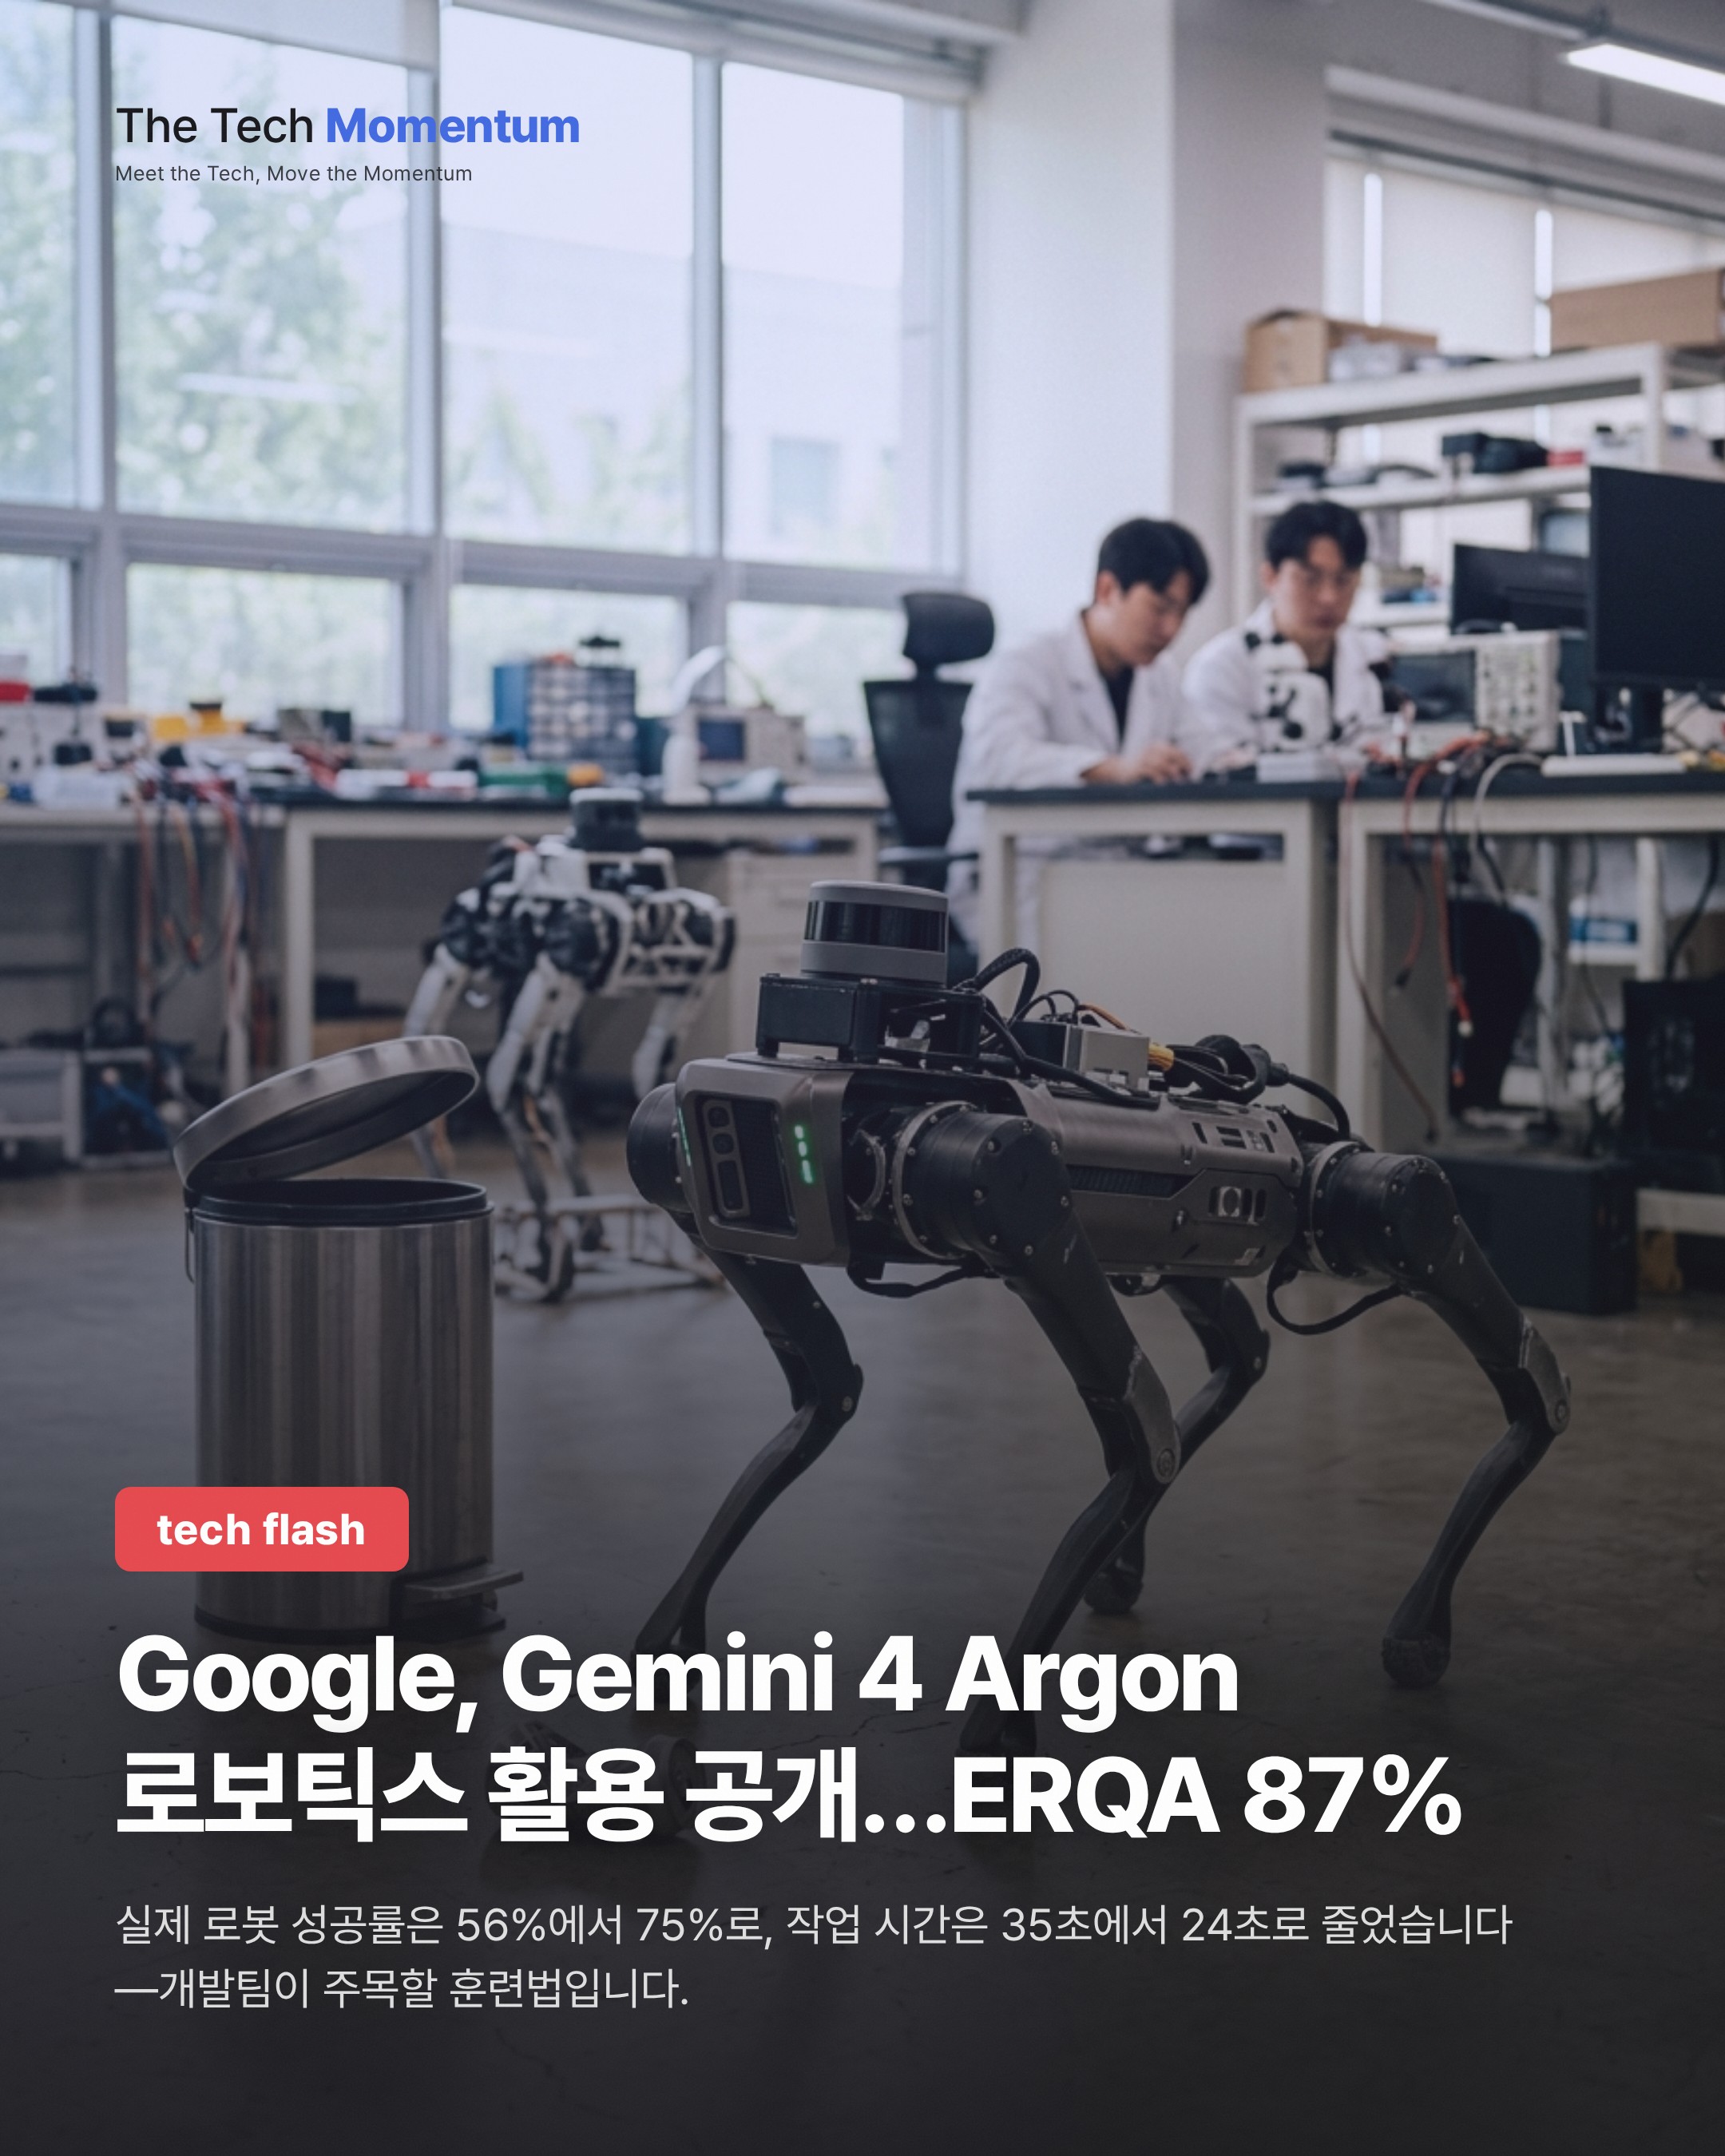
Google이 10월 13일 Gemini 4 Argon의 로보틱스 활용 사례를 공개했다. Google은 물리 이해, 코드 생성, 시각·의미 추론에서 한 단계 도약했다고 밝혔다.
벤치마크 수치
3D 환경의 물리·공간 문제를 푸는 능력을 재는 Embodied Reasoning(ERQA) 벤치마크에서 Argon은 87%를 받았다. Google은 순수 추론 방식 기준으로 다른 프런티어 모델을 모두 앞섰다고 밝혔다.
로봇 개발 흐름에 제시된 활용 범위
Google은 Argon을 범용 물리 추론 모델로 규정하고, 로봇 개발 전 과정에 쓸 수 있다며 네 영역의 예시 프롬프트를 제시했다.
- 로봇 제어: Boston Dynamics Spot이 MuJoCo 디지털 트윈에서 동작을 연습한 뒤 발판식 쓰레기통에 캔을 버린다. 단순 로봇팔 제어(제로샷)와 영상 월드 모델 조종도 포함됐다.
- Real2Sim: 로봇 카메라 영상, 사람 1인칭 영상, 손으로 그린 스케치에서 시뮬레이션 환경을 만든다.
- 물리 이해: 영상에서 서투른 조작 구간을 찾아 라벨을 붙이고, 작업 진행도(가치 함수)를 추정한다.
- 연구·자기 개선: 시뮬레이션 데이터로 동작을 개선하고, 실제 하드웨어에서 반복 개선을 거친다.
시뮬레이션 데이터 효과
Google에 따르면 Argon은 실제 책상 사진 한 장으로 MuJoCo 시뮬레이션 환경을 구축했다. 여기서 4,500개 이상의 에피소드를 모아 비전-언어-행동(VLA) 모델 성능을 높였다. 실제 로봇 성공률은 56%에서 75%로 올랐고, 작업 완료 시간은 35초에서 24초로 줄었다.
6자유도 로봇팔 SO-101 실험에서는 시행착오 속에 집기·놓기 시간이 58.9초에서 22.9초, 17.4초로 단축됐다.
논문 재현 사례도 있다. 논문 한 편당 프롬프트 하나로 제어 알고리즘을 MuJoCo WebAssembly 브라우저 실험실로 옮겼다. 브라우저에서 돌려볼 수 있는 68개의 인터랙티브 샌드박스를 재현했다고 한다.
사용 방법
일반 공개 범위는 플랫폼별로 다르다.
| 플랫폼 | 사용 조건 |
|---|---|
| Google AI Studio | Google AI Ultra 구독자 |
| Gemini API | AI Studio 유료 티어, gemini-4-argon |
| Google Antigravity | Google AI Ultra 구독자 |
Gemini API는 Interactions API와 google-genai SDK를 day-one으로 지원한다. 한국 출시 일정과 국내 가격은 소스에 나와 있지 않다.