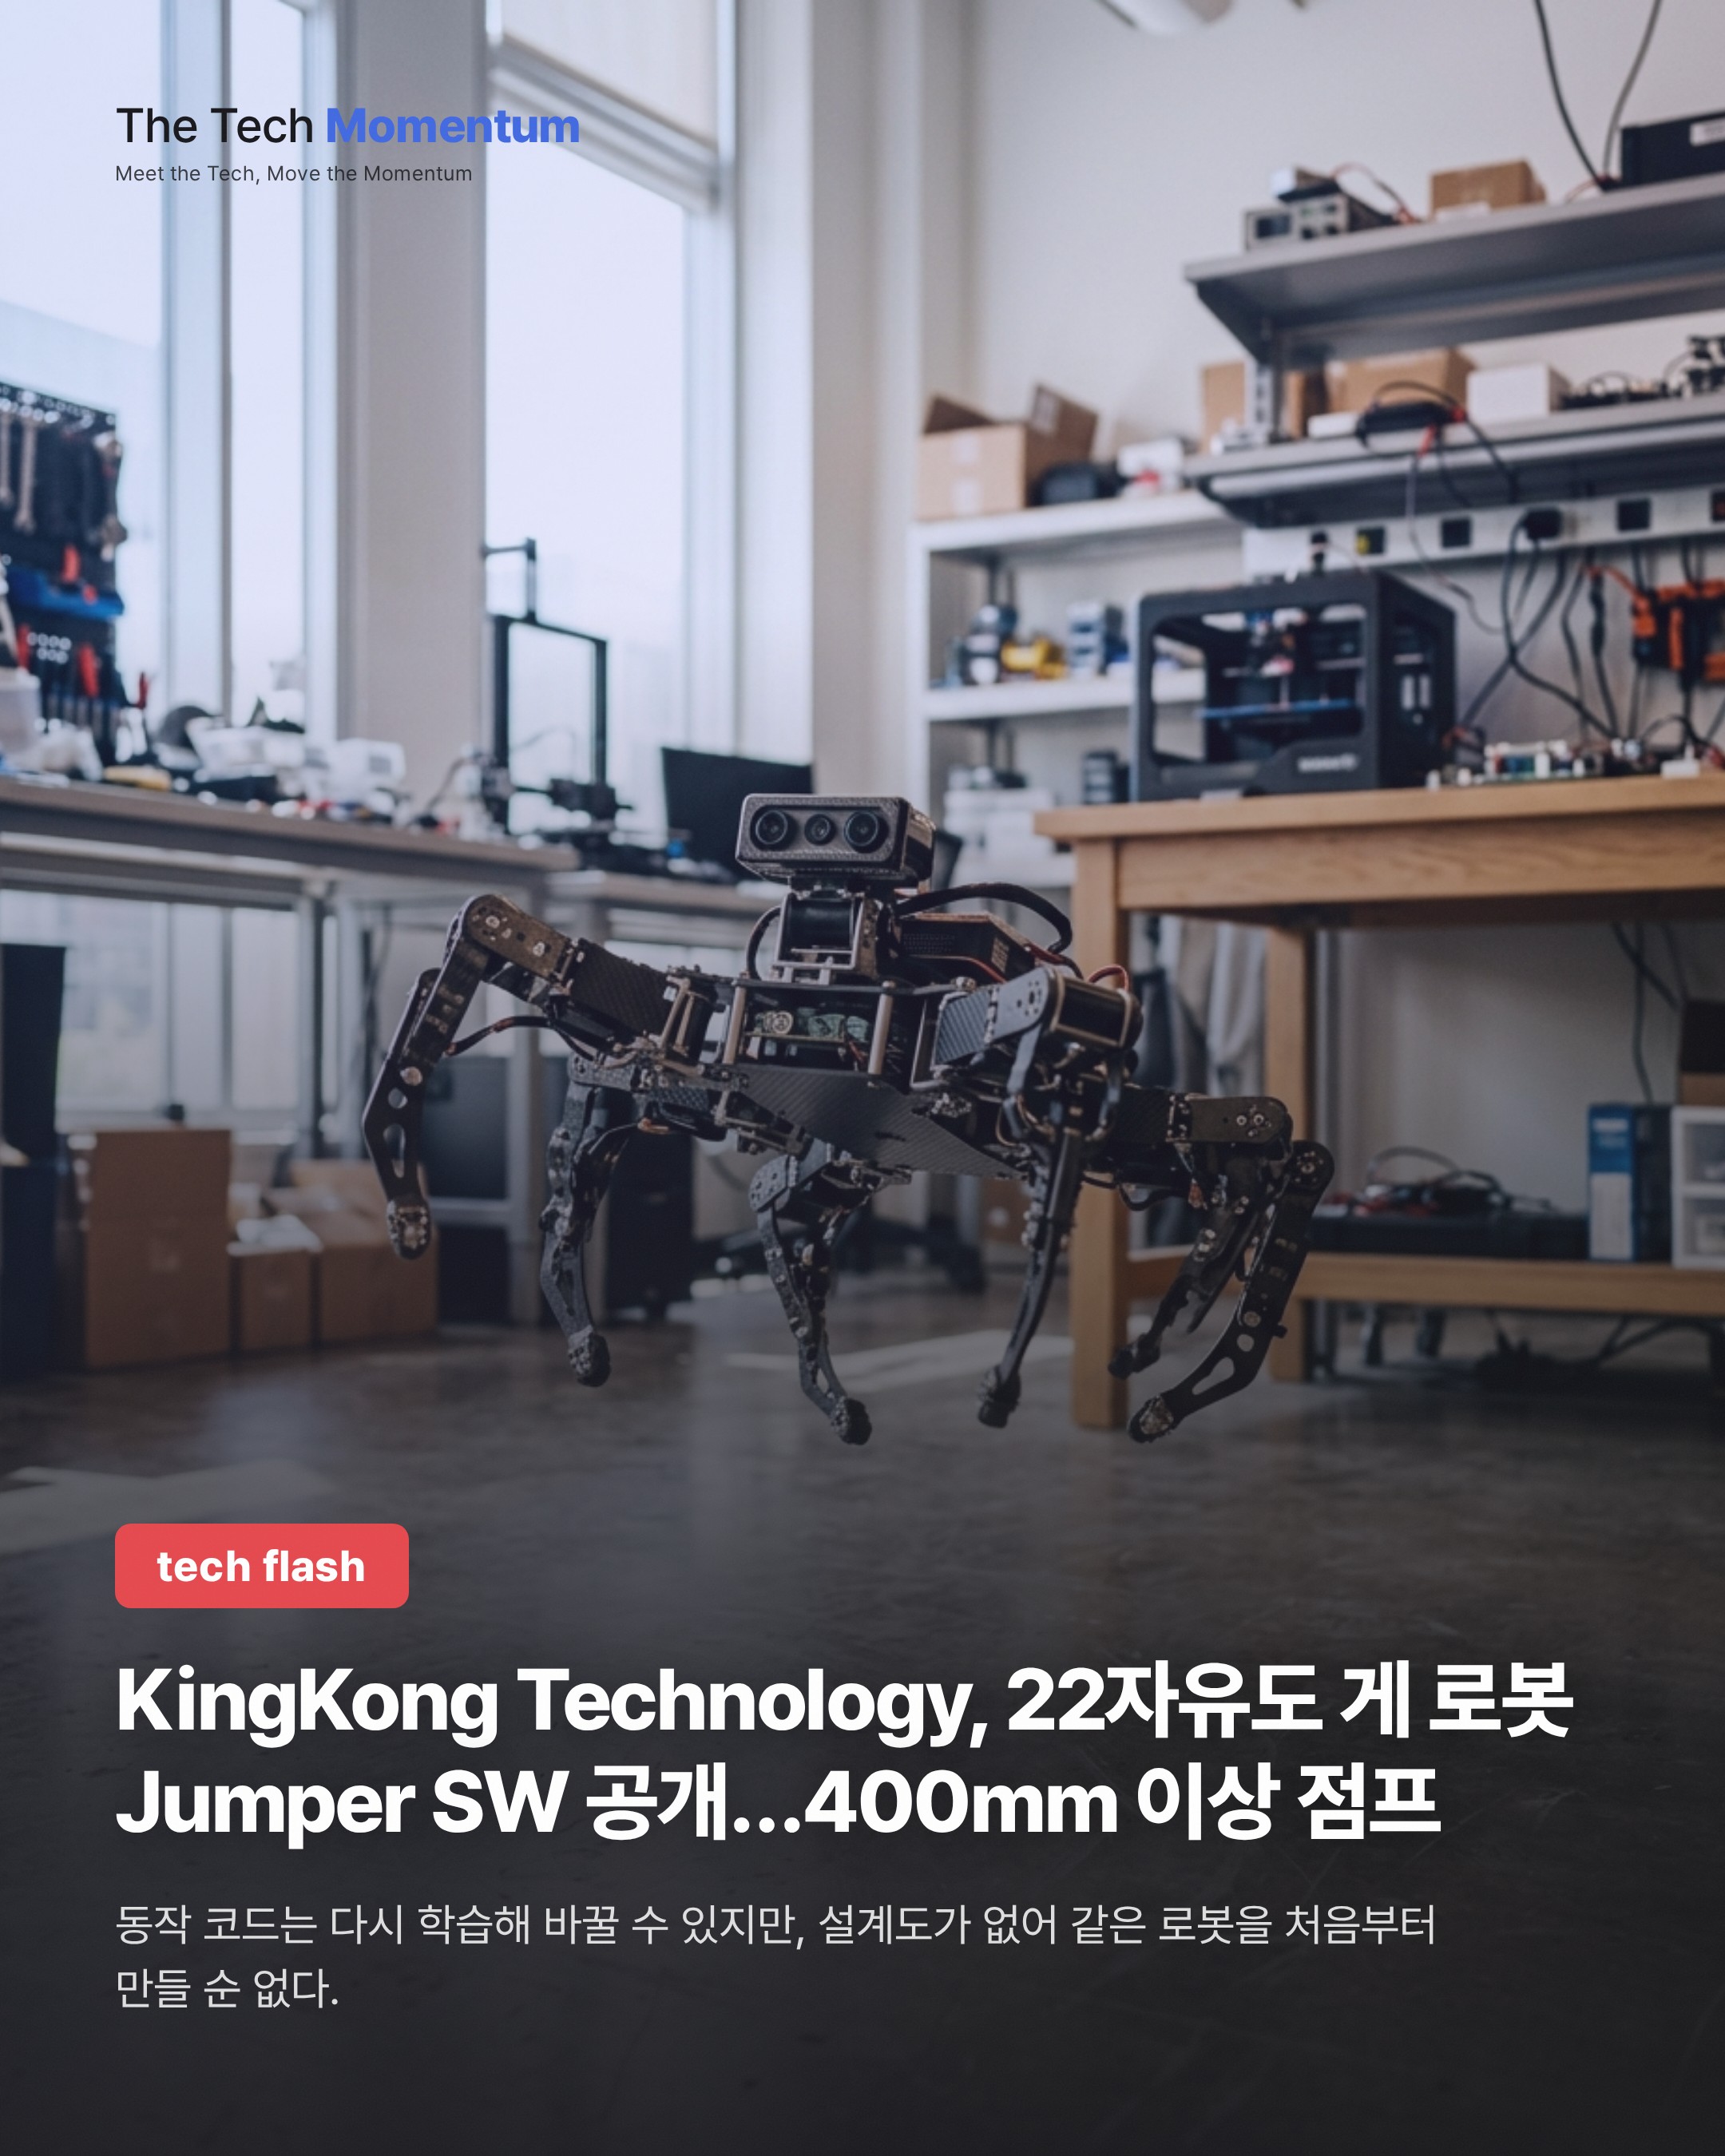
중국 베이징의 로봇 부품 업체 KingKong Technology가 자체 설계한 소형 게 형태 로봇 Jumper의 소프트웨어 스택을 오픈소스로 공개했다. 인코더와 서보를 주력으로 해 온 회사다.
로봇 사양
Jumper는 다리 6개에 22자유도를 갖췄다. 크기는 약 400×400×200mm, 무게는 약 1.8kg이다. 회사가 밝힌 최대 점프 높이는 400mm 이상, 최고 속도는 초당 0.5m 이상이다. 파지 하중은 1kg, 배터리 지속 시간은 약 2시간이다.
하드웨어 페이지에는 Rockchip RK3576 프로세서와 6 TOPS NPU가 올라 있다. 22개 관절에는 모두 이 회사의 촉각 서보가 들어간다. 서보는 인코더 2개로 감속기 전후의 모터 측과 관절 측을 각각 읽는다.
공개 범위
저장소에는 Jumper의 MuJoCo 모델과 학습 환경이 포함된다. MuJoCo, MuJoCo Warp, mjlab, rsl_rl 기반이라 같은 과제와 보상, PPO 코드를 GPU와 CPU 물리 백엔드에서 돌릴 수 있다. 예제 동작은 걷기, 자세 변경, 제스처, 춤, 점프, 물건 잡기와 여러 헥사포드 보행 방식이다.
개발자는 과제 설정, 보상 함수, 제어 파라미터를 바꿔 다시 학습시킬 수 있다. 학습된 정책은 ONNX로 내보낸 뒤 탑재 칩용 RKNN으로 변환한다. 이를 Jumper의 컨트롤러·상태 머신과 묶어 앱 형태의 동작 번들로 만든다. 프로젝트는 AI 코딩 어시스턴트에 자연어로 새 외형, 동작, 장면을 지시하는 작업 방식도 전제한다.
공개되지 않은 것
기계 CAD 파일, 양산용 부품 목록, PCB 설계, 전기 회로도, 서보 제조 데이터 전체는 비공개다. 같은 로봇을 처음부터 똑같이 만들 수는 없다. 문서는 실제 보드에서 RKNN 추론을 아직 검증하지 못했고, 1kHz 제어 루프도 아직 물리 모터 버스를 구동하지 않는다고 밝혔다.
회사 행보
KingKong Technology는 주로 다른 로봇 제조사에 부품을 공급해 왔다. Jumper는 로봇 본체와 소프트웨어, 동작을 직접 정의한 첫 시도다. 회사는 개발자 대상 오픈 모션 챌린지를 진행 중이며 가사, 배관 점검, 분류, 농업을 활용 후보로 내세웠다.