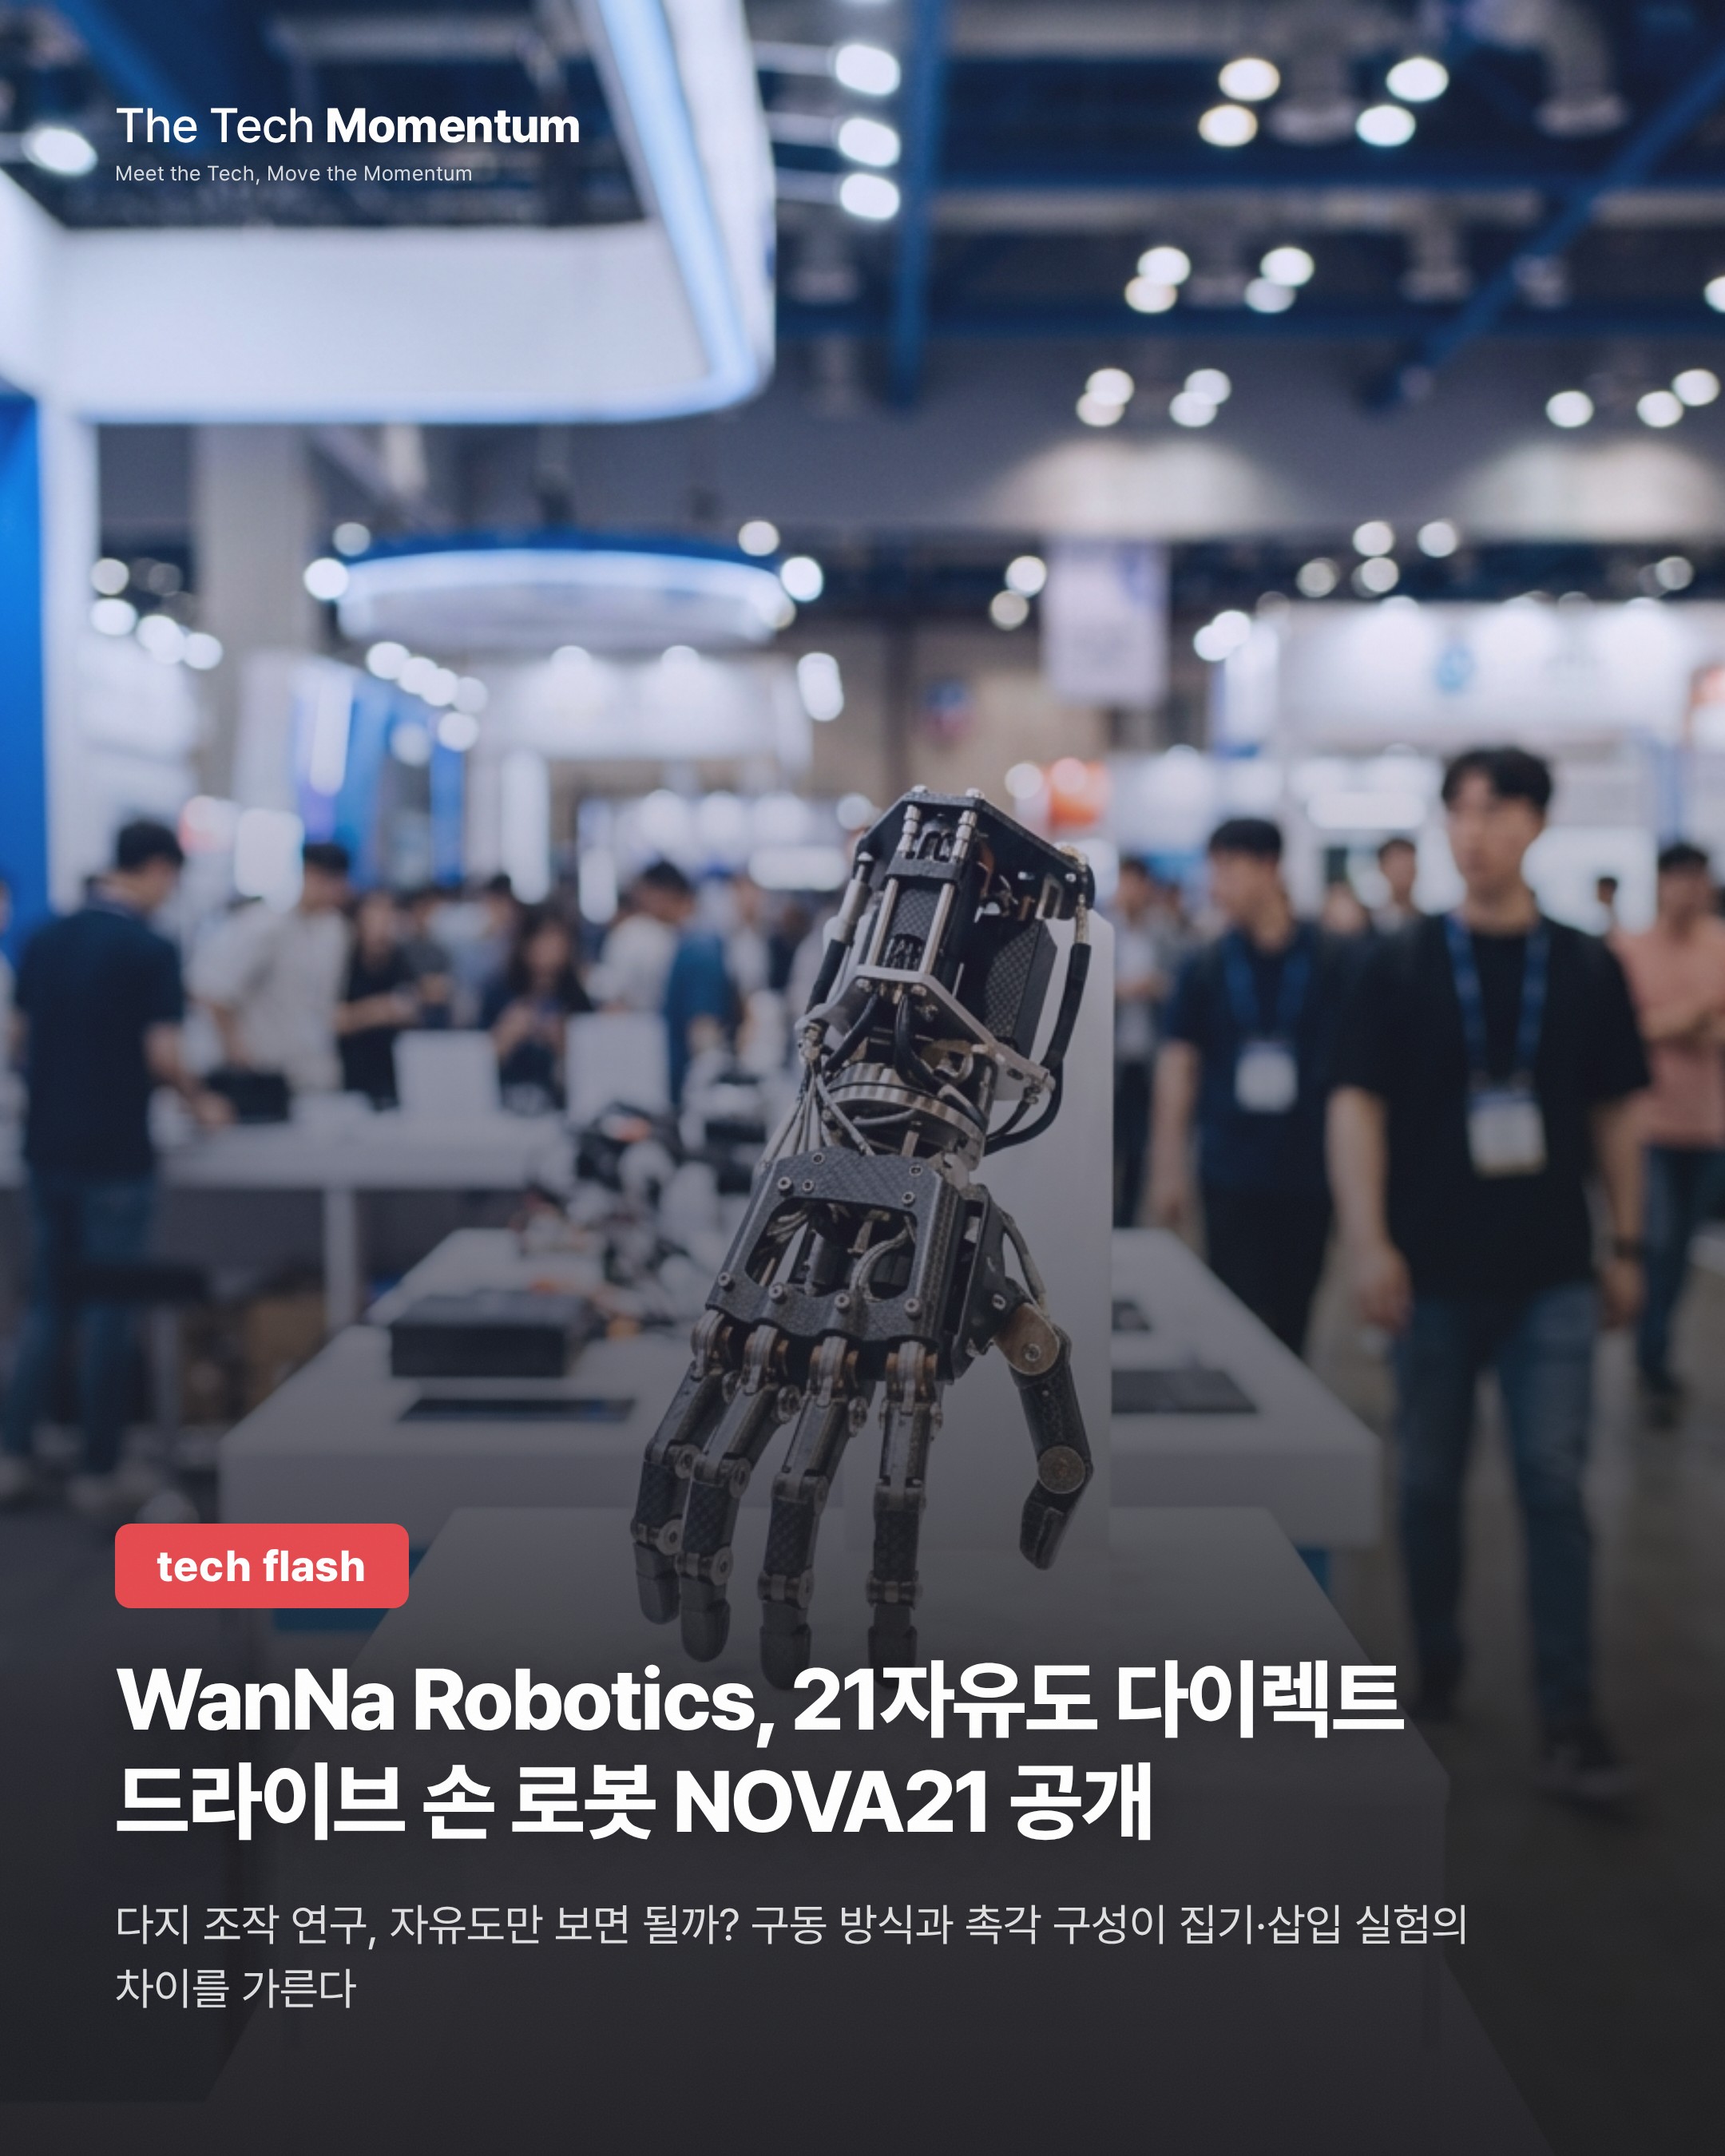
WanNa Robotics가 2026 홍콩 가을 전자박람회에서 21자유도 손 로봇 NOVA21을 선보였다. 연구실과 로봇 개발자를 겨냥한 제품이다. 회사는 이번 공개를 "세계 최초"라고 내세웠지만, 이는 회사 자체 홍보 문구이며 독립적으로 검증되지 않았다.
사람 손을 닮은 21자유도
NOVA21은 사람 손과 비슷한 배치로 크기는 약 195×105×71mm다. 엄지는 능동 5자유도, 나머지 네 손가락은 각각 4자유도를 갖는다. 구동은 모두 회전형 다이렉트 드라이브 액추에이터가 맡는다. 회사는 소형 액추에이터, 구조, 제어 스택을 함께 설계해 힘과 움직임을 하나의 시스템으로 조율할 수 있다고 설명한다.
공개된 수치
회사가 밝힌 사양은 다음과 같다.
- 손가락 끝 힘: 손가락당 20N 이상
- 네 손가락 파지력: 200N 이상
- 무부하 손가락 굽힘 속도: 초당 520도
- 손가락 끝 반복 정밀도: ±0.2mm
- 구동 모듈의 이중 엔코더 각도 반복 정밀도: 0.2~0.5도
접촉 실험을 위한 힘 제어와 백드라이버빌리티(역구동성)도 갖췄다고 한다.
촉각 센서 16개
촉각 쪽은 손가락 끝과 손가락 패드의 3축 센서에 손바닥 수직력 어레이를 더한 힘 센서 16개 구성이다. 수직력 범위는 0~25N, 접선력은 ±10N, 촉각 분해능은 0.1N으로 제시됐다.
인터페이스와 용도
통신은 2핀 커넥터로 RS485 또는 CAN-FD, 4핀 커넥터로 EtherCAT 또는 TCP/IP를 쓴다. OTA 업데이트와 빠른 교체식 손목도 지원한다. WanNa는 다지 협응 연구, 공구 집기와 커넥터 삽입 같은 산업 검증 작업, 다양한 포장 형태를 다루는 서비스형 픽앤플레이스를 활용처로 꼽았다.
국내 로봇 연구자와 개발자라면 손 로봇의 자유도 구성과 구동 방식, 센서 사양을 비교하는 참고 자료로 볼 만하다. 다만 수치는 모두 회사 발표 기준이다.