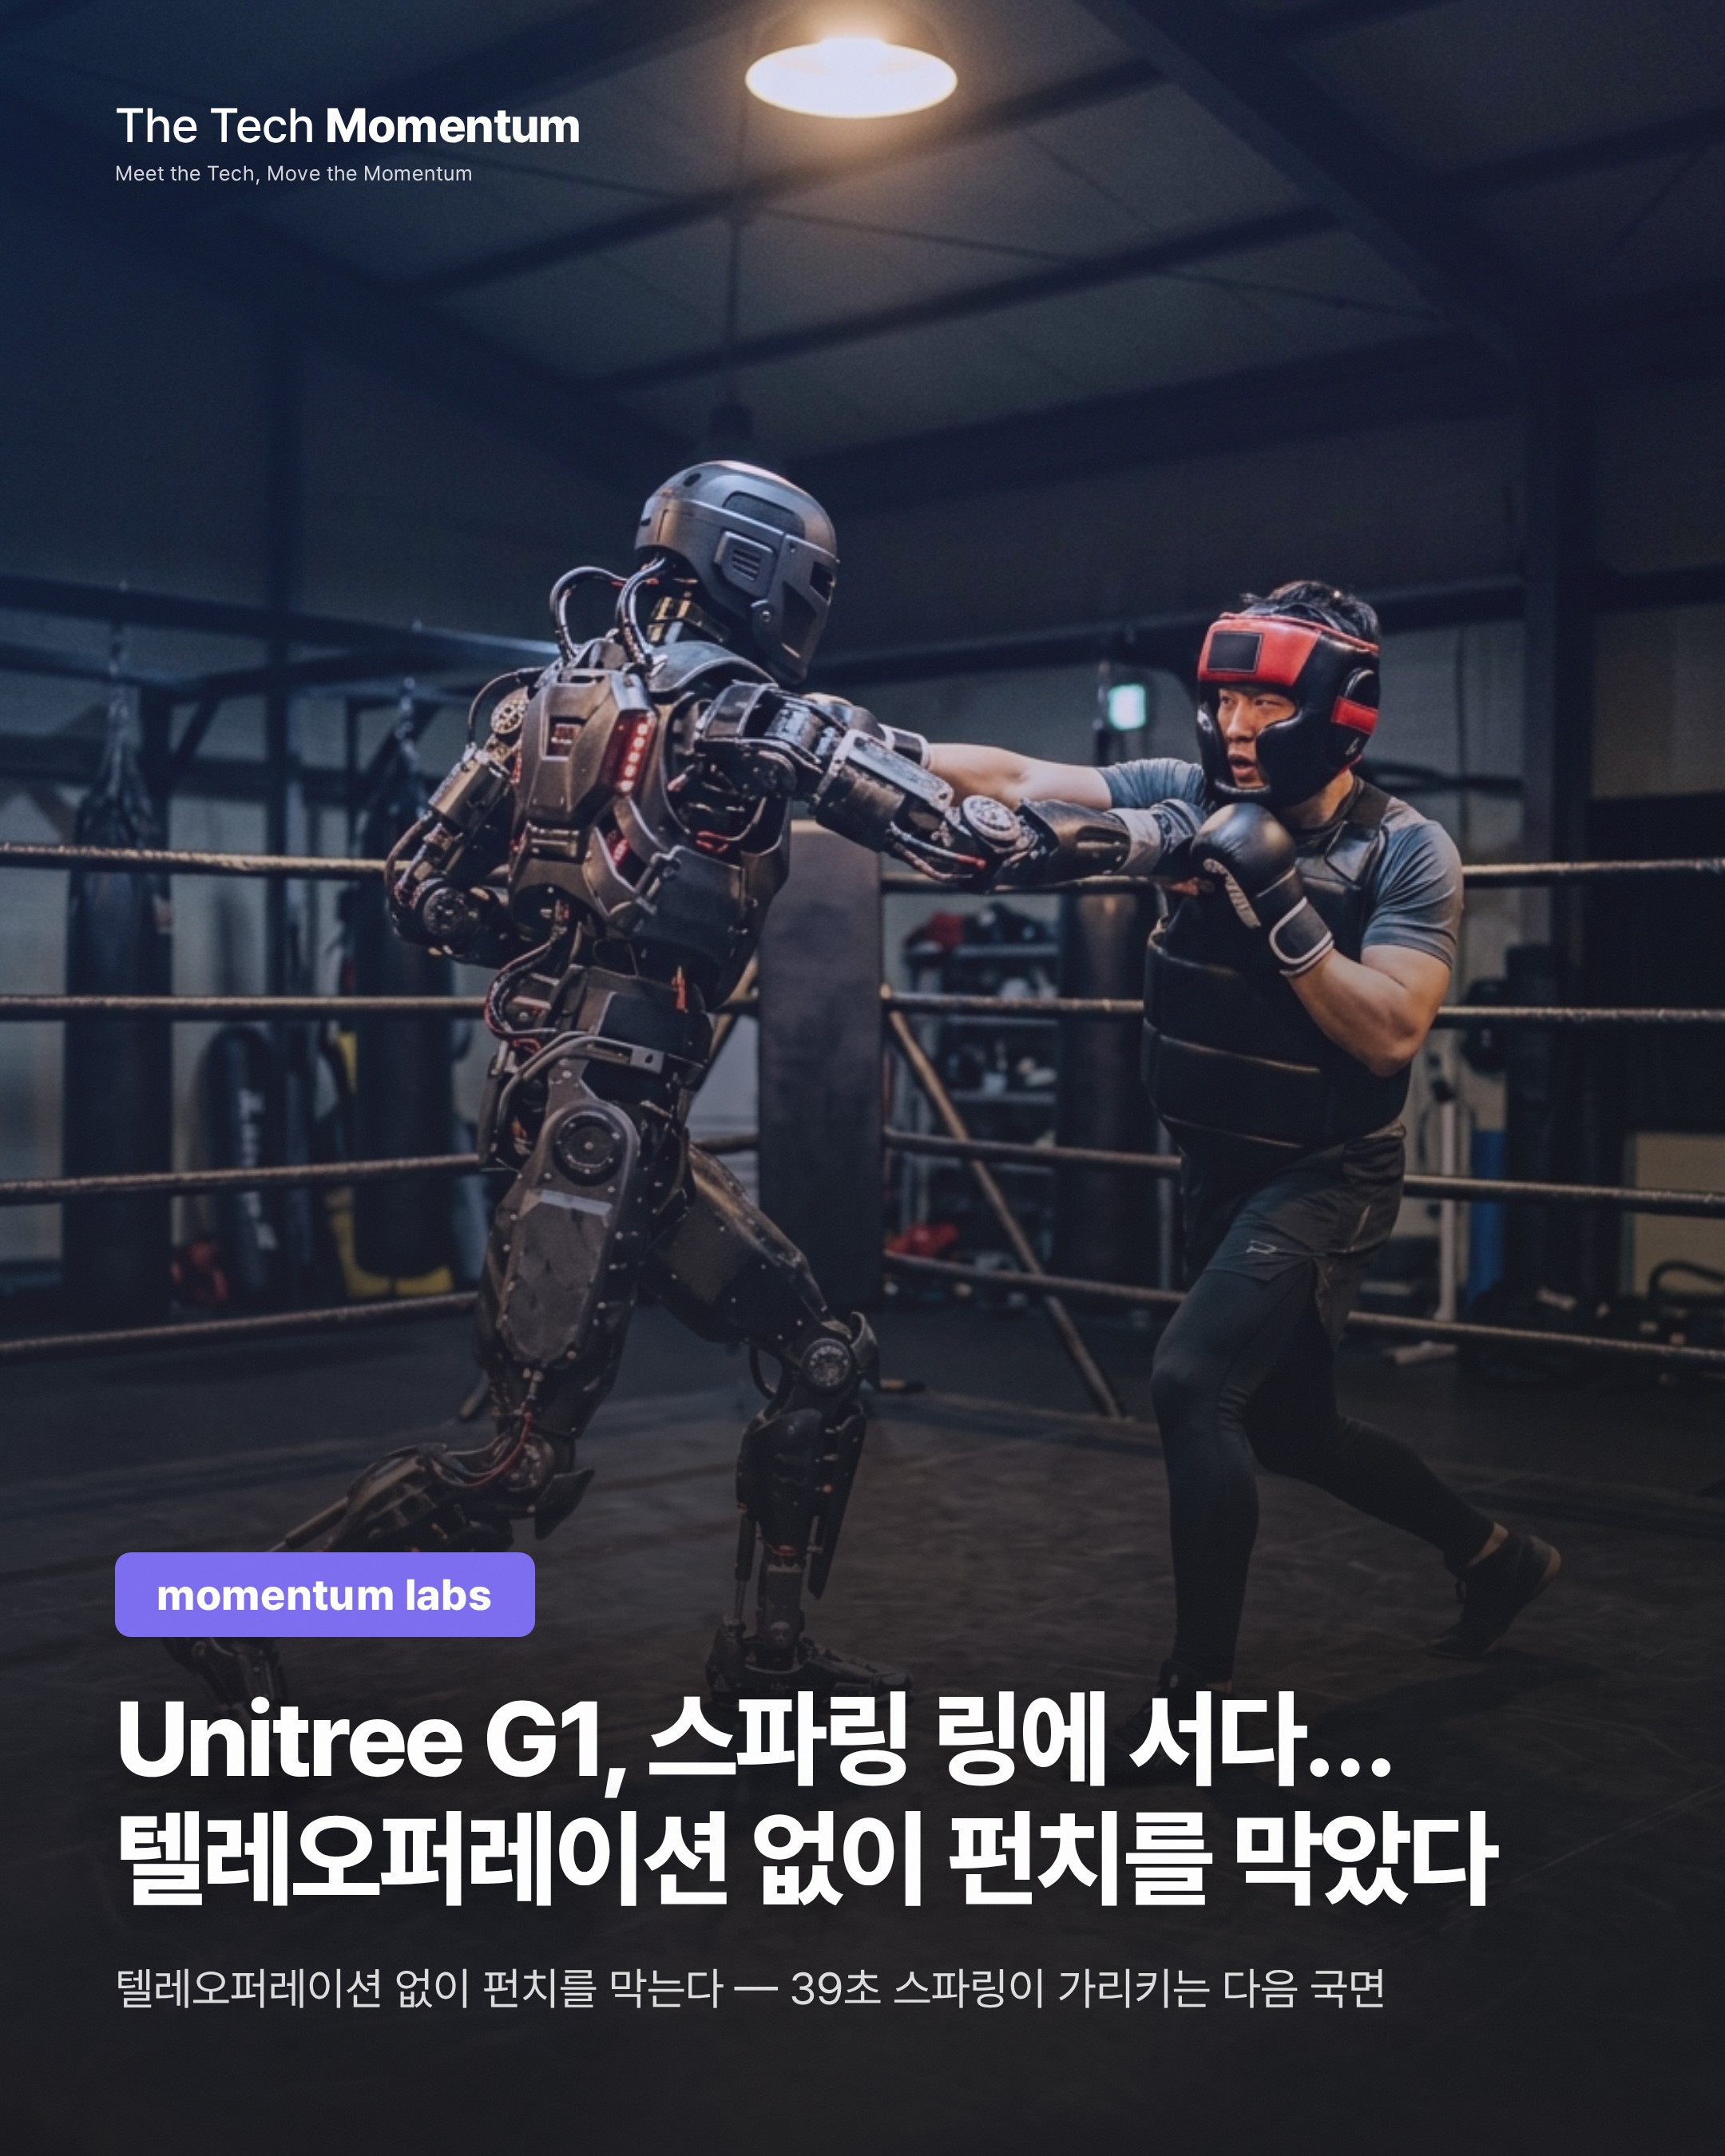
39초짜리 영상이 공개된 건 2026년 9월 7일 무렵이다. 보호대를 두른 트레이너가 G1을 향해 주먹과 발차기를 날린다. 로봇은 슬립으로 타격을 흘리고, 발 위치를 조정하며, 펀치와 바디킥을 돌려준다. 조이스틱도, VR 헤드셋도 없다.
중국 항저우에 본사를 둔 Unitree Robotics가 이 시연의 핵심으로 내세운 건 UnifoLM-X2-1.0이다. 회사가 '월드-액션 파운데이션 모델'이라고 부르는 이 시스템은 가까운 미래의 물리 상태를 예측하고, 실시간으로 동작을 계획한다. 미리 짜둔 동작 시퀀스를 재생하는 방식이 아니다.
예측 루프가 작동하는 방식
UnifoLM-X2-1.0은 인식과 행동 사이를 닫힌 루프로 연결한다. 상대가 어떻게 움직일지 예측한 뒤 행동을 선택하고, 힘이 연속으로 들어오는 동안에도 계획을 실시간으로 수정한다. Unitree는 이 구조가 세 가지 병목을 동시에 푼다고 설명한다.
▼ UnifoLM-X2-1.0이 해결을 주장하는 병목
| 병목 | 내용 |
|---|---|
| 밀리초 단위 계획 | 펀치·킥이 연속으로 들어오는 상황에서 반응 지연 시 즉시 실패 |
| 전술적 판단 | 움직이는 상대를 보며 슬립·카운터 등 행동을 실시간 선택 |
| 균형 유지 | 타격을 받는 동안에도 자세와 스탠스를 계획 안에 포함 |
이 모델의 전신은 2025년 오픈소스로 공개된 UnifoLM-WMA-0다. 비디오 디퓨전 월드 모델에 액션 헤드를 붙인 구조였다. X2-1.0은 그 후속작으로, 정적인 물체 조작보다 고동적 상호작용에 초점을 맞춘 '프로덕션 지향' 버전이라고 Unitree는 설명한다.
슬로우모션으로 본 39초
영상에서 G1이 타격을 슬립하는 순간을 상상해보자. 트레이너의 주먹이 날아오는 동안 G1은 이미 머리를 옆으로 틀고 있다. 이 타이밍은 반응이 아니라 예측이어야 한다. 주먹이 도달하고 나서 피하면 늦다. 월드 모델이 '상대의 팔꿈치 각도와 체중 이동이 이 방향 펀치를 의미한다'고 판단하고, 관절 목표값을 미리 바꿔야 한다.
회복 창도 마찬가지다. 발차기 한 번이 끝난 뒤 다음 공격까지 G1이 균형을 되찾는 시간은 1초가 채 안 된다. 정적인 물건 집기와 달리, 스파링에서는 지연된 반응이 즉각 넘어짐으로 이어진다. Unitree가 스파링을 '레이턴시 스트레스 테스트'로 선택한 이유다.
검증의 한계
영상 한 편이 증명할 수 있는 건 제한적이다. Unitree는 논문, 가중치, 레이턴시 수치, 제3자 벤치마크를 아직 공개하지 않았다. X2-1.0이 전신처럼 오픈소스로 나올지도 확인되지 않았다. 독립 연구자들이 재현할 기준선이 없는 상태다.
상대가 '넘어뜨리려는 적'이 아니라 '협조적인 트레이너'라는 점도 주목할 부분이다. 몇 번의 테이크가 필요했는지, 추론이 로봇 내부에서 돌았는지 외부 서버와 연결됐는지도 공개되지 않았다. 독립 매체들이 이 데모를 신중하게 다루는 이유다.
Unitree 자신도 이 시연을 '완성된 제품 규격'이 아니라 '대규모 배치 가능성을 검증하는 공학적 주장'으로 표현한다. 반복 시험과 기술 세부 사항이 공개되기 전까지, 이 스파링 영상은 자율 모델 기반 전신 제어의 '가능성 신호'로 읽는 게 적절하다.
한국 로봇 산업에 던지는 질문
국내 주요 휴머노이드 개발사들은 현재 텔레오퍼레이션, 즉 사람이 원격으로 조종하며 데이터를 쌓는 방식에 집중하고 있다. 안전하고 검증 가능한 접근이다. Unitree의 이번 데모는 다른 방향을 가리킨다. 원격 조종 데이터 없이 월드 모델 예측만으로 고동적 접촉을 처리하겠다는 선언이다.
두 방향이 어느 시점에, 어느 성능 수준에서 교차할지가 앞으로 국내 개발사들이 주시해야 할 지점이다.