냉장고에서 옥수수를 꺼낸 휴머노이드가 부드럽게 U턴해 에어프라이어로 향한다. 이어 쪼그려 앉아 수납 바구니를 끌어당기고, 흩어진 봉제 인형을 치운다. 침실로 걸어가 이불까지 펴는 동안 방을 옮길 때마다 멈추고 재설정하는 장면은 없다.
중국 항저우의 로봇 기업 Westlake Robotics가 10월 9일 공개한 시연 영상이다. 서호대학교(Westlake University)에서 분사한 이 회사는 휴머노이드용 '범용 두뇌' WR1을 내놓았다. '범용 두뇌'는 회사가 붙인 표현이다.
바지를 접는 두 대의 로봇
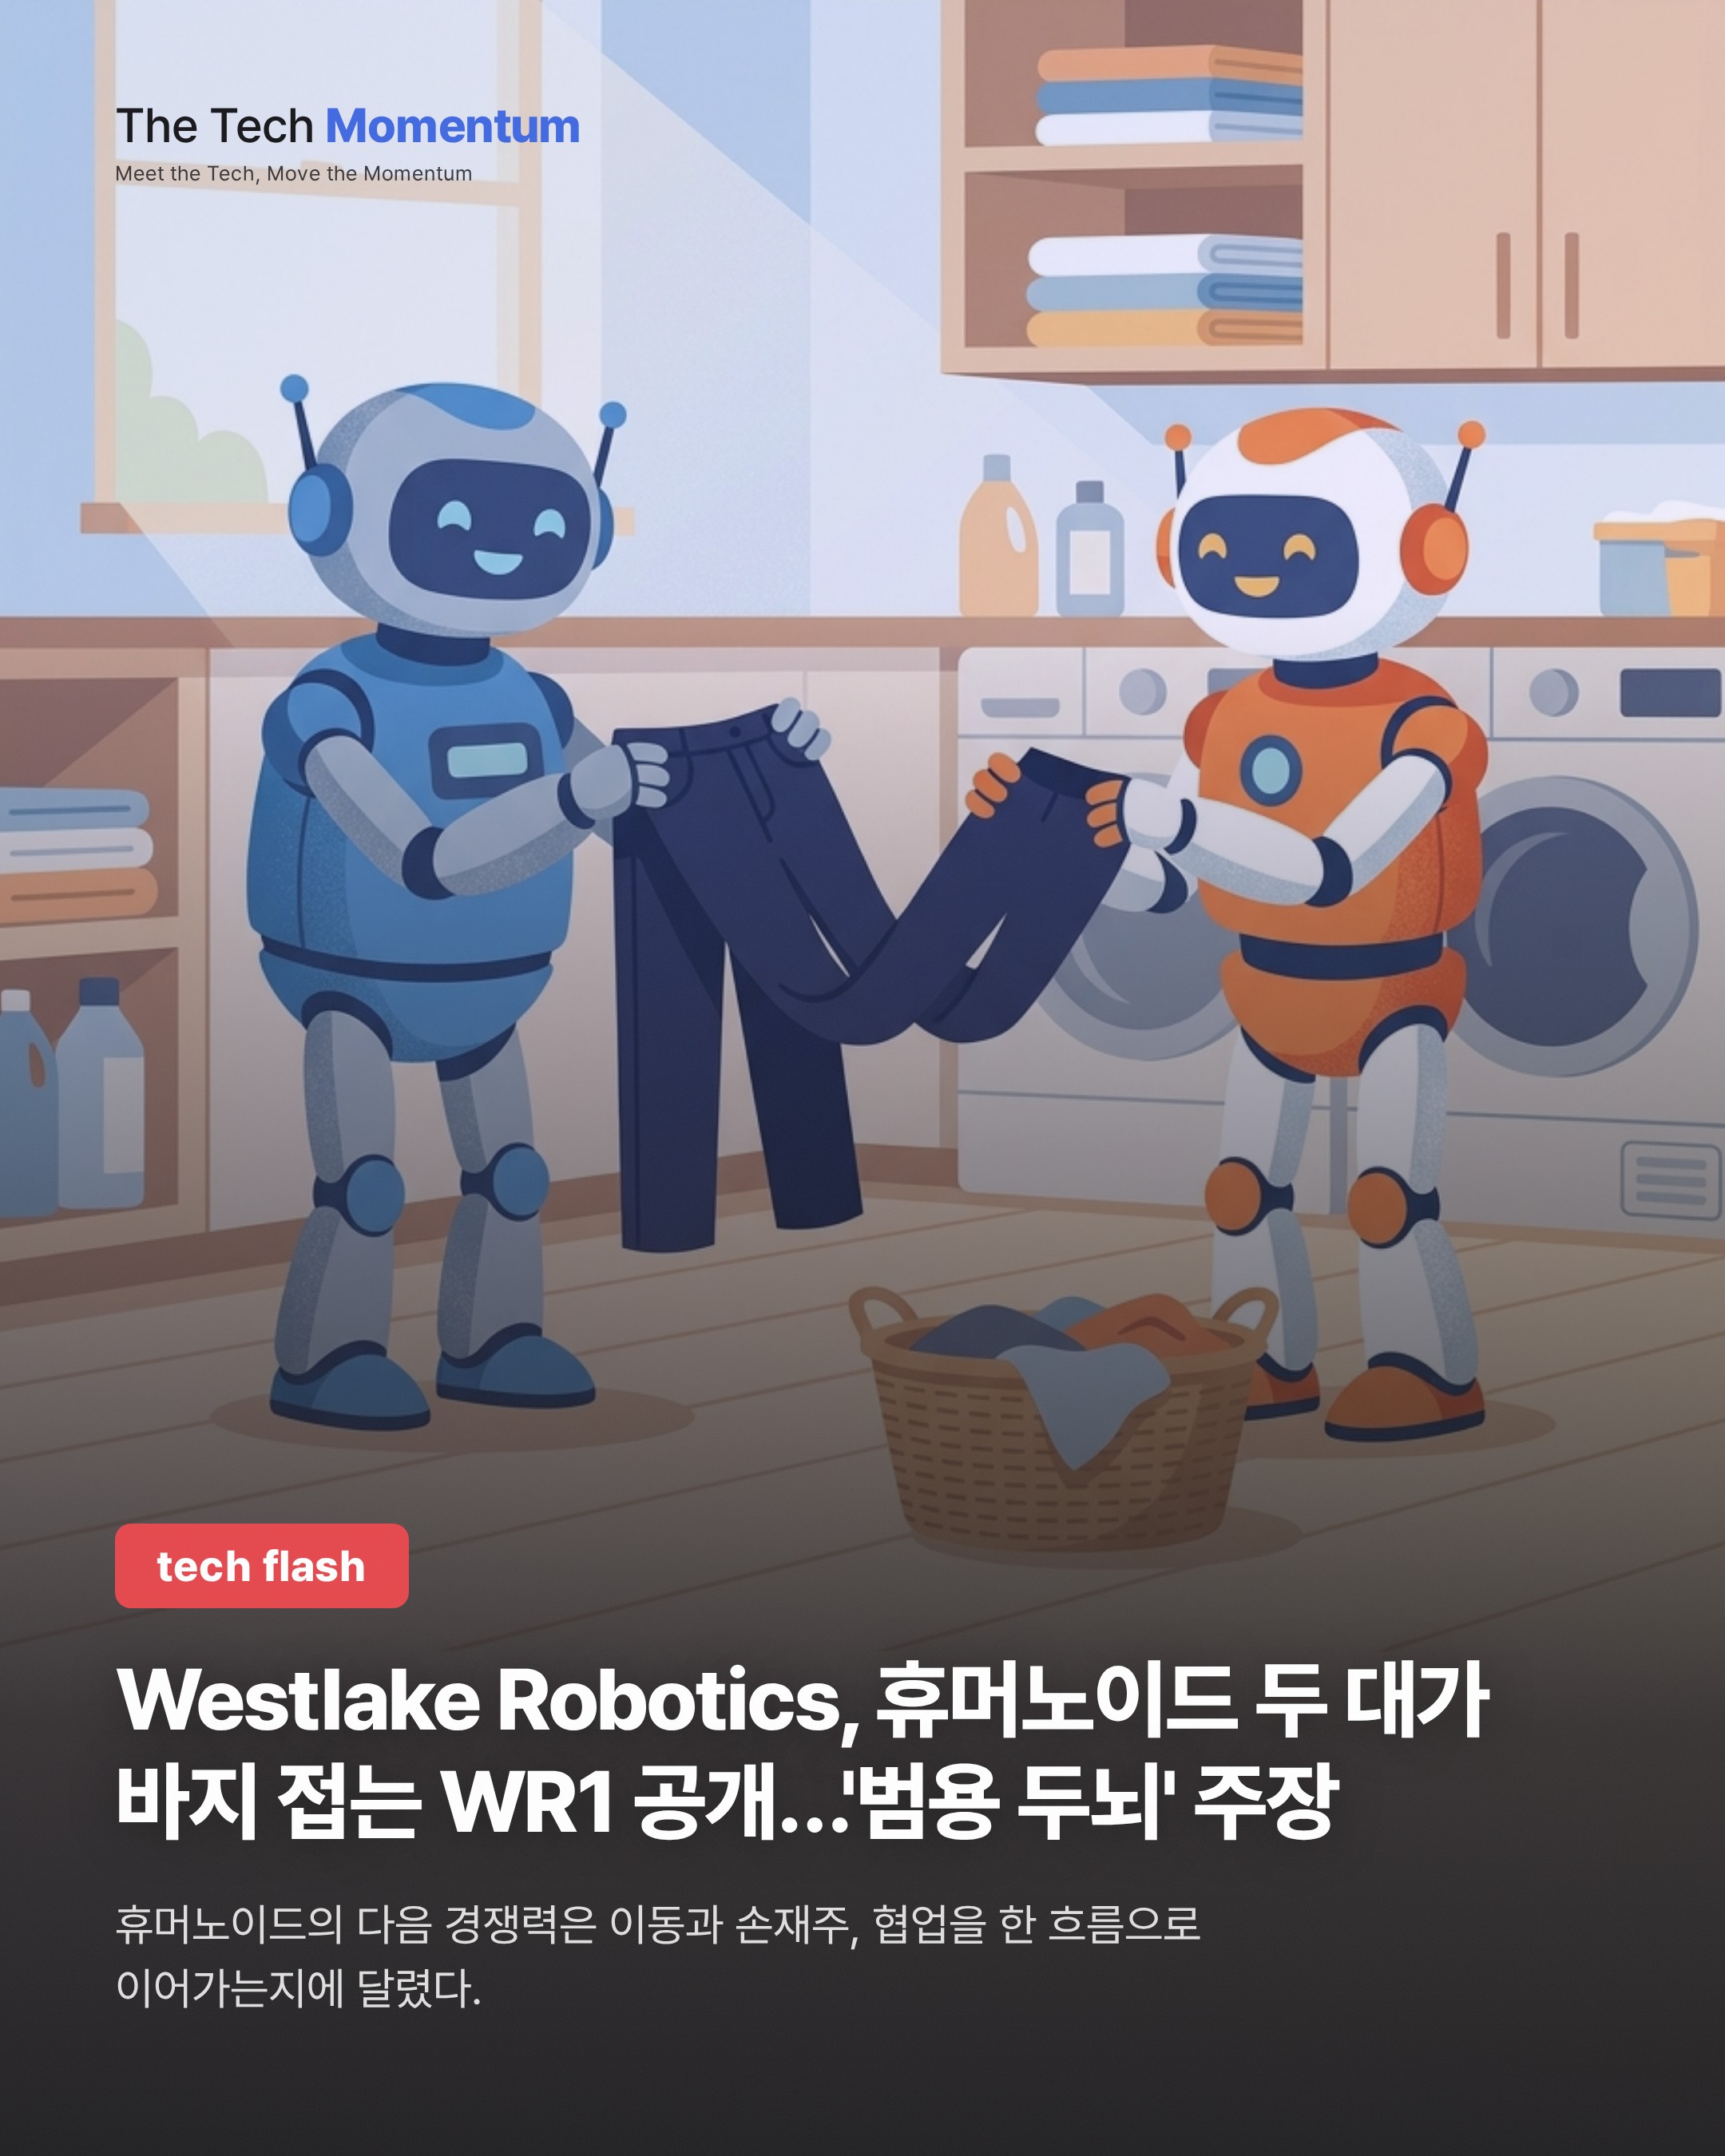
회사가 내세우는 핵심 장면은 빨래다. 한 대가 흔들리는 옷걸이에서 바지를 들어 올려 팔에 걸친다. 옷이 움직이는 대로 자세를 맞춘다. 이어 두 번째 WR1 휴머노이드와 함께 바지를 건네고, 펴고, 접는다. 두 로봇은 서로의 움직임과 형태가 계속 바뀌는 천을 함께 추적한다. 손은 손가락이 있는 정교한 손(dexterous hand)이다.
회사는 이를 '휴머노이드가 정교한 손으로 옷을 완전히 접은 첫 공개 시연'이라 부른다. 이 주장은 독립적으로 검증되지 않았다. 앞서 WR1은 로봇팔 플랫폼에서도 옷을 접었다. 이는 별도 구성이며, 회사에 따르면 가장 빠를 때 한 벌에 36초였다.
큰 두뇌와 작은 두뇌
회사는 WR1이 큰 두뇌와 작은 두뇌, 두 갈래 사전학습 구조라고 설명한다. 큰 두뇌는 월드 모델과 비전-언어-행동(VLA) 모델을 결합한다. 장면을 인식하고 과업을 이해한 뒤, 걷기·상체 자세·손동작을 아우르는 전신 동작 시퀀스 하나를 내놓는다.
작은 두뇌 역할은 GAE(General Action Expert)가 맡는다. 회사는 이를 '운동 소뇌'에 비유한다. GAE는 그 시퀀스를 따라가며 로봇의 균형을 잡는다. 대규모 인간 동작 데이터로 두 단계에 걸쳐 학습했고, 조절 가능한 선행 예측으로 하드웨어 지연을 보정한다.
긴 작업이 중간에 끊기지 않도록 WR1은 로봇 동작의 단기·장기 기억을 유지하고 행동을 덩어리(chunk) 단위로 생성한다. 현재 덩어리가 실행되는 동안 다음 덩어리를 백그라운드에서 계산한다. 갱신 때 동작이 덜컥거리지 않게 하려는 설계다.
회사는 대부분의 휴머노이드가 보행·자세·손 작업을 따로 계획해, 손을 쓰려면 먼저 멈춰 서야 한다고 지적한다. WR1은 이를 하나의 전신 동작으로 묶었다는 입장이다.
시연에서 확인할 것
공개된 것은 영상이다. 영상으로 보이는 범위는 집안일 연속 수행과 두 로봇의 바지 접기다. 한국 독자가 휴머노이드의 손재주를 가늠한다면 세 가지를 볼 만하다. 방을 옮길 때 멈추는지, 천처럼 모양이 바뀌는 물체를 손가락으로 다루는지, 두 대가 맞물려 움직이는지다. 반복 성공률, 처리 시간, 제3자 검증은 이번 소스에 나오지 않는다.
Westlake Robotics는 서호대 종신교수 왕동린(Donglin Wang)이 창업했다. 같은 대학 자연어처리 연구자이자 종신교수인 장웨(Yue Zhang)가 공동창업자다. 두뇌, 전신 제어, 휴머노이드 하드웨어를 자체 개발하며 가정 서비스·제조·특수 작업을 겨냥한다.